Füüsika IX klassile
Iga teaduse ülesandeks on anda inimese käsutusse meetodeid, mis aitaksid neil ette näha ühe või teise nähtuse kulgu looduses. Teiste sõnadega, teadus peab aitama ennustada tulevikku ja seletada minevikku. Ainult siis võib loodusnähtusi kasutada inimkonna hüvanguks. Kui näiteks keemikud ei oleks uurinud ainete vastastikust mõju, siis poleks olemas ka tänapäeva keemiatööstust, mis annab inimestele tohutul hulgal mitmesuguseid vajalikke aineid. Kui ei oleks uuritud taimi, nende toitumist ja kasvamist, siis oleks raske arendada põllumajandust ja ette näha, mida me saame mingi seemnesordi külvamisel või mingi maaharimisviisi kasutamisel. Kogu tänapäeva tehnika põhineb tulevikus toimuva etteteadmisel. Kui insener konstrueerib mingi masina, siis ta kujutleb juba varem, kuidas see masin töötama hakkab, sest ta kasutab teaduse andmeid.
Iga nähtuse kohta võib öelda, et see toimub kusagil ja millalgi. Kõik nähtused toimuvad ruumis (k u s?) ja ajas (mi I I a I?).
Kõigist maailmas toimuvaist nähtustest on meile tuttavaim mehaaniline liikumine, sest see on füüsika ja tehnika aluseks. Mis nähtus see on?
Kui keha asukoht aja jooksul muutub, siis öeldakse, et keha liigub.
Keha mehaaniliseks liikumiseks nimetatakse tema asukoha muutumist ruumis teiste kehade suhtes aja jooksul.
Kehade liikumise uurimisega tegeleb füüsika osa, mida nimetatakse mehaanikaks. Mehaanika vastab igasugustele kehade liikumisega seotud küsimustele. Mehaanika põhiülesandeks on aga liikuva keha asukoha määramine mis tahes ajahetkel.
Astronoomid võivad mehaanika seaduste põhjal täpselt välja arvutada taevakehade asukohad igal ajahetkel ning ennustada, millal toimuvad mitmesugused taevanähtused, näiteks päikese- ja kuuvarjutused.
Mehaanika seadused võimaldavad määrata keha asukohta mitte ainult tulevikus, vaid ka minevikus. Kui ajaloolased poleks teadnud, millal vürst Igor läks polovetside vastu sõjaretkele, siis astronoomid oleksid võinud selle kergesti välja arvutada. Nii mainitakse kõigile tuntud «Loos Igori sõjaretkest», et enne Igori sõjaväe tungimist polovetside maale esines täielik päikesevarjutus. Selle põhjal võis kindlaks teha, et Igor oli oma družiinaga polovetside maa piirialadel 1. mail 1185. aastal.*
Maa tehiskaaslase kanderaketi väljasaatmisel kasutavad teadlased mehaanika seadusi selleks, et hiigelsuure täpsusega ette öelda, kus asub tehiskaas- lane igal ajahetkel. Selle tulemusena põkkusid 17. juulil 1975. a. antud kohas ja antud ajahetkel kaks Maa tehiskaaslast — Aasiast välja saadetud Nõukogude tehiskaaslane «Sojuz» ja Ameerikast välja saadetud USA tehiskaaslane «Apollo».
Suurtükist tulistava mürsu trajektoori arvutamine mehaanika seaduste põhjal võimaldab täpselt märki tabada. Mehaanika seaduste abil võib ette näha, millisel ajahetkel satub detail keerukal, paljude operatsioonidega konveieril vajalikku kohta.
Mehaanika kursus, mille õppimist me alustame, vaatleb, kuidas on põhimõtteliselt võimalik arvutada rakettide, Maa tehiskaaslaste, planeetide, mürskude ja paljude teiste kehade liikumist, s. t. selles kursuses näidatakse, kuidas lahendada mehaanika põhiülesannet ja teisi ülesandeid.
Et uurida keha liikumist, s. t. tema asukoha muutumist ruumis, tuleb eelkõige osata määrata asukohta. Kuid seejuures tekivad mõned raskused. Igal kehal on mingid mõõtmed; seega keha erinevad osad, tema eri punktid asuvad ruumi erinevates kohtades. Kuidas siis määrata kogu keha asukoht? Üldjuhul on seda raske teha. Kuid ilmneb, et paljudel juhtudel ei olegi vaja näidata liikuva keha iga punkti asukohta.
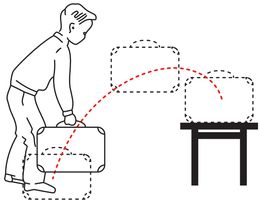
Seda ei ole vaja teha neil juhtudel, kui keha kõik punktid liiguvad ühesuguselt. Milleks kirjeldada näiteks mäest üles veetava kelgu iga punkti liikumist, kui punktide liikumised üksteisest oluliselt ei erine?
Ühesuguselt liiguvad näiteks jõel ujuva praami kõik punktid, lauale tõstetava kohvri (joon. 1) punktid jne.
Liikumist, mille korral keha kõik punktid liiguvad ühesuguselt, nimetatakse kulgliikumiseks. Kulgliikumisel jääb iga kehas mõtteliselt tõmmatud sirge iseendaga paralleelseks.
Edaspidi vaatlemegi kulgliikumist.
Keha iga punkti liikumist pole vaja kirjeldada ka sel juhul, kui keha mõõtmed on väikesed, võrreldes läbitud vahemaa või kaugusega teiste kehadeni.
Neil juhtudel võib keha mõõtmed arvestamata jätta. Näiteks on ookeaniaurik väike, võrreldes tema poolt läbitud tee pikkusega. Laeva liikumise kirjeldamisel ookeanil loetakse laev punktiks. Samuti toimitakse näiteks astronoomias taevakehade liikumise uurimisel. Planeedid, tähed ja Päike ei ole muidugi väikesed kehad, kuid Maa raadius on Maa ja Päikese vahelisest kaugusest 24 000 korda väiksem. Seetõttu võib Maad lugeda punktiks, mis tiirleb ümber teise punkti — Päikese keskpunkti.
Kõikidel sellistel juhtudel võib kehi lugeda punktideks. Rääkides edaspidi keha liikumisest, peame tegelikult silmas selle keha mingi punkti liikumist. Seejuures ei tohi unustada, et see punkt on materiaalne, s. t. sellel on olemas kõik tavalise keha omadused, peale mõõtmete.
Keha, mille mõõtmed võib antud liikumistingimustes arvestamata jätta, nimetatakse punktmassiks.
Sõnad «antud tingimustes» tähendavad, et üht ja sama keha võib ühtedes liikumistingimustes lugeda punktmassiks, teistes aga mitte. Kui näiteks poissläbib koolist koju tulles tee pikkusega 1 km (joon. 2, a), siis selles liikumises võib poissi vaadelda punktmassina, sest poisi mõõtmed on tema poolt läbitud tee pikkusega võrreldes väikesed. Kui aga sama poiss teeb hommikuvõimlemist (joon. 2, b), siis ei või teda enam kuidagi punktmassiks lugeda.
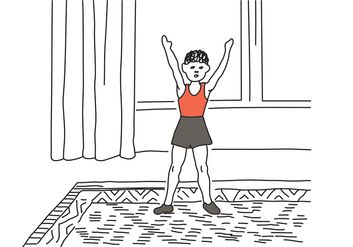
|
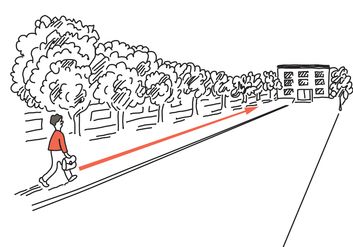
|
|---|---|
| Joon. 2a. | Joon. 2b. |
Spordiketast töödeldakse treipingil. Sportlane heidab sama ketta 55 m kaugusele.
Lennuk lendab Moskvast Habarovskisse. Lennuk sooritab vigurlennuharjutust, näiteks keerdlangemist.
Kiiruisutaja läbib võistlusmaa. Iluuisutaja sooritab vabakava.
Kosmoselaeva lendu jälgitakse Maal asuvast juhtimiskeskusest. Sama kosmoselaeva vaatleb kosmonaut, kes on väljunud avakosmosesse
Kuidas määrata keha asukohta? Ühes vanas, meie ajaarvamise algusesse kuuluvas dokumendis on toodud järgmine aarde peidukoha kirjeldus: «Mine küla äärmise maja idapoolse nurga juurde ja pöördu näoga põhja poole, kõnni sammu, pöördu näoga itta ja kõnni veel sammu. Selles kohas kaeva küünra sügavune auk ja sa leiad 100 talenti kulda.» Kui selles dokumendis nimetatud maja ja küla oleksid säilinud tänapäevani, siis poleks selle aarde leidmine raske. Kuid loomulikult pole sellest majast ja külast enam jälgegi järel ning sellepärast on aarde leidmine võimatu. Sellest näitest ilmneb, et keha või punkti asukohta võib anda ainult mingi teise keha, nn. taustkeha suhtes.
Taustkeha võib valida täiesti vabalt. Selleks võib olla näiteks maja, milles me elame, vagun, milles me sõidame, või igasugune teine keha. Taustkehadeks võivad olla ka Maa, Päike ja tähed. Et me elame Maal, siis on meil mugav määrata keha asukohta Maa suhtes. Astronoomid aga eelistavad määrata asukohta tähtede suhtes.
Kui taustkeha on valitud, siis läbi selle keha mingi punkti tõmmatakse koordinaatteljed ning vaadeldava keha iga punkti asukoht määratakse tema koordinaatidega. Kõik see on teile tuttav V klassi matemaatika kursusest.
Määrame näiteks auto asukoha teel (joon. 3).
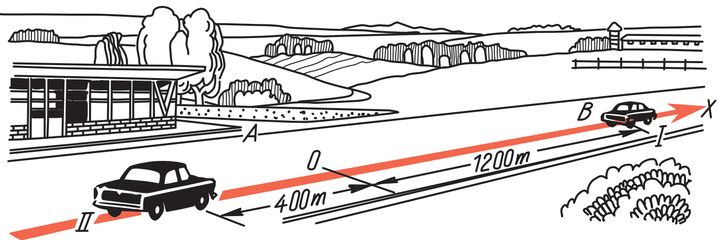
Taustkehaks valime teeäärse asula . Kujutame piki teed koordinaattelje . Koordinaatide alguspunkt olgu punkt . Punktist paremal asuvate punktide koordinaadid loeme positiivseiks ja vasakul paiknevate punktide koordinaadid negatiivseiks. Seega on esimese auto asukoht määratud koordinaadiga . Joonisel 3 on mõõtkava valitud nii, et . Teise auto koordinaadiks on arv . Et see auto asub koordinaatide alguspunktist vasakul, siis tema koordinaat on negatiivne: .
Seega keha asukoht joonisel on määratud üheainsa koordinaadiga.
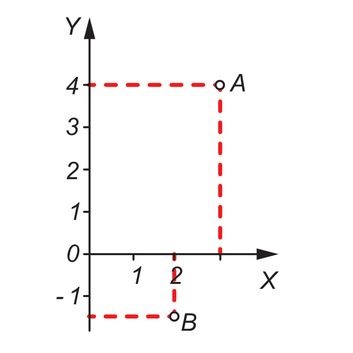
Kui keha võib liikuda mingil tasandil (näiteks paat järvel), siis kujutatakse mingist taustkehal valitud punktist kaks koordinaattelge: ja . Keha asukoht tasapinnal on määratud kahe koordinaadiga: ja . Näiteks punkti (joon. 4) koordinaadid on ja , punkti koordinaadid aga ja .
|
|
|---|---|
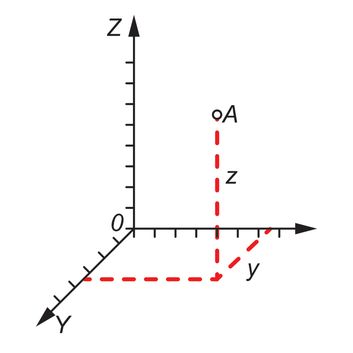
| Joon. 4. | Joon. 5. |
Et määrata keha asukohta ruumis (näiteks lennuki asukohta õhus), tuleb kujutada läbi taustkeha mingi punkti kolm üksteisega ristuvat koordinaattelge: ja (joon. 5). Keha (punkti) asukoht ruumis on sel juhul määratud kolme koordinaadiga: , ja .
Just niisugust koordinaadistikku kasutatigi selle paragrahvi algul nimetatud dokumendis aarde asukoha määramiseks. Aarde leidmiseks tuleb teada veel koordinaatide alguspunkti.
Niisiis, punkti asukoht joonel, tasapinnal ja ruumis on määratud vastavalt ühe, kahe või kolme koordinaadiga. Me elame kolmemõõtmelises ruumis.
Edaspidi puutume kokku liikumistega mingil joonel või tasapinnal. Seetõttu tuleb meil kasutada kas ühte või kahte koordinaati.
Meil oli juba juttu, et mehaanikateadus uurib, kuidas määrata keha asukohta suvalisel ajahetkel. Et keha asukoht on määratud tema punktide koordinaatidega, siis võime öelda, et mehaanika põhiülesandeks on osata arvutada keha punktide koordinaate suvalisel ajahetkel.
Taustkeha, sellega seotud koordinaadistik ja aja arvestamiseks valitud alghetk moodustavad taustsüsteemi, mille suhtes keha liikumist vaadeldakse.
Keha liikumisel tema koordinaadid muutuvad. Kui näiteks keha koordinaat oli alghetkel ja sekundi pärast , siis koordinaadi muut on .
Mehaanika põhiülesande lahendamiseks tuleb teada, kuidas muutuvad keha koordinaadid aja jooksul. Kuidas seda teada saada? Millised andmed meil peavad selleks olema? Mida peame eelnevalt teadma?
Mehaanika osa, mis annab vastuse nendele küsimustele, nimetatakse kinemaatikaks. Kinemaatikas tutvume mitmesuguste liikumise liikidega ning vaatleme, kuidas erinevatel juhtudel määrata keha asukohta suvalisel ajahetkel.
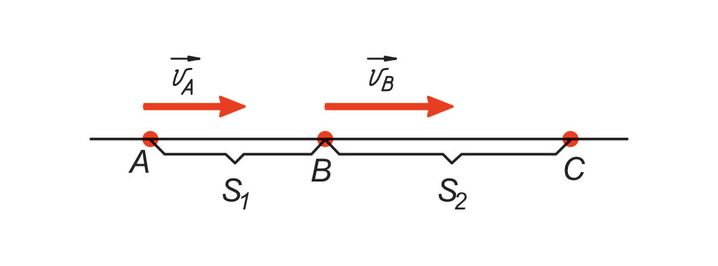
Kui keha (punktmass) liigub ühtlaselt mingit antud joont mööda, siis võib tema asukoha mis tähes ajahetkel leida üsna lihtsalt. VI klassi kursusest teame, et läbitud tee pikkuse arvutamiseks tuleb keha kiirus korrutada tee läbimiseks kulunud ajaga .
Kui on teada keha asukoht alghetkel, siis võime leida ka keha asukoha ajahetkel . Selleks tuleb mõõta alates algasukohast keha poolt mööda joont läbitud tee .
Kuid see ülesanne on lahendatav nii lihtsalt ainult siis, kui on teada joon, mida mööda keha liigub. Seda joont nimetatakse trajektooriks. Rongi liikumise trajektooriks on raudtee, auto liikumise trajektooriks maantee jne.
Neil juhtudel, kui liikumise trajektoor pole antud, ei saa keha asukohta (s. t. tema koordinaate) liikumise lõpul määrata isegi siis, kui keha algasukoht ja teepikkus on teada. Kui me teame näiteks laeva algasukohta ja läbitud teed, siis ei oska me selle põhjal veel öelda, kus laev oma teekonna lõpul asub: selle tee võib ta läbida ükskõik millises suunas, mis tahes trajektoori mööda.
Et ka sel juhul keha asukohta leida, tuleb teada mitte läbitud tee pikkust, vaid hoopis teist suurust — keha nihet. Mida see suurus endast kujutab?
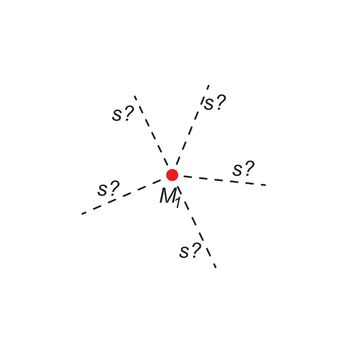
Kujutleme, et liikuv keha on mingil ajahetkel punktis (joon. 6) ja teatud aja pärast mingis teises, sellest kaugusel asuvas punktis. Kuidas leida keha uut asukohta? Selleks ei piisa ilmselt kauguse teadmisest, sest on olemas lõpmatult suur hulk punkte, mis asuvad punktist sellisel kaugusel (joon. 6).
|
|
|---|---|
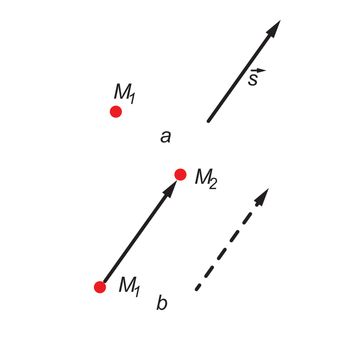
| Joon. 6. | Joon. 7. |
Et leida keha lõppasukohta, tuleb teada veel keha algasukohta lõppasukohaga ühendava lõigu suunda. Seda suunatud sirglõiku nimetataksegi keha nihkeks. Nihet kujutava sirglõigu lõpp tähistatakse näitlikkuse mõttes nooleteravikuga (joon. 7, a). Kui paigutada sirglõik nii, et selle algus asub punktis , siis näitab noole lõpp keha uut asukohta (joon. 7, b).
Keha (punktmassi) nihkeks nimetatakse suunatud sirglõiku, mis ühendab keha algasukoha lõppasukohaga.
VII klassi matemaatika kursusest on teada, et punkti nihe määrab vektori mida nimetatakse nihkevektoriks. Vektoriaalseid suurusi tähistatakse tähtedega mille kohal on nool: näiteks on nihkevektori tähis. Nihkevektori moodul ehk pikkus on arv, mis näitab, mitme pikkusühikuga (meetriga kilomeetriga jne.) võrdub nihe. Vektori mooduli tähistamiseks kasutame vektori enda tähist asetades selle kahe püstkriipsu vahele. Samuti võib kasutada lihtsustatud tahistusviisi, mille kohaselt mooduli tähiseks on vektori tähis nooleta Seega on nihkevektori mooduli tähiseks kas või . Vektor on määratud mooduli ja suunaga.
Seega, leidmaks keha asukohta suvalisel ajahetkel, tuleb teada tema algasukohta ja selleks hetkeks sooritatud nihet.
Keha nihet tuleb eristada keha liikumise trajektoorist. Sellest, et keha liikus punktist punkti (joon. 8) ja et nihke pikkus on , ei järeldu veel sugugi, et keha liikus mööda sirglõiku . Keha liikumise trajektoor s.o. joon, mida mööda keha tegelikult liigub, ei tarvitse ühtida selle sirglõiguga. Selgitame seda näite varal.
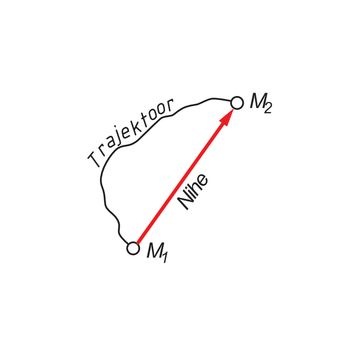
|
|
|---|---|
| Joon. 8. | Joon. 9. |
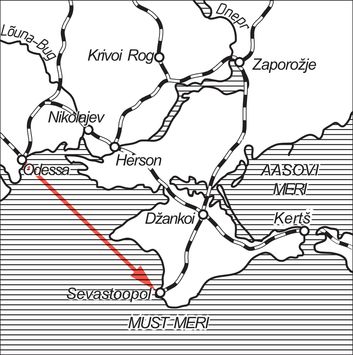
Joonisel 9 on kujutatud Musta mere piirkonna geograafiline kaart. Odessa ja Sevastoopoli vaheline kaugus on 270km. Seega tuleb Odessast Sevastoopolisse pääsemiseks sooritada ligikaudu kagusse suunatud 270km pikkune nihe. Kui me teeme selle reisi laevaga, võime tõepoolest liikuda nihkega ühtivat sirglõiku mööda. Kuid Odessast Sevastoopolisse võib sõita ka rongiga. Raudteeliin läbib Nikolajevit, Hersonit ja Džankoid. Selle tee pikkus on . Raudteed mööda sõitmisel ei ühti trajektoor enam nihkega.
Oletame, et meid huvitab ainult rongi lõppasukoht. See on määratud nihkega Odessa—Sevastoopol. Kui me teame, et nihe on toimunud kagusse ja selle pikkus on 270km, siis me võime leida ka rongi lõppasukoha. Kui aga meile öeldakse, et rong läbib tee pikkusega , siis selle põhjal ei saa me veel otsustada, kus rong asub: Odessast võis ju rong sõita Moskva, Kiievi, Harkovi või mõne teise linna suunas.
Kui on teada keha nihkevektor (keha vaadeldakse siin punktmassina) ja antud keha algasukoha koordinaadid, siis võib leida ka lõppasukoha koordinaadid. Vaatleme, kuidas seda teha, kui keha liigub tasapinnal.
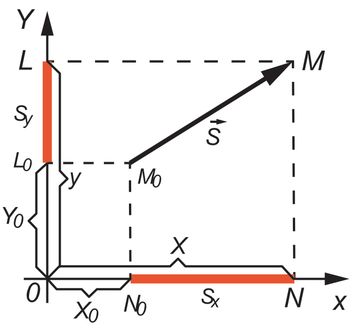
Kujutame koordinaadistiku (joon. 10). Keha algasukoht on määratud koordinaatidega ja . Kujutame nihkevektori nii, et selle algus on punktis . Keha lõppasukoha (punkti ) koordinaadid leiame järgmiselt.
Tõmbame vektori s alguspunktist ja lõpp-punktist ristsirged x-teljele ( ja ) ning y-teljele ( ja ). Punktid ja on vastavalt punktide ja projektsioonid x-teljel ning punktid ja nende projektsioonid y-teljel.
Jooniselt 10 nähtub, et punkti koordinaadi leidmiseks tuleb vektori s alguspunkti koordinaadile liita lõigu pikkus:
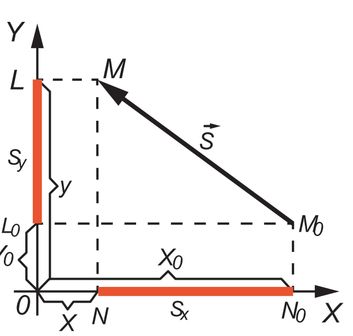
Nihkevektor võib olla suunatud ka teisiti. Jooniselt 11 nähtub, et nüüd võrdub vektori lõpp-punkti koordinaat koordinaadi ja lõigu pikkuse vahega:
Vektori alguse ja lõpu projektsioonide vahelise lõigu pikkust x-teljel, võetuna pluss- või miinusmärgiga, nimetatakse vektori projektsiooniks x-teljel.
Projektsioon loetakse positiivseks, kui vektori alguspunkti projektsioonist lõpp-punkti projektsiooni tuleb liikuda x-telje suunas; vastupidisel juhul on vektori projektsioon negatiivne.
Joonisel 10 kujutatud juhul on vektori projektsioon x-teljel positiivne ning võrdub . Joonisel 11 kujutatud juhul on see aga negatiivne ning võrdub . Seega kõikidel juhtudel tuleb koordinaadi leidmiseks liita algkoordinaadile vektori projektsioon x-teljel.
|
|
|---|---|
| Joon. 10. | Joon. 11. |
Vektori projektsiooni koordinaatteljel tähistatakse sama tähega nagu vektorit ennastki, kuid jäetakse ära nool selle kohalt ning lisatakse indeks või , sõltuvalt sellest, kummale teljele on vektor projekteeritud: on vektori projektsioon x-teljel ja vastavalt y-teljel.
Kasutades neid tähiseid, võime keha koordinaadi x valemi kirjutada kujul:
Samuti võime kirjutada:
Valemitest (1) ja (2) ning joonistelt 10 ja 11 nähtub, et nihkevektori projektsioonid x- ja y-teljel võrduvad punkti koordinaatide vahega:
Mingi suuruse lõpp- ja algväärtuse vahet nimetatakse selle s u u r u s e muuduks. Seega nihkevektori projektsioon x- ja y-teljel võrdub keha vastava koordinaadi muuduga. Kui keha koordinaat aja jooksul suureneb, siis koordinaadi muut ja seega ka vektori projektsioon koordinaatteljel on positiivsed. Kui aga koordinaat väheneb, siis tema muut ja nihkevektori projektsioon on negatiivsed.
Joonisel 10 on kujutatud selline keha nihe, mille puhul keha mõlemad koordinaadid ja liikumisel suurenevad. Seetõttu on vektori mõlemad projektsioonid ja positiivsed. Joonisel 11 kujutatud juhul liikuva keha koordinaat väheneb, koordinaat aga suureneb; seega on negatiivne ja positiivne.
Kui nihkevektor on paralleelne ühega koordinaattelgedest või asub sellel, siis vektori projektsiooni absoluutväärtus võrdub vektori enda absoluutväärtusega. Projektsiooni märk määratakse sel juhul väga lihtsalt: vektori projektsioon on positiivne, kui vektori suund ühtib telje suunaga (joon. 12); projektsioon on negatiivne, kui vektori suund on telje suunale vastupidine (joon. 13). Vaadeldud vektori projektsioon y- ja z-teljel võrdub nulliga. Niisugusel liikumisel muutub ainult üks koordinaat.
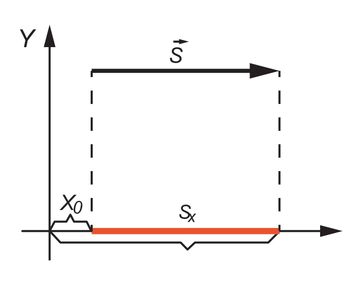
|
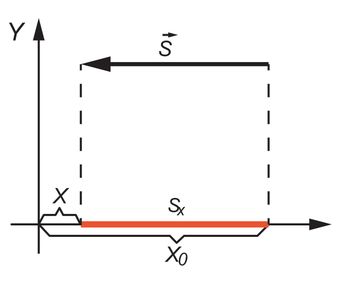
|
|---|---|
| Joon. 12. | Joon. 13. |
Kõik see, millest oli juttu nihkevektori ja tema projektsioonide kohta, on rakendatav ka igale teisele vektorile. Tuleb ainult silmas pidada, et projektsiooni pikkus oleks väljendatud nendessamades ühikutes ja samas mõõtkavas, milles vektor ise on väljendatud.
Nihe on eriline suurus. Eriline sellepärast, et nagu iga teinegi vektor on ta määratud mitte ainult mingi arvu, vaid ka suunaga. Selliseid suurusi on füüsikas palju. Vektoriaalseid suurusi kujutatakse teatavasti suunanud sirglõiguna (noolena), nagu see on näidatud joonistel 7, a ja 7, b. Lõigu pikkus kokkulepitud , mõõtkavas väljendab vektoriaalse suuruse absoluutväärtust ehk moodulit, lõigu suund aga selle suunda.
Kaks vektorit loetakse võrdseteks siis, kui nende moodulid on võrdsed ja kui nende suunad ühtivad.
Suurusi, millel puudub ruumis suund, s. o. arve (sealhulgas ka nimetustega arve), nimetatakse skalaarseteks suurusteks ehk lihtsalt skalaarideks. Skalaarsete suuruste hulka kuuluvad näiteks aeg, ruumala temperatuur jne. Matemaatika kursusest on teada, et tehted vektoritega sooritatakse eriliste reeglite järgi, mis ei sarnane tavaliste arvudega sooritatavate tehete reeglitele. Tuletame meelde need reeglid.
1. Vektorite liitmine. Vektoreid liidetakse geomeetriliselt. Et liita kahte vektorit a ja b, tuleb paigutada nad nii, et nende algused ühtivad (joon. 15). Seejärel konstrueeritakse rööpkülik, mille külgedeks on need kaks vektorit ja tõmmatakse liidetavate vektorite alguspunktist rööpkülikule diagonaal. Saadud diagonaal ongi vektorite summa ehk resultantvektor.
On olemas veel teine viis kahe vektori liitmiseks. Liidetavad vektorid ja paigutatakse nii, et esimese vektori lõpp ühtib teise algusega. Vektor, mis ühendab esimese vektori algust teise lõpuga, ongi nende kahe vektori summa (joon. 16, a ja b). Seda viisi kasutatakse ka enam kui kahe vektori liitmiseks. Liidetavad vektorid asetatakse nii, et esimese vektori lõpp ühtib teise algusega, teise lõpp kolmanda algusega jne. Resultantvektoriks on vektor, mis ühendab esimese liidetava algust viimase lõpuga (joon. 17).
Selle reegli järgi liidetakse ka samasihilisi, nn. kollineaarseid vektoreid. Samasuunaliste kollineaarsete vektorite liitmine on näidatud joonisel 18, vastassuunaliste vektorite liitmine joonisel 19. Nendelt joonistel nähtub, et kollineaarseid vektoreid liidetakse nii, nagu oleksid need algebralised suurused. Selleks tuleb üks suundadest lugeda positiivseks ja teine negatiivseks.
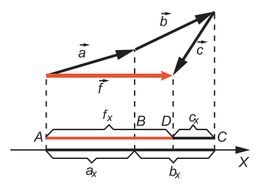
Kuidas leida mitme vektori summa projektsiooni? Joonisel 20 on kujutatud vektorid , ja ning resultantvektor .
Jooniselt näeme, et vektorite ja projektsioonid x-teljel on positiivsed ja vektori projektsioon negatiivne. Samuti näeme, et resultantvektor projektsiooni leidmiseks tuleb kõigi kolme liidetava vektori projektsioonid algebraliselt liita, s.t. tuleb arvestada, et vektori c projektsioon on negatiivne. Vektorite sumina projektsioon võrdub liidetavate vektorite projektsioonide summaga. Seega ei pea vektorite summa projektsiooni leidmiseks tingimata leidma resultantvektorit. Selleks tuleb lihtsalt kõikide vektorite projektsioonid liita, arvestades nende märke.
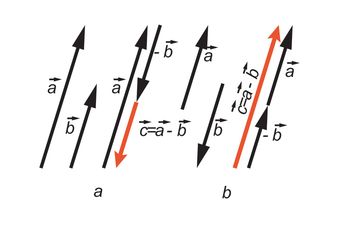
2. Vektorite lahutamine. Et leida kahe vektori ja vahet , tuleb vektorile liita vektor (joon. 21):
Vektor on vektori vastandvektor: ta on moodulilt viimasega võrdne, kuid suunalt vastupidine.
Sama reegli põhjal lahutatakse ka kollineaarseid vektoreid (joon. 22, a ja b).
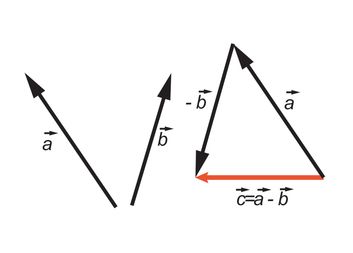
|
|
|---|---|
| Joon. 21. | Joon. 22. |
Kui meil on vaja leida kahe vektori ja vahe projektsiooni, siis, samuti nagu vektorite summa projektsiooni leidmiselgi, ei tarvitse me teha mingit geomeetrilist konstruktsiooni. On kerge veenduda, et vektorite vahe projektsioon võrdub nende vektorite projektsioonide algebralise vahega.
3. Vektori korrutamine skalaariga. Vektori ja skalaari korrutis on vektor, mille moodul võrdub vektori mooduli ja skalaari mooduli korrutisega:
Kui on positiivne arv, siis vektori ka suund ühtib vektori suunaga. Kui aga on negatiivne arv, siis vektori ka suund on vektori suunale vastupidine.
Vektori projektsioon võrdub ja vektori projektsiooni korrutisega:
Seega tehted vektoritega sooritatakse geomeetria reeglite põhjal. Tehted vektorite projektsioonidega alluvad aga tavalistele algebra reeglitele.
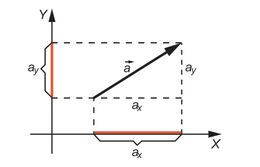
Kui on teada vektori a projektsioonid koordinaattelgedel ja (joon. 23), siis võime vektori mooduli leida Pythagorase teoreemi põhjal:
Keha asukoha leidmiseks mingil ajahetkel tuleb teada nihkevektorit, sest just nihe on seotud liikuva keha koordinaatidega: punkti nihkevektori projektsioonid koordinaattelgedel võrduvad selle punkti koordinaatide muutudega.
Kuidas leida nihkevektorit? Mida tuleb selleks teada?
Vastus nendele küsimustele sõltub sellest, millise liikumisega meil on tegemist. Vaatleme algul kõige lihtsamat liikumise liiki — ühtlast sirgjoonelist liikumist.
Ühtlaseks sirgjooneliseks liikumiseks nimetatakse sellist liikumist, mille puhul keha sooritab mis tahes võrdsetes ajavahemikes võrdsed nihked.
Kui keha liigub ühtlaselt ühes ja samas suunas mööda mingit sirget, siis tema nihe kogu aeg kasvab. Selleks et leida keha nihet mingi aja t pärast, tuleb teada, kui kiiresti see kasvab. Nihke kasvamise kiirus aga on määratud nihke ja selleks kulunud ajavahemiku suhtega. Seda suhet nimetatakse liikumise kiiruseks ja tähistatakse tähega .
Et nihe on vektoriaalne suurus, aeg aga on skalaar, siis kiirus on samuti vektoriaalne suurus:
Keha ühtlase sirgjoonelise liikumise kiiruseks nimetatakse suurust, mis võrdub keha nihke ja selle sooritamiseks kulunud ajavahemiku suhtega.*
Seega näitab kiirus, millise nihke teeb keha ühes ajaühikus.
Keha nihke leidmiseks tuleb järelikult teada keha kiirust . Nihke võib sel juhul arvutada valemist:
Vektorkujul kirjutatud valemite järgi ei ole võimalik teha arvutusi. On ju vektoriaalsel suurusel mitte ainult arvväärtus, vaid ka suund. Arvutustes on otstarbekas kasutada valemeid, milles ei esine vektorid, vaid nende projektsioonid koordinaattelgedel, sest projektsioonidega võib sooritada algebralisi tehteid.
Keha sirgjoonelisel liikumisel on trajektooriks sirge. Seetõttu on suunata koordinaattelg piki seda sirget, mida mööda keha liigub. Sel juhul muutub ainult üks koordinaatidest; kui valitud telje nimetame x-teljeks, siis ainult koordinaat . Selle telje sihilised on ka nihkevektor ja kiirusvektor.
Et vektorid ja on võrdsed, siis on võrdsed ka nende projektsioonid x-teljel, s. t.
Valisime x-telje nii, et see ühtib selle sirgega, mida mööda keha liigub.
Selle seose põhjal saame leida keha koordinaadid mis tahes ajahetkel. Teame (vt. § 4), et
Seega
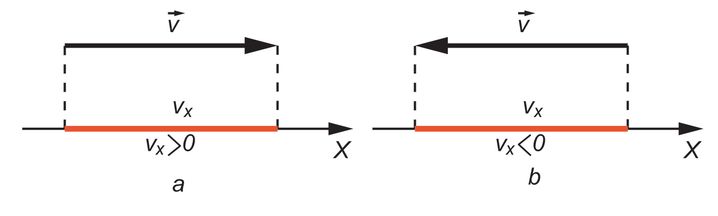
Tuleb silmas pidada, et valemis (4) on kiirusvektori projektsioon. Vektori projektsioon võib olla positiivne või negatiivne. Kui kiirusvektori suund ühtib x-telje suunaga (joon. 24, a), siis on tema projektsioon positiivne. Kui aga kiirusvektori suund on x-telje suunale vastupidine (joon. 24, b), siis on tema projektsioon negatiivne. Keha algasukoha koordinaat võib olla nii positiivne kui ka negatiivne: keha võib alghetkel asuda kas ühel või teisel pool koordinaatide alguspunkti.
Valemi (4) põhjal võime leida ühtlaselt sirgjooneliselt liikuva keha (punktmassi) asukoha suvalisel ajahetkel. Selleks tuleb teada keha (punkti) algkoordinaati ja kiirusvektori projektsiooni teljel, mida mööda keha liigub. See valem näitab, milline mõte on suurusel kiirus.
Kui keha liigub x-telje sihis, siis kiirusvektori projektsioon sellel teljel on Kuid x−x0 on koordinaadi muut ja t ajavahemik, mille vältel see muut toimus. Seega ühtlasel sirgjoonelisel liikumisel võrdub kiiruse projektsioon koordinaatteljel ajaühikus toimunud keha koordinaadi muuduga. Võib öelda et kiirus näitab koordinaadi muutumise kiirust.
Kui keha liigub telje sihis, võib kiiruse projektsiooni järgi leida ka kiirusvektori enda. Nende absoluutväärtused on ju võrdsed ja projektsiooni märk määrab ära kiirusvektori suuna. Seetõttu nimetame lühiduse mõttes keha kiiruse projektsiooni kiirusvektori suunas võetud teljel sageli lihtsalt keha kiiruseks. Samal põhjusel nimetatakse ka nihkevektori projektsiooni nihkeks.
Olgu veel kord rõhutatud, et mehaanika ülesannete lahendamisel tuleb teada kiirusvektorit, mitte aga selle moodulit. Auto spidomeeter näitabki kiiruse moodulit. Spidomeetri näidu järgi ei saa määrata ei auto liikumise suunda ega tema asukohta suvalisel hetkel.
Lahendus
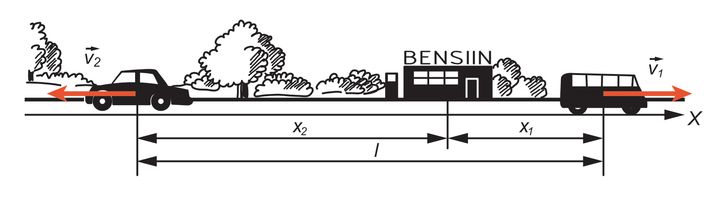
Loeme bensiinijaama koordinaatide alguspunktiks ja kohtumise hetke alghetkeks. Koordinaattelje (x-telje) suuname vasakult paremale. Autode koordinaadid tundi pärast kohtumist võime arvutada järgmiste valemite põhjal:
Et mõlemate autode algkoordinaadid võrduvad nulliga, siis
Esimese auto kiirusvektori projektsioon on positiivne, sest kiirusvektor on samasuunaline x-teljega. See võrdub . Teine auto liigub x-teljele vastupidises suunas. Seetõttu on tema kiirusvektori projektsioon negatiivne, seega .
Järelikult
Kaks autot sõidavad teede ristmiku poole. Teatud ajahetkel on kiirusega liikuv esimene auto ristmikust 400m kaugusel. Teine auto on sel hetkel ristmikust 400m kaugusel. Millise kiirusega liigub teine auto, kui mõlemad autod jõuavad ristmikule üheaegselt?
Lahendus
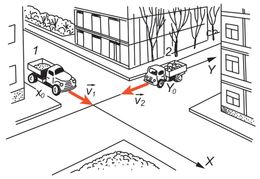
Valime koordinaatide alguspunktiks teede ristmiku ja suuname koordinaatteljed piki teid (joon. 26). Esimene auto liigub X-eer teine y-telje sihis. Esimese auto liikumisel muutub koordinaatidest ainult :
teise auto liikumisel muutub ainult :
Autode kohtumise hetkel, mil , võrduvad koordinaadid nulliga:
ja asetame selle teise võrrandisse. Saame:
Siit järeldub:
Esimese auto algkoordinaat on negatiivne: , kiiruse projektsioon aga positiivne: . Teise auto algkoordinaat on positiivne ning võrdub . Seega
Miinusmärk näitab, et teine auto liigub y-teljele vastassuunas.
Suurema näitlikkuse saavutamiseks võib liikumist kirjeldada graafikute abil. Kui horisontaalteljele (abstsissteljele) kanda kindlas mõõtkavas aeg ja vertikaalteljele (ordinaatteljele), samuti mingis mõõtkavas, keha koordinaadi väärtused, siis saadud graafik väljendab keha koordinaadi sõltuvust ajast. Seda graafikut nimetatakse liikumisgraafikuks.
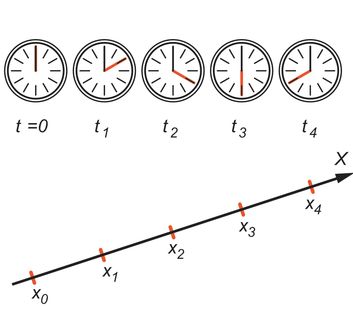
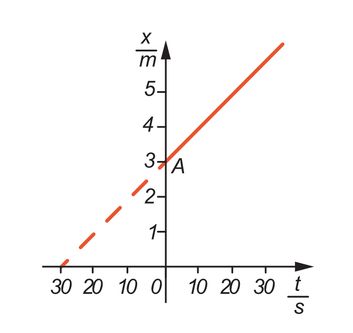
Liikugu keha näiteks mööda x-telge (joon. 27). See tähendab, et muutub ainult keha koordinaat . Ajahetkil , , , jne. on keha punktides, mille koordinaadid on vastavalt (punkt A), , jne.
Keha liikumisgraafiku saamiseks kanname väärtused vertikaalteljele ja t väärtused horisontaalteljele. Liikumisgraafikuks on joonisel 28 kujutatud sirge. Seega koordinaat sõltub ajast lineaarselt.
|
|
|---|---|
| Joon. 27. | Joon. 28. |
Liikumisgraafikut (joon. 28) ei tohi ära vahetada keha liikumise trajektooriga — sirgega, mille kõiki punkte keha liikumise vältel läbib (joon. 27).
Keha sirgjoonelisel liikumisel saab liikumisgraafiku põhjal täielikult lahendada mehaanika põhiülesande, sest graafiku järgi võib leida keha asukoha igal ajahetkel, kaasa arvatud ka aja registreerimise algusele eelnenud hetked (kui oletada, et keha liikus sel ajal sama kiirusega). Pikendades joonisel 28 kujutatud graafikut aja negatiivsete väärtuste poole, võime näiteks leida, et keha koordinaat oli sekundit enne punkti jõudmist null ().
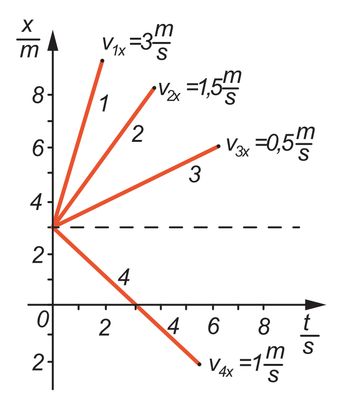
Liikumisgraafiku põhjal võib otsustada ka keha liikumise kiiruse üle. Mida suurem on kiirus, seda suurema tõusuga on graafik, s. o. seda suurem on nurk graafiku ja ajatelje vahel. Mida suurem on nimetatud nurk, seda enam muutub koordinaat ühe ja sama aja jooksul.
Joonisel 29 on kujutatud mitu erineva kiirusega kulgliikumise graafikut. Graafikud 1, 2 ja 3 näitavad, et kehad liiguvad mööda x-telge positiivses suunas. Keha, mille liikumisgraafikuks on sirge 4, liigub aga vastupidises suunas Graafikutelt võime leida liikuva keha nihked mis tahes ajavahemikes.
Jooniselt 29 nähtub, et kolmas keha sooritas esimese sekundi lõpust kurn viienda sekundi alguseni positiivses suunas 2 m pikkuse nihke, neljas keha aga sama ajavahemiku jooksul negatiivses suunas 4 m pikkuse nihke.
|
|
|---|---|
| Joon. 29. | Joon. 30. |
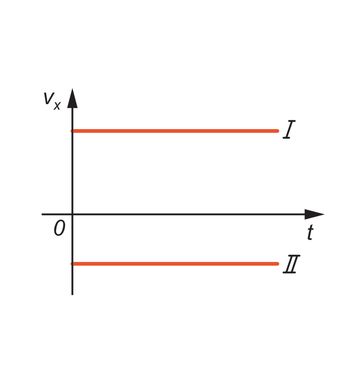
Liikumisgraafikute kõrval kasutatakse sageli ka kiiruse graafikuid. Nende joonestamiseks kanname ordinaatteljele keha kiiruse projektsioonide väärtused, abstsissteljele aga endiselt aja väärtused. Selline graafik näitab, kuidas muutub kiirus aja jooksul, s. o. kiiruse sõltuvust ajast. Ühtlase sirgjoonelise liikumise puhul seisneb see «sõltuvus» selles, et kiirus jääb kogu aeg muutumatuks. Kiiruse graafikuks on ajateljega paralleelne sirge (joon. 30). Graafik I vastab liikumisele x-felje positiivses suunas. Graafik II kirjeldab aja liikumist vastupidises suunas (sest kiiruse projektsioon on negatiivne).
Kiiruse graafiku järgi võib teada saada ka mingis ajavahemikus toimunud nihke moodulit. Arvuliselt võrdub see viirutatud ristküliku pindalaga (joon. 31). Kui keha liigub positiivses suunas, siis paikneb ristkülik ülalpool x-telge. Kui aga keha liigub negatiivses suunas, asub ristkülik allpool x-telge. Tõepoolest, ristküliku pindala võrdub ju külgede pikkuste korrutisega. Kuid üks külgedest võrdub arvuliselt ajaga ja teine kiirusega . Nende korrutis aga võrdubki nihke absoluutväärtusega.
Paragrahvis 2 nägime, et keha (punkti) asukohta ruumis võib määrata ainult mingi teise keha — taustkeha — suhtes. Läbi taustkeha mingi punkti tõmmatakse koordinaatteljed. Sel juhul öeldakse, et selle taustkehaga on seotud koordinaadistik.
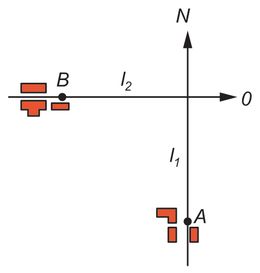
Taustkehaks võime valida ükskõik millise keha ja igaühega neist siduda oma koordinaadistiku. Sel juhul võime ühe ja sama keha asukohta üheaegselt vaadelda erinevais koordinaadistikes. On ilmne, et erinevate taustkehade suhtes (erinevais koordinaadistikes) võivad ühel ja samal kehal olla täiesti erinevad koordinaadid. Näiteks auto asukoht on määratud, kui on teada, et see paikneb asulast A lõigu võrra põhja pool (joon. 32). Samal ajal võime öelda, et auto paikneb punktist В lõigu võrra ida pool. Tähendab, keha asukoht on suhteline: see on erinevate taustkehade ja nendega seotud koordinaadistike suhtes erinev.
Kuid suhteline pole ainult keha asukoht, vaid ka +ema liikumine. Vaatleme milles seisab liikumise suhtelisus.
Laps, kes sattus esmakordselt jäämineku ajal jõe äärde, seisis kaldal ja küsis: «Millel me sõidame?». Ilmselt valis ta taustkehaks jões liikuva jääpanga. Laps oli kaldaga seotud taustsüsteemi suhtes paigal, kuid liikus koos kaldaga jääpangaga seotud taustsüsteemi suhtes.
Sageli juhtub, et ühe ja sama keha liikumist tuleb vaadelda erinevate taustkehade suhtes, mis ise üksteise suhtes liiguvad. Näiteks suurtükiväelane peab teadma mürsu liikumist mitte ainult Maa ja selle pinnal seisva kahuri suhtes, vaid ka maapinnal liikuva tanki suhtes, mida ta tulistab. Lendur huvitub lennuki liikumisest nii Maa kui ka õhu suhtes, mis tuulise ilmaga Maa suhtes liigub.
Ühe ja sama keha liikumine võib erinevate, üksteise suhtes liikuvate taust-süsteemide suhtes olla väga erinev. Erinevad võivad olla ka selle keha trajektoorid ja kiirused.
Vaatleme ühe ja sama keha liikumist kahe taustkeha suhtes, mis ise teineteise suhtes liiguvad. Lihtsuse mõttes oletame, et üks taustkeha on liikumatu ja et teine liigub selle suhtes ühtlaselt ja sirgjooneliselt.
Vaatleme järgmist lihtsat näidet. Ujuja ujub jões pärivoolu ning saavutab käte ja jalgadega töötades mingi jääva kiiruse (kui ta käte ja jalgadega ei töötaks, siis ta lihtsalt lamaks vees ja oleks selle suhtes paigal). Võtame liikumatuks taustkehaks kalda ja liikuvaks vee.
Kuidas liigub ujuja kalda suhtes ja vee suhtes? Kujutleme, et ujuja liikumist jälgivad kaks vaatlejat: üks neist seisab kaldal ja teine istub pärivoolu ujuvas sõudjate paadis. Vee suhtes on paat paigal, kalda suhtes aga liigub ühtlaselt niisama suure kiirusega nagu vesigi.
Kujutame mõtteliselt kaldaga seotud koordinaadistiku nii, et x-telje suund ühtib voolu suunaga (joon. 33). Paadiga (veega) seome teise koordinaadistiku , mille teljed olgu paralleelsed vastavate telgedega.
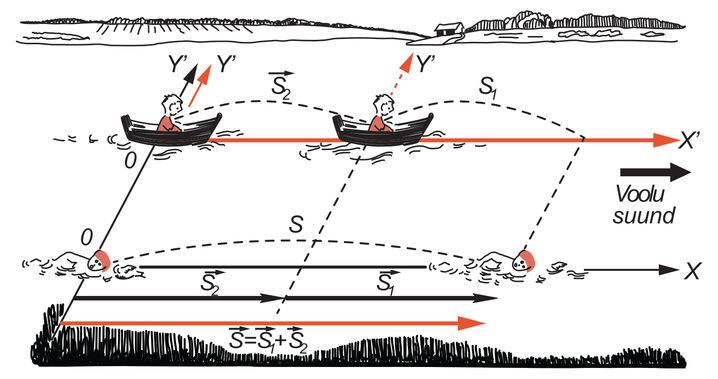
Leiame ujuja nihked nende kahe taustsüsteemi suhtes.
Paadis asuv vaatleja näeb, et aja jooksul sooritas ujuja tema suhtes nihke . Jagades selle nihke ajaga, saab ta ujuja liikumise kiiruse :
( on ujuja kiirus vee suhtes, s. t. liikuva koordinaadistiku suhtes).
Kaldal asuv vaatleja täheldab, et sama aja jooksul sooritas ujuja nihke , paat aga nihke . Jooniselt 33 nähtub, et ujuja nihe kalda suhtes, s. o. koordinaadistiku suhtes, võrdub kahe nihke summaga:
Jagades nihke ajaga , saab kaldal asuv vaatleja ujuja kiiruse kalda suhtes:
Esimene liidetav on siin ujuja kiirus liikuva koordinaadistiku (vee või paadi) suhtes. Teine liidetav aga on paadi (vee) kiirus liikumatu koordinaadistiku (kalda) suhtes. Tähistame selle . Seega on liikuva koordinaadistiku kiirus paigaloleva suhtes.
Võime kirjutada:
Seda valemit nimetatakse kiiruste liitmise valemiks.
Täpselt sama valemi oleksime saanud ka sel juhul, kui ujuja oleks ujunud vastuvoolu (joon. 34).
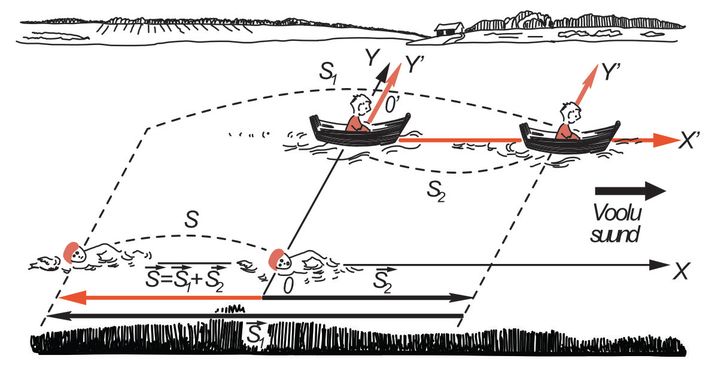
Keha liikumise kiirus paigaloleva koordinaadistiku suhtes võrdub kahe kiiruse geomeetrilise summaga: üks liidetavaist on keha kiirus liikuva koordinaadistiku suhtes ja teine liikuva koordinaadistiku kiirus liikumatu koordinaadistiku suhtes.
Näeme, et keha kiirus on erinevates, üksteise suhtes liikuvates taustsüsteemides erinev. Selles seisnebki liikumise suhtelisus.
Vaadeldud juhul liikusid keha (ujuja) ja liikuv koordinaadistik (paat ja vesi) ühes ning samas suunas — piki koordinaadistiku x-telge. Seetõttu võime vektorite , ja asemel kasutada nende projektsioone x-teljel. Seega omandab kiiruste liitmise valem antud juhul kuju:
Suurused , ja võivad selles valemis olla nii positiivsed kui ka negatiivsed, sõltuvalt vektorite , ja suunast x-telje suhtes.
Võib juhtuda ka nii, et keha liigub ühe koordinaadistiku suhtes, kuid teise suhtes on ta paigal. Kui näiteks ujuja lakkaks töötamast käte ja jalgadega ning lamaks lihtsalt vees, siis paadi suhtes oleks ta paigal, kuid kalda suhtes liiguks voolu kiirusega. Kui aga ujuja ujuks voolu kiirusega vastuvoolu, siis oleks ta kalda suhtes paigal, kuid vee suhtes liiguks kiirusega . Seega ei ole suhteline mitte ainult liikumine, vaid ka paigalolek. Kui keha on mingi koordinaadisfiku suhtes paigal, siis võib alati leida selliseid koordinaadistikke, mille suhtes ta liigub. Sellest järeldub, et absoluutselt paigalolevaid kehi ei ole olemas. Liikumine on omane kõikidele kehadele ja üldse kõigele, mis looduses eksisteerib, s. o. kogu materiaalsele maailmale.
Alati ei ole keha ja liikuva koordinaadistiku kiirused suunatud ühte ja sama sirget mööda, nagu eelmises paragrahvis vaadeldud näites.
Kujutleme, et ujuja ületab jõe, liikudes kogu aeg jõevooluga risti, s. o. risti x-teljega (joon. 35). Eeldame endiselt, et ujuja liigub ühtlaselt.
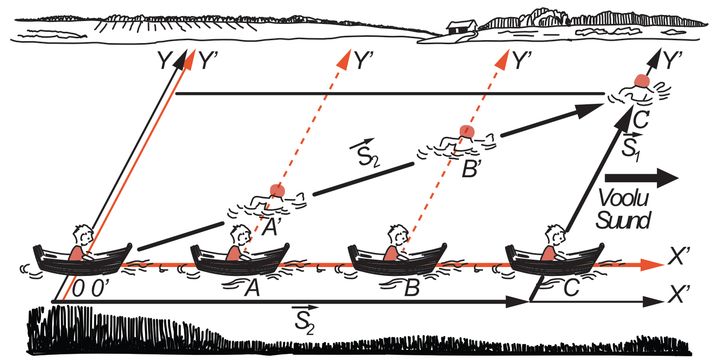
Milline on ujuja liikumine paadis asuva vaatleja (liikuva koordinaadistiku ) suhtes ja milline kaldal seisva vaatleja (paigaloleva koordinaadistiku ) suhtes?
Paadis olev vaatleja näeb, et ujuja kogu aeg eemaldub temast ja liigub y'-telje sihis. Ta näeb seda punktis , punktis ja igas teises punktis. Pärast ajavahemiku möödumist, kui paat on jõudnud punkti , on ujuja jõudnud vastaskaldale punkti ning sooritanud nihke (vt. joon. 35). Jagades nihke ajaga , saame ujuja kiiruse liikuva koordinaadistiku suhtes:
Selle kiiruse suund ühtib y'-telje suunaga.
Hoopis teistsugusena näeb ujuja liikumist kaldal asuv vaatleja. Selle vaatleja suhtes liigub ka y'-telg. Temaga seotud koordinaadistikus on ujuja nihkeks aja vältel suunatud sirglõik ja paadi nihkeks sirglõik (joon. 35). Ujuja on kandunud koos veega pärivoolu. Jooniselt 35 näeme, et nihe võrdub nihete ja geomeetrilise summaga, kus on ujuja nihe liikuva koordinaadistiku suhtes ja selle koordinaadistiku nihe koordinaadistiku suhtes. Seega võime ka nüüd, samuti nagu eelmises paragrahvis kirjutada:
Ujuja kiiruse koordinaadistiku suhtes leiame järgmiselt:
Näeme, et kiiruste liitmise reegel jäi endiseks. Kuid antud juhul ei või kiirusi liita algebraliselt, sest vektorid ja ei ole teineteisega paralleelsed.
Vaadeldud juhul ei ole erinevais koordinaadistikes erinevad mitte ainult ujuja kiirused, vaid ka trajektoorid. Paadis oleva vaatleja suhtes on ujuja trajektooriks voolu suunaga ristuv sirge, kaldal asuva vaatleja suhtes on aga sirge, mis moodustab voolu suunaga 90°-st erineva nurga. See on jällegi liikumise suhtelisuse ilminguks: erinevais, teineteise suhtes liikuvais koordinaadistikes on ka liikumise trajektoorid erinevad.
Ujuja ületab jõe ujudes risti kaldaga (mitte vooluga). Voolu kiirus on ja jõe laius . Missugune on ujuja kiirus vee suhtes kui ta ületab jõe minutiga?
Lahendus
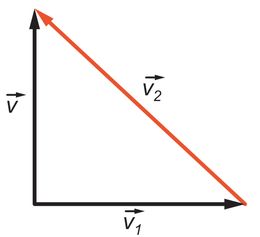
Ujuja kiirus kalda suhtes , kus on voolu kiirus ja ujuja kiirus vee suhtes (joon. 36). Vektori moodul võrdub:
Jooniselt nähtub, et:
Järelikult:
Kõigest liikumise kohta öeldust ilmneb, et liikumise uurimiseks tuleb määrata vähemalt kaks suurust: nihe ja aeg.
Nihete pikkusi ja ajavahemikke väljendatakse mingite arvudega. Need arvud saadakse mõõtmise teel.
Suuruse mõõtmine tähendab mingil viisil selle võrdlemist teise sama liiki suurusega, mis on kokkuleppeliselt võetud mõõtühikuks.
Koolis võime näiteks mõõta koridori pikkust, võrreldes seda sammu pikkusega. Loendades, mitu sammu läheb koridori pikkusele, saame teada, mitu korda on koridori pikkus suurem sammu pikkusest. See arv (mitu korda?) väljendabki koridori pikkust sammudes.
Järelikult tuleb eelkõige valida mõõdetava suuruse ühik. Selle võib valida täiesti suvaliselt. Eri aegadel ja eri maades kasutati pikkuse mõõtmiseks erinevaid mõõtühikuid. Pikkusühikuteks olid sammu pikkus, labajala pikkus (jalg), kaugus pöidla otsast kuni keskmise sõrme otsani (vaks), kaugus, mille inimene käib ühe päevaga jne. Lugedes A. Gribojedovi komöödiat «Häda mõistuse pärast» järgmisi ridu:
«Ma keelaks sõita nendel härradel pealinnadele laskekaugussegi,»
mõistame, et komöödia tegelane Famussov kasutab pikkusühikuna suurtüki laskekaugust. Seda omapärast pikkusühikut armastasid vanasti kasutada sõjaväelased.
Tänapäeval on võetud kasutusele kõikide maade jaoks ühine pikkusühik — meeter (m).
1 meeter on plaatina ja iriidiumi sulamist valmistatud erilise kujuga vardale tõmmatud kahe kriipsu vaheline kaugus.
Seda varrast, nn. pikkuse etaloni, hoitakse alal Rahvusvahelises Mõõtude ja Kaalude Büroos Prantsusmaal. Teistes maades on olemas selle etaloni täpsed koopiad. Nende järgi ongi määratud laialdaselt kasutatavate meetriste mõõtejoonlaudade pikkus.
Peale põhiühiku — meetri — kasutatakse laialdaselt pikkusühikuid, mis on meetrist , , jne. korda suuremad või väiksemad (näiteks kilomeeter, sentimeeter, millimeeter, mikromeeter).
Ka ajaühiku võib valida vabalt. Kuid aja etaloni ei saa muidugi valmistada mingi esemena nagu, näiteks meeterjoonlauda. Aja etaloniks võib valida mingi perioodiliselt korduva protsessi kestuse, kui see on rangelt konstantne. Tänapäeval on selliseks protsessiks valitud Maa liikumine ümber Päikese. Maa teeb ühe tiiru ümber Päikese ühe aastaga. Kuid aja põhiühikuks ei ole võetud aasta, vaid teatud osa sellest — sekund (s). (jämedates arvutustes võime lugeda, et ).
Igapäevases elus ja tehnikas kasutatakse sageli ka teisi ajaühikuid, näiteks minutit (min) ja tundi (h), 1 min = 60 s; 1 h = 3600 s.
Peale pikkuse ja aja oleme kohtunud veel ühe suurusega — kiirusega. Kas kiiruse jaoks on vaja valida eraldi ühikut?
Selleks puudub vajadus, sest kiirus on seotud pikkuse ja ajaga järgmise valemi kaudu:
Sellest valemist nähtub, et kui mingi keha teeb ühe sekundiga ühe meetri pikkuse nihke, siis keha kiirus võrdub ühikuga (1 m/s). Sellise liikumise kiiruse •• võib võtta kiirusühikuks.
Kiirusühikuks võetakse sellise ühtlase sirgjoonelise liikumise kiirus mille korral keha sooritab 1 sekundiga 1 m pikkuse nihke.
Eri ühikut ei võeta näiteks ka ruumala mõõtmiseks, sest keha ruumala sõltub tema .joonmõõtmetest ja seda võib väljendada kuupmeetrites. Millistel juhtudel sus tuleb valida eri mõõtühik, millistel mitte?
Kõikide füüsikaliste suuruste vahel valitsevad teatud sõltuvused, sest kõik loodusnähtused on omavahel seotud. Suuruste vahelisi sõltuvusi väljendavad matemaatiised valemid. Samad valemid seovad omavahel ka füüsikaliste suuruste mõõtühikuid. Seetõttu võib ühtede suuruste mõõtühikuid väljendada teiste suuruste mõõtühikute kaudu.
Võib võtta väikese arvu füüsikalisi suurusi (nn. põhisuurusi) ja valida neile suvaliselt mõõtühikud. Kõikide teiste suuruste (tuletatud suuruste) mõõtühikud võime saada valemitest, mis seovad neid suurusi põhisuurustega.
Sel teel saadud kõikide füüsikaliste suuruste ühikute kogumit nimetatakse mõõtühikute süsteemiks.
On olemas erinevaid mõõtühikute süsteeme. Nad sõltuvad põhisuuruste ja nende mõõtühikute valikust. Tänapäeval kasutatakse Rahvusvahelist Mõõtühikute Süsteemi (Sl-süsteemi). Selle aluseks on seitse põhisuurust, mille hulka kuuluvad ka pikkus ja aeg. Sl-süsteemis on pikkusühikuks meeter ja ajaühikuks sekund.
Kehade (punktmasside) mehaaniline liikumine seisneb selles, et keha asukoht ja seega ka tema koordinaadid muutuvad teiste kehade suhtes aja jooksul.
Keha koordinaadi leidmiseks suvalisel ajahetkel tuleb teada keha alqkoor_ dinaate ja mhkevektorit. Keha koordinaadi muut võrdub nihkevektori projektsiooniga koordinaatteljel.
Kõige lihteam liikumise liik on ühtlane sirgjooneline liikumine. Selle liikumise kirjeldamiseks piisab ainult ühest koordinaadisf, sest me võime koordi- naattelje suunaks valida, keha liikumise suuna. Keha (punktmassi) koordinaat suvalisel ajahetkel võib arvutada valemist:
kus on keha algkoordinaat ja kiirusvektori projektsioon x-teliel. Selle valemi järgi arvutamisel määratakse selles erinevate suuruste märgid vastavalt ülesande tingimustele.
Iga liikumine on suhteline. See tähendab, et keha nihe ja kiirus on erinevates, üksteise suhtes liikuvates koordinaatsüsteemides erinevad.
Ka paigalseis on suhteline. Kui keha on mingi taustsüsteemi suhtes paigal sus on kindlasti olemas ka sellised taustsüsteemid, mille suhtes ta liigub.
Ühtlasel sirgjoonelisel liikumisel sõltub nihe ajast lineaarselt ja on igal ajahetkel määratud valemiga s=vt. Kuid sellist liikumist esineb võrdlemisi harva. Palju sagedamini kohtame liikumisi, mille puhul keha nihked võrdseis ajavahemikes võivad olla erinevad. Nii liiguvad tavaliselt rongid, autod, lennukid jne. Sellisel liikumisel ei ole nihe võrdeline ajaga.
Liikumist, mille puhul keha nihked võrdseis ajavahemikes on erinevad, nimetatakse mitteühtlaseks liikumiseks.
Sel juhul ei saa nihet enam arvutada valemist s=vt. Selgitame nüüd, kuidas leida nihet mitteühtlasel liikumisel ja mida peab selleks teadma.
Mõnikord kasutatakse mitteühtlase liikumise iseloomustamiseks keskmise kiiruse mõistet.
Jagades nihke selle sooritamiseks kulunud ajaga , saamegi keskmise kiiruse:
Keskmine kiirus näitab, millise nihke teeb keha keskmiselt ühes ajaühikus.*
Kui näiteks rong läbib tunniga , siis keskmiselt läbib ta igas tunnis .
On ilmne, et teatud osa ajast rong üldse ei liikunud, vaid seisis jaamades. Jaamast väljumisel rongi kiirus suurenes, jaamale lähenemisel vähenes.
Kõike seda me ei võta keskmise kiiruse arvutamisel arvesse. Me arvestame, nagu läbiks rong iga tunniga , iga poole tunniga jne. Kasutades valemit kujutleme, nagu liiguks rong ühtlaselt jääva kiirusega ehkki kogu liikumise aja jooksul ei ole võib-olla ühtegi sellist tundi, milles rong läbis täpselt . Kuid teades keskmist kiirust, võime valemi
põhjal arvutada nihke.
Siin tuleb meeles pidada, et see valem annab õige tulemuse ainult trajektoori selle osa kohta, mille jaoks keskmine kiirus on arvutatud. Kui kasutada keskmise kiiruse väärtust ja arvutada mitte , vaid , või tunni jooksul sooritatud nihe, siis saame ebaõige tulemuse. Selle põhjuseks on asjaolu, et keskmine kiirus tunni jooksul ei võrdu keskmise kiirusega , või tunni jooksul.
Tegime katse taandada mitteühtlast liikumist ühtlasele ja võtsime sel eesmärgil kasutusele keskmise kiiruse mõiste. Kuid sellest ei olnud kasu: teades keskmist kiirust, ei saa me lahendada kõige tähtsamat mehaanika ülesannet_ määrata keha asukohta mis tahes ajahetkel. Kuid võib-olla saab mitteühtlast liikumist taandada ühtlasele mingil muul viisil?
Osutub, et see ei ole võimalik, sest mehaaniline liikumine on pidev protsess. Liikumise pidevus seisneb selles, et kui näiteks mingi kasvava kiirusega sirgjooneliselt liikuv keha (või punkt) läbis punkte ja , siis peab ta tingimata läbima ka kõiki ja vahel asuvaid punkte, ilma et ühtegi neist vahele jääks. Kuid see ei ole veel kõik. Oletame, et keha liikus punktini ühtlase kiirusega ja pärast punkti läbimist kiirusega . Lõigu läbimiseks kulus sekundit. Seega teelõigul muutus keha kiirus sekundiga võrra. Et keha ei saanud oma liikumisel vahele jätta ühtegi trajektoori punkti, pidi tema kiirus omandama kõik väärtused vahemikus kuni . Samuti ühegi väärtuse vahelejätmiseta! Selles seisnebki mehaanilise liikumise pidevus: keha koordinaat ja kiirus ei saa muutuda hüppeliselt. Siit võime teha väga tähtsa järelduse. Vahemikus kuni on olemas lõpmatu suur hulk kiiruste väärtusi. Kuid punktide ja vahel on lõpmatult palju punkte ja -sekundiline ajavahemik, mille vältel keha punktist punkti liikus, koosneb lõpmatult suurest hulgast ajavahemikest (aeg kulgeb samuti hüpeteta). •
Seega oli kehal igas trajektoori punktis ja igal ajahetkel mingi kindel kiirus.
Kiirust, mida keha omab antud hetkel või antud trajektoori punktis, nimetatakse hetkkiiruseks.
Ühtlasel sirgjoonelisel liikumisel võrdub keha kiirus nihke ja selle sooritamiseks kulunud ajavahemiku suhtega. Mida tähendab kiirus antud punktis ehk kiirus antud hetkel?
Kujutleme, et mingi keha liigub sirgjooneliselt, kuid mitteühtlaselt (nagu alati, vaatleme tegelikult selle keha mingi punkti liikumist). Kuidas arvutada selle keha hetkkiirust trajektoori mingis punktis ? Valime trajektooril mingi lõigu , kuhu kuulub ka punkt (joon. 37). Väikese nihke sellel lõigul tähistame , selleks nihkeks kulunud ajavahemikku aga *. Jagades -ga, saame keskmise kiiruse sel teeosal: kiirus muutub ju pidevalt ning on lõigu eri osades erinev.
Vähendame lõigu 1 pikkust. Valime uue lühema lõigu 2 (joon. 37), kuhu samuti kuulub punkt . Sellel väiksemal trajektooriosal on nihe () ning nihkeks kulunud ajavahemik . On ilmne, et lõigu 2 ulatuses jõuab kiirus muutuda väiksema suuruse võrra. Kuid suhe annab meile ka nüüd ikkagi ainult keskmise kiiruse sellel väiksemal lõigul. Veelgi väiksem on kiiruse muut lõigul 3 (millel samuti asub punkt ), väiksem kui lõikudel 1 ja 2, ehkki suhe ujutab jällegi ainult keskmist kiirust trajektoori sellel lõigul.
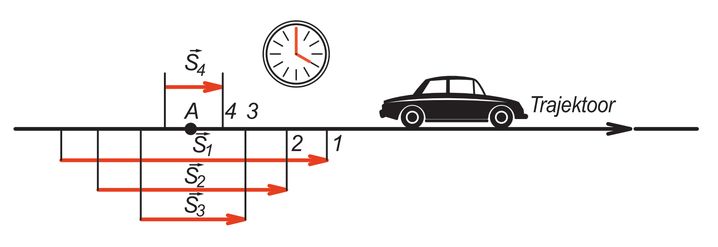
Vähendame järk-järgult ajavahemikku, mille vältel toimub nihe. Koos sellega väheneb ka nihe. Lõpuks kahaneb trajektoorilõik punktiks ja vastav ajavahemik taandub ajahetkeks. Selle tulemusena saab keskmisest kiirusest hetkkiirus, sest väga väikesel lõigul on kiiruse muut nii väike, et selle võib jätta arvestamata, s. t, võime lugeda, et kiirus ei muutu.
Hetkkiirus ehk kiirus antud punktis võrdub seda punkti sisaldava küllalt väikesele trajektoorilõigule vastava nihke ja selleks nihkeks kulunud väikese ajavahemiku suhtega.
Ühtlase sirgjoonelise liikumise kiirus on üheaegselt nii hetkkiirus kui ka keskmine kiirus.
Hetkkiirus on vektoriaalne suurus. Selle suund ühtib nihke (liikumise) suunaga antud punktis. Rääkides edaspidi mitteühtlase liikumise kiirusest, mõistame selle all hetkkiirust.
Meenutame veel kord seda võtet, mille abil jõudsime hetkkiiruse mõisteni. Vähendasime mõtteliselt trajektoorilõiku ja selle läbimiseks kulunud aega seni, kuni lõiku ei saa enam eristada punktist, ajavahemikku hetkest ning mitteühtlast liikumist ühtlasest. Seda võtet kasutatakse alati niisuguste nähtuste uurimisel, kus esinevad pidevalt muutuvad suurused.
Püüame nüüd selgitada, mida meil tuleb teada, et leida keha kiirust trajektoori mis tahes punktis ehk mis tahes ajahetkel.
Mitteühtlasel liikumisel keha hetkkiirus muutub üleminekul ühest punktist teise ja ühelt ajahetkelt teisele. Kuidas siis arvutada keha hetkkiirust?
Nägime, et keha nihke arvutamiseks tuleb teada, kui kiiresti see muutub aja jooksul. Arvutamaks kiirust suvalisel ajahetkel peame samuti teadma, kui kiiresti ta muutub, s.o. peame teadma kiiruse muutu ühes ajaühikus.
Lihtsuse mõttes vaatleme niisugust mitteühtlast liikumist, mille puhul keha kiirus mis tahes võrdsetes ajavahemikes muutub võrdsete suuruste võrra. Niisugust liikumist nimetatakse ühtlaselt muutuvaks.
Liikumist, mille puhul keha kiirus mis tahes võrdsetes ajavahemikes muutub võrdsete suuruste võrra, nimetatakse ühtlaselt muutuvaks liikumiseks.
Kui alghetkel keha kiirus on ja pärast ajavahemiku möödumist , siis kiiruse muut ühes ajaühikus on . Suurus iseloomustab kiiruse muutumise kiirust. Seda suurust nimetatakse kiirenduseks.
Et kiirendus võrdub vektori ja skalaari korrutisega, siis on ta ise vektoriaalne suurus (vt. § 5). Kiirendust tähistatakse tähega :
Liikuva keha kiirenduseks nimetatakse suurust, mis võrdub kiiruse muudu ja sellele vastava ajavahemiku suhtega.
Kui keha kiirenduse absoluutväärtus on suur, siis see tähendab, et keha omandab kiiresti kiirust (kiireneval liikumisel) või kaotab seda kiiresti (pidurdamisel).*
Kui kiirendus a ja keha algkiirus on teada, siis võime leida kiiruse mis tahes ajahetkel.
Tõepoolest, valemist (1) järeldub, et
Kiirendust ongi vaja teada kiiruse arvutamiseks.
Vaatleme nüüd, milliste ühikutega kiirendust mõõdetakse.
Valemist järeldub, et kiirenduse absoluutväärtus võrdub ühikuga siis, kui kiiruse muudu absoluutväärtus ja ajavahemik võrduvad ühikuga.
Kiirendusühikuks on võetud sellise ühtlaselt muutuva liikumise kiirendus, mille puhul kiirus muutub ühes ajaühikus ühe kiirusühiku võrra.
SI-süsteemis mõõdetakse kiirust meetrites sekundis ja aega sekundites. Seetõttu mõõdetakse kiirendust meetrites sekundi ruudu kohta (ms2).
Nägime, et arvutusteks on otstarbekam kasutada võrrandeid, milles ei esine vektorid, vaid nende projektsioonid koordinaattelgedel.
Sirgjoonelisel liikumisel on vektorid ja suunatud ühte ja sama sirget mööda, mis on ühtlasi ka liikumise trajektooriks. Selle sirge sihis valime ka koordinaattelje (x-telje).
Eespool (§ 5) nägime, et kahe vektori summa projektsioon mingil teljel võrdub nende vektorite projektsioonide summaga. Tähistame vektorite , ja projektsioonid x-teljel ,ja . Sel juhul võime valemi (2) põhjal kirjutada:
Et kõik need kolm vektorit asuvad ühel ja samal sirgel (x-teljel), võrduvad nende projektsioonide absoluutväärtused nende vektorite endi absoluutväärtustega. Vektorite projektsioonide märgid on aga määratud sellega, missugune on vektorite suund valitud koordinaattelje suhtes.
Kui vektorite ja projektsioonide märgid on ühesugused, siis kiiruse moodul aja jooksul kasvab — keha liigub kiirenevalt. Kui aga vektorite ja projektsioonide märgid on vastupidised, siis kiiruse moodul väheneb — keha liigub aeglustuvalt.
Kui keha liigub aeglustuvalt, siis peab kord saabuma hetk, mil keha kiirus võrdub nulliga (keha peatub). Valemist (3) nähtub, et see juhtub siis, kui , s. o. ajahetkel . (Aeg on siin muidugi positiivne, sest ja on vastupidiste märkidega.) Et kiirendus on konstantne (tema suund ja moodul ei muutu), siis hakkab hetkeks peatunud keha liikuma vastupidises suunas. Tõepoolest: kui , siis saab suuremaks kui ja kiiruse projektsiooni märk muutub vastupidiseks. Nii liigub näiteks vertikaalselt üles visatud keha: jõudnud oma trajektoori kõrgeima punktini, hakkab see uuesti alla liikuma.
Liikumist, mille kiiruse absoluutväärtus kasvab, nimetatakse kiirenevaks ja liikumist, mille kiiruse absoluutväärtus kahaneb, aeglustuvaks. Kuid iga mitteühtlane liikumine on kiirendusega liikumine. Nii liikumist alustav kui ka pidurdav auto liiguvad kiirendusega. Kiirenev sirgjooneline liikumine erineb aeglustuvast ainult kiirendusvektori projektsiooni märgi poolest.
Nägime, et liikumine on suhteline ja seetõttu on ühe ja sama liikumise kiirus erinevates, üksteise suhtes liikuvates taustsüsteemides erinev. Kuidas on lugu kiirendusega? Kas ka see on suhteline?
Nagu teame, on keha kiirendus määratud kahele erinevale ajahetkele vastavate kiirusvektorite vahega. Kui kaks taustsüsteemi liiguvad teineteise suhtes ühtlaselt sirgjooneliselt, siis üleminekul ühest taustsüsteemist teise muutuvad mõlemad kiiruse väärtused. Kuid nad muutuvad ühe ja sama suuruse võrra. Seetõttu jääb nende vahe ja seega ka kiirendus muutumatuks.
Kõikides üksteise suhtes ühtlaselt sirgjooneliselt liikuvates taustsüsteemides on keha kiirendus ühesugune.
Kuid üksteise suhtes kiirendusega liikuvates taustsüsteemides on keha kiirendus erinev. Sel juhul liituvad kiirendused nagu kiirusedki (vt. § 8 ja 9).
Kiirusega liikuv auto jõuab vaatlejani. Sel hetkel vajutab autojuht piduripedaalile ja auto hakkab liikuma kiirendusega . Kui palju aega kulub pidurdamise algusest kuni auto peatumiseni?
Lahendus
Võtame vaatleja asukoha koordinaatide alguspunktiks ja kujutame koordinaattelje auto liikumise suunas. Sel juhul on auto kiiruse projektsioon koordinaatteljel positiivne: . Et auto kiirus väheneb, siis on kiirenduse projektsioon negatiivne: .
Peatumise aja arvutamiseks kasutame valemit:
Siit saame:
Asetades sellesse valemisse arvväärtused, saame:
Keha liigub sirgjooneliselt aeglustuvalt. Kiirendus on jääv ja tema moodul võrdub . Teatud hetkel võrdub kiiruse moodul . Kui suur on kiirus ja 8s pärast seda hetke?
Lahendus
Valime koordinaattelje suunaks algkiiruse suuna. Sel juhul on algkiirusvektori projektsioon positiivne ja võrdub selle vektori mooduliga: .
Keha kiiruse määrame valemist:
Et keha kiirus liikumisel väheneb, siis on kiirendusvektori a projektsioon negatiivne ja võrdub . Seega keha kiirus sekundi pärast võrdub:
Miinusmärk näitab, et sel hetkel liigub keha juba vastupidises suunas.
Enne seda, kui keha hakkas liikuma vastupidises suunas, peatus ta mingil hetkel. Võib kergesti leida selle hetke: keha kiirus võrdub nulliga siis, kui . Seega
Keha liikumise suund muutus vastupidiseks pärast seda, kui keha kiirus oli .
Meile on kõige tähtsam arvutada keha koordinaate. See ongi mehaanika põhiülesanne. Kuid selle lahendamiseks tuleb osata arvutada keha nihet. Vaatleme, kuidas leida nihet ühtlaselt muutuval liikumisel.
Nihke valemit on kõige lihtsam tuletada graafiliselt.
Paragrahvis 7 nägime, et ühtlasel sirgjoonelisel liikumisel võrdub keha nihe kiiruse graafiku alla jääva kujundi (ristküliku) pindalaga. Püüame kindlaks teha, kas see kehtib ka ühtlaselt muutuva liikumise kohta.
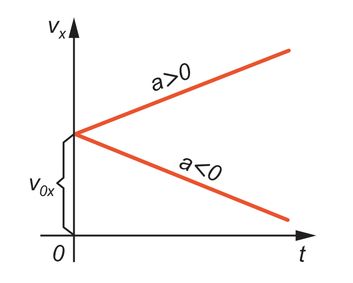
Keha ühtlaselt muutuval liikumisel mööda x-telge ei ole keha kiirus ajast sõltumatu jääv suurus, vaid muutub vastavalt valemile:
Selles valemis tähendavad , ja vektorite , ja projektsioone x-teljel.
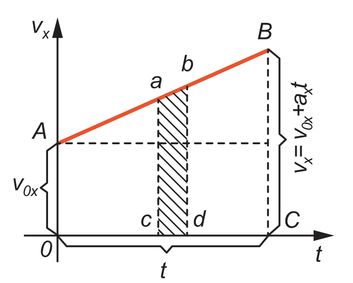
Seetõttu on kiiruse graafikutel joonisel 38 näidatud kuju. Sirge 1 sellel joonisel vastab positiivse kiirendusega liikumisele (kiirus kasvab) ja sirge 2 negatiivse kiirendusega liikumisele (kiirus kahaneb). Nendele graafikutele vastavate liikumiste algkiirused on võrdsed, s. o. kui ajahetk , siis keha kiirus on .
|
|
|---|---|
| Joon. 38. | Joon. 39. |
Eraldame ühtlaselt muutuva liikumise kiiruse graafikul väikese lõigu (joon. 39) ja tõmbame punktidest ja ristsirged ajateljele. Ajatelje lõik võrdub arvuliselt väikese ajavahemikuga, mille vältel kiirus muutus punktile vastavalt väärtuselt kuni punktile vastava väärtuseni. Graafiku lõigu all paikneb kitsas riba .
Kui lõigule vastav ajavahemik on küllalt väike, siis selle ajavahemiku vältel muutub kiirus samuti vähe. Selle väikese ajavahemiku jooksul võib lugeda liikumist ühtlaseks. Kujund erineb sel juhul väga vähe ristkülikust ning selle pindala võrdub lõigule vastava ajavahemiku jooksul toimunud nihkega.
Sellisteks kitsasteks ribadeks võib jaotada kiiruse graafiku all paikneva kujundi kogu pindala. Seega võrdub aja jooksul toimunud nihe trapetsi pindalaga. Nagu geomeetriast teame, võrdub trapetsi pindala aluste poolsumma ja kõrguse korrutisega. Antud juhul võrduvad aluste pikkused arvuliselt ja . Kõrgus aga võrdub arvuliselt ajaga . Siit järeldub, et nihe võrdub:
Asetame sellesse valemisse asemel ;
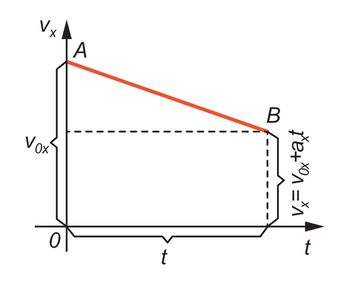
Nende valemite kasutamisel tuleb silmas pidada, et , ja võivad olla nii positiivsed kui ka negatiivsed, sest nad on vektorite , ja projektsioonid x-teljel. Joonisel 39 kujutatud juhul on kiirendusvektori projektsioon positiivne (kurus kasvab). Joonisel 40 on aga kujutatud graafiliselt ühtlaselt muutuv liikumine, mille kiirendusvektori projektsioon on negatiivne ja algkiirusvektori projektsioon positiivne (aeglustuv liikumine).
|
|
|---|---|
| Joon. 40. | Joon. 41. |
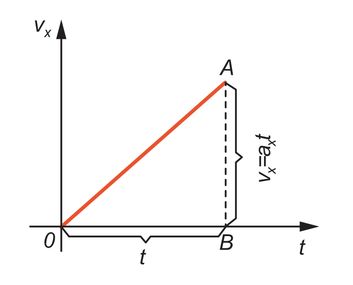
Kui algkiirus võrdub nulliga, siis valem (1) avaldub järgmisel kujul:
Selle liikumise graafik on kujutatud joonisel 41.
Nihke valemi põhjal võime kergesti leida ka valemi keha koordinaadi arvutamiseks. Nägime (vt §4) keha koordinaadi leidmiseks mingil ajahetkel tuleb algkoordinaadile liita keha nihkevektori projektsioon koordinaatteljel:
Seega:
See valem võimaldab leida ühtlaselt muutuval sirgjoonelisel liikumisel keha asukohta mis tahes ajahetkel. Keha koordinaadi leidmiseks tuleb teada algkoordinaati , algkiirust ja kiirendust .
Auto liikus kiirusega , kui autojuht märkas punast tuld ja hakkas pidurdama. Pidurdamisel liikus auto kiirendusega . Kui pika tee läbis auto sekundiga pärast pidurdamise algust? Kui pika tee läbis auto kuni täieliku peatumiseni?
Lahendus
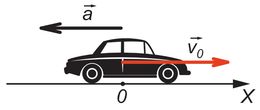
Valime koordinaattelje suunaks auto liikumise suuna (joon. 42) ja koordinaatide alguspunktiks punkti, kus auto hakkas pidurdama. Aja arvutamise alghetkeks olgu piduripedaalile vajutamise hetk.
Auto kiiruse suund ühtib x-telje suunaga, kiirenduse suund on aga sellele vastupidine. Seega kiirusvektori projektsioon on positiivne, kiirendusvektori projektsioon aga negatiivne: .
Auto koordinaadi leiame valemist:
Pannes sellesse valemisse arvväärtused , ja , saame:
Nüüd leiame, kui pika tee läbis auto kuni täieliku peatumiseni. Selleks tuleb meil teada auto liikumise aega pidurdamisel . Selle võime leida valemist:
Auto peatumise hetkel võrdub kiirus nulliga. Seega:
Asetame avaldise koordinaadi valemisse:
Pannes saadud valemisse arvväärtused, saame:
Lahendus
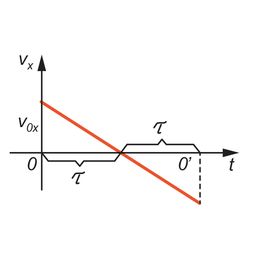
Graafikult on näha, et algul kiiruse moodul aja jooksul väheneb. Seega on kiirendusvektor vastassuunaline kiirusvektorile ja selle vektori projektsioon on negatiivne. Nihke arvutame valemist:
Jooniselt 43 näeme, et kui , siis võrdub kiirus nulliga. Kuid . Seega , millest järeldub: . Kogu liikumise aeg on . Järelikult
Saadud vastusest nähtub, et keha liikus algul ühes suunas, läbis seejärel sama pika lõigu vastassuunas ning jõudis seega liikumise lõpphetkel lähtepunkti tagasi. Selline graafik kirjeldab näiteks vertikaalselt ülesvisatud keha liikumist.
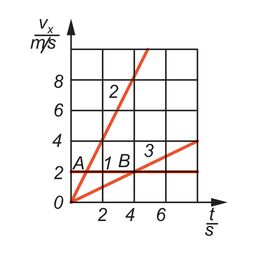
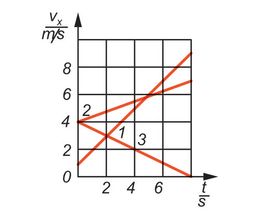
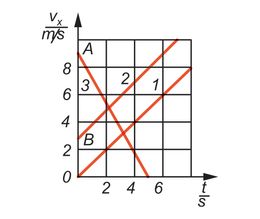
Üks kiirenduse mõõtmise viise on stroboskoopiline meetod. Liikuvat keha valgustatakse pimedas võrdsete ajavahemike tagant valgussähvatustega, Keha on nähtav ainult nendes asendites, kus ta on valgustatud. Kui liikuvat keha pildistada nii, et fotoaparaadi katik on kogu liikumise aja vältel avatud, siis filmile jäädvustatakse keha järjestikused asendid võrdsete ajavahemike tagant.
Kuidas siis määrata keha asendite järgi kiirendust?
Valime koordinaattelje sirge sihis, mida mööda keha liiigub (joon. 47).
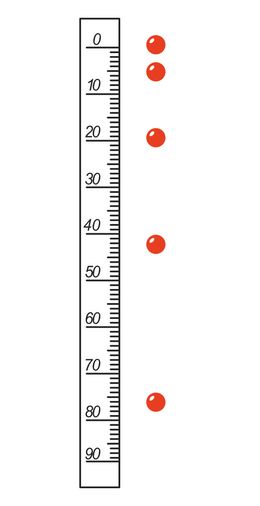
Olgu keha mingil hetkel punktis ja tema kiirus (algkiirus) olgu . Esimese ajavahemiku jooksul sooritatud nihe avaldub:
Teise ajavahemiku jooksul liigub keha punktist punkti , kusjuures tema algkiirus on . Tema nihe avaldub järgmiselt:
Keha poolt läbitud teepikkuste ja vahe võrdub nihkevektorite ja moodulite vahega. Seega:
Mõõtes fotol kahe naaberlõigu pikkused ja ja teades foto suurendust , võime leida keha kiirenduse. See võrdub
Joonisel 48 on kujutatud langeva kuulikese ja selle kõrval paikneva mõõduskaala stroboskoopiline foto.
Sageli on vaja teada ühtlaselt muutuva liikumise keskmist kiirust. Kuidas seda arvutada? Teame, et
kus on keskmise kiiruse vektori projektsioon koordinaatteljel. § 13 aga nägime, et
Võrreldes neid valemeid omavahel, saame:
Ühtlaselt muutuva liikumise keskmine kiirus võrdub alg- ja lõppkiiruse poolsummaga.
Keskmise kiiruse valem on antud juhul nii lihtne seetõttu, et kiiruse graafikuks on sirge, s. t. keha kiirus sõltub ajast lineaarselt.
Mõnikord tuleb arvutada ühtlaselt muutuvalt liikuva keha nihe juhul, kui liikumise aega ei ole teada, kuid on antud keha alg- ja lõppkiirus. Valemi nihke arvutamiseks saame valemist (2) ja valemist:
Asetame väärtuse valemisse (2):
Saime valemi, mis võimaldab alg- ja lõppkiiruse ning kiirenduse järgi leida keha nihet (ja seega ka koordinaat!, sest et ).
Valemi (5) põhjal võime leida ka keha kiiruse mis tahes trajektoori punktis. Sellest järeldub, et
Siit saame, et
Kui keha algkiirus võrdub nulliga, siis
Rong lähenes jaamale ja teatud hetkel lülitas vedurijuht mootori välja. Pärast seda liikus rong kiirendusega . Millise nihke sooritas rong kuni peatumiseni, kui mootori seiskamise hetkel oli rongi kiirus 20m/s? Kui pika aja pärast rong peatus?
Lahendus
Valime koordinaattelje suunaks rongi kiiruse suuna. Et pärast mootori seiskamist rongi kiirus väheneb, siis on kiirenduse projektsioon negatiivne. Aja arvestamise alghetkeks valime mootori seiskamise hetke. Punkti, kus mootor seisati, võtame koordinaatide alguspunktiks. Sellest punktist lähtuva nihke arvutame valemist:
Asetades sellesse valemisse arvväärtused ja arvestades, et rongi peatumise hetkel võrdus kiirus nulliga, saame:
Rongi peatumiseks kulunud aja leiame valemist:
Ühtlaselt muutuva liikumise huvitavateks juhtudeks on kehade vaba langemine ja vertikaalselt visatud keha liikumine.
Selliseid liikumisi uuris tuntud itaalia õpetlane Galileo G a I i I e i. Ta tegi kindlaks, et need liikumised on ühtlaselt muutuvad.
Kasutades paragrahvis 14 kirjeldatud stroboskoopilist meetodit, võime veenduda, et see liikumine on ühtlaselt muutuv, ja mõõta kiirenduse (vt. joon. 48)*.
Mõõtmised näitavad, et selliste liikumiste kiirendus on suunatud vertikaalselt alla ja võrdub absoluutväärtuselt ligikaudu .
Kõikidel vabalt langevatel kehadel on ühesugune kiirendus. See imetlusväärne tõsiasi jäi pikaks ajaks mõistatuseks.
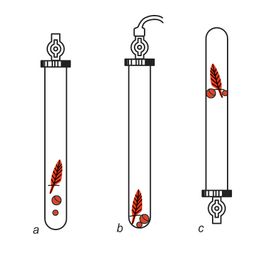
Kui me võtaksime teraskuuli, jalgpalli, laialilaotatud ajalehe, linnusule ja laseksime need mõne meetri kõrguselt langeda ning mõõdaksime kiirendused, millega need kehad langevad, siis me jõuaksime tulemusele, et erinevate kehade kiirendused ei ole ühesugused. Kuid kiirenduste erinevus on seletatav sellega, et langemisel maapinnale tuleb kehadel läbida õhukiht, mis takistab nende liikumist. Kui aga kehad langeksid torus, kust õhk on välja pumbatud, siis oleksid nende kiirendused ühesugused. Sellist katset võib korraldada paksuseinalise klaastoruga, mille pikkus on umbes ja mille üks ots on kinni sulatatud ning teises otsas asub kraan (joon. 49, a). Asetame torusse kolm erinevat eset, näiteks haavli, korgi ja linnusule. Seejärel pöörame toru kiiresti 180 kraadi võrra. Näeme, et kehad langevad toru põhjale erineval aja — algul jõuab sinna haavel, seejärel kork ja lõpuks sulg. Kuid kõik see toimub nii ainult sel juhul, kui torus on õhk. Kui torust õhk välja pumbata (joon. 49, b), seejärel kraan sulgeda ning toru uuesti ümber pöörata (joon. 49, c), siis jõuavad kõik kolm keha toru põhjale üheaegselt. Seega langevad kõik kehad vaakumis ühesuguse kiirendusega.
Kehade langemist vaakumis, s. o. langemist, mida miski ei takista, nimetatakse vabaks langemiseks.
Paljudel juhtudel võib õhutakistuse mõju vaba langemise kiirendusele arvestamata jätta ja lugeda see võrdseks . Ainult selliseid liikumisi me edaspidi vaatlemegi.
Tuleb silmas pidada, et langeva keha kiirendus ei muutu, kui me tõukame teda alla ja anname talle seega algkiiruse . Ainult nüüd ei alga kiiruse kasvamine nullist, vaid teatud väärtusest .
Kiirendus jääb nii oma mooduli kui ka suuna poolest samaks ka sel juhul, kui visata keha mingi algkiirusega üles.
Eristamaks selliseid liikumisi teistest ühtlaselt muutuvalt sirgjoonelistest liikumistest, tähistatakse vaba langemise kiirenduse vektorit * (). Vektor on alati suunatud vertikaalselt alla.
Ülesannete lahendamisel on otstarbekas suunata koordinaattelg vertikaalselt üles või alla ja valida taustkehaks Maa. Punkti koordinaat teljel võrdub sel juhul kõrgusega (või sügavusega) maapinnast. Kõrgust või sügavust tähistatakse sageli tähtedega või .
Vabalt langevate või vertikaalselt üles visatud kehade kiiruse, nihke ja koordinaadi valemid ei erine millegi poolest paragrahvides 12, 13 ja 15 vaadeldud ühtlaselt muutuva sirgjoonelise liikumise valemitest. Seega võime kirjutada:
Nendes valemites tähendab kehade vaba langemise kiirendusvektori projektsiooni koordinaatteljel. Kui koordinaattelg on suunatud alla, on positiivne: . Kui aga koordinaattelg on suunatud üles, on negatiivne: .
Pall visati kõrguselt vertikaalselt alla algkiirusega . Leida palli asukoht ja kiirus 3s pärast langemise algust.
Lahendus
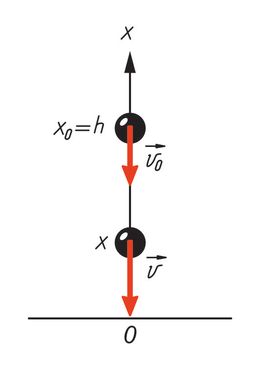
Valime koordinaatide alguspunktiks maapinnal paikneva punkti ja suuname koordinaattelje vertikaalselt üles (joon. 50). Palli koordinaat on määratud võrrandiga:
Pannes nendesse valemitesse arvväärtused , ja , saame ja .
Miinusmärk näitab, et kiirus on samuti nagu algkiirus -gi suunatud ülalt alla.
Keha visatakse vertikaalselt üles kiirusega . Arvutada suurim tõusu kõrgus ja tõusu aeg.
Lahendus
Koordinaattelje suuname vertikaalselt üles ja koordinaatide alguspunktiks valime punkti, kust keha üles visati. Sel juhul on algkiiruse projektsioon positiivne ja kiirenduse projektsioon negatiivne. Seega liikumisel keha kiirus väheneb. Lõpuks saabub hetk, mil kiirus võrdub nulliga. Sel hetkel asub keha suurimal kõrgusel maapinnast. Pannes valemisse
Siit võime leida suurima kõrguse saavutamiseks kulunud aja:
Suurima kõrguse arvutamiseks kasutame valemit:
Asetades sellesse , saame suurima väärtuse :
( ja on muidugi positiivsed, sest antud juhul ).
Pärast kõrguse saavutamist hakkab keha liikuma alla. Langemisel on tema kiiruse projektsioon negatiivne, kusjuures selle absoluutväärtus kasvab (vt. valem 1). Keha kõrgus V0x aga väheneb vastavalt valemile (2), kus .
Keha visatakse vertikaalselt üles algkiirusega . Leida keha kiirus pärast. Kui suur on keha nihe selle aja möödumisel? Kui pika tee läbib keha?
Lahendus
Koordinaattelje suuname vertikaalselt üles ja koordinaatide alguspunktiks valime punkti, kust keha on üles visatud.
Keha kiiruse arvutame valemist:
Kiirus neljanda sekundi lõpul on:
Miinusmärk näitab, et keha kiiruse suund on koordinaattelje suunale vastupidine, s. t. nelja sekundi pärast on keha jõudnud läbida trajektoori kõrgeima punkti ja langeb alla.
Leiame nüüd keha nihke:
See nihe on arvestatud kohast, kust keha üles visati. Kuid sel hetkel liigub keha juba allapoole. Seega tuleb läbitud tee leidmiseks suurimale tõusu kõrgusele liita vahemaa, mille keha läbis langemisel.
väärtuse arvutame valemist:
Seega:
Tõstekraana laseb ühtlaselt langeda konteinerit. Konteinerist langes välja kivi. Kui kivi jõudis maapinnale, oli konteiner sellest 20m kõrgusel. Leida kivi langemise aeg.
Lahendus
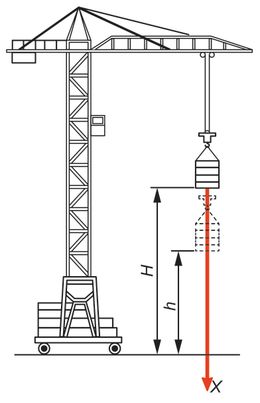
Et ülesandes on juttu kivi asukohast liikuva konteineri suhtes,
siis taustkehaks ei ole otstarbekas valida Maad, vaid konteinerit (joon. 51). Koordinaattelje suuname vertikaalselt alla. Valitud taustsüsteemis on kivi koordinaat määratud valemiga:
Et kivi hakkab koordinaatide alguspunktist Maa suhtes liikuma niisama suure kiirusega nagu konteinergi, siis ja . Seega:
Mehaanika põhiülesandeks on leida keha asukoht mis tahes ajahetkel. Selle lahendamise! tuleb minna teatud ahelat mööda: keha koordinaadi leidmiseks tuleb teada keha nihet, nihke võime aga leida siis, kui on teada keha kiirus. Ahelat «kiirus — nihe — koordinaat» mööda lahendatakse mehaanika põhiülesanne ühtlasel sirgjoonelisel liikumisel. Mitteühtlasel liikumisel tuleb teada veel keha kiirendust. Sel juhul esinevad järgmised lülid: kiirendus — kiirus — nihe — koordinaat. Nii ühtlase kui ka mitteühtlase liikumise puhul peavad olema antud veel algtingimused — algkoordinaadid ja algkiirus.
Keha (punktmassi) ühtlaselt muutuval sirgjoonelisel liikumisel muutub kiirus pidevalt üleminekul ühelt ajahetkelt teisele. Seetõttu tuleb kiiruse arvutamiseks suvalisel ajahetkel ja suvalises punktis teada kiiruse muutumise kiirust, s. o. kiirendust:
Keha kiirus mis tahes ajahetkel t arvutatakse valemist:
kus , ja on vastavalt vektorite , ja projektsioonid koordinaatteljel.
Keha koordinaat on määratud valemiga:
ja nihke projektsioon koordinaatteljel valemiga:
Kiiruse mooduli sirgjoonelise trajektoori igas p nktis võib leida valemist:
Et , siis keha koordinaadi jaoks saame valemi:
Toodud valemite järgi arvutamisel on vektorite , ja märgid, samuti algkoordinaadi märk, määratud ülesande tingimustega ja koordinaattelje suunaga.
Nendest valemitest järelduvad ühtlase liikumise kiiruse, koordinaadi ja nihke valemid. Selleks tuleb lugeda .
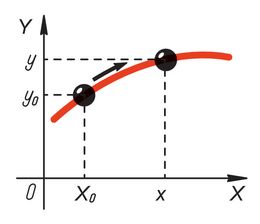
Looduses ja tehnikas esineb sageli liikumisi, mille trajektoorid ei ole sirged, vaid kõverad. Selliseid liikumisi nimetatakse kõverjoonelisteks. Kõverjoonelist liikumist kohtame elus palju sagedamini kui sirgjoonelist. Kõveratel trajektooridel liiguvad näiteks planeedid ja tehiskaaslased kosmoses, liiklusvahendid, masinate ning mehhanismide osad, vesi jõgedes, õhk atmosfääris jne.
Kõverjoonelisel liikumisel on mehaanika ülesandeid raskem lahendada kui sirgjoonelisel, sest see on viimasest keerulisem. Sellel liikumisel ei muutu ainult üks keha koordinaat. Kui keha liigub tasapinnal (joon. 52), siis muutuvad kaks koordinaat!: ja . Samuti muutub pidevalt liikumise (kiirusvektori) suund. Kui siia veel lisada, et muutuda võivad kiiruse ja kiirenduse moodulid, siis on ilmne, et kõverjooneline liikumine võib olla väga keeruline.
Mehaanika ülesannete lahendamisel on kõige tähtsam osata arvutada kiirust ja kiirendust. Seetõttu vaatleme kõigepealt nende suuruste muutumist.
Teame, et sirgjoonelisel liikumisel ühtib kiirusvektori suund alati nihkevektori suunaga. Mida võime öelda kiiruse ja nihke suuna kohta kõverjoonelisel liikumisel? Sellele küsimusele vastuse leidmiseks kasutame võtet, mida kasutasime eelmises peatükis singjoonelise liikumise hetkkiiruse mõiste selgitamisel.
Joonisel 53 on kujutatud mingi kõverjooneline trajektoor. Liikugu keha mööda seda punktist punkti . Keha poolt läbitud tee võrdub kaare pikkusega, keha nihkeks on aga vektor . Muidugi ei tule siin arvata, nagu ühtiks liikumise ajal kiiruse suund selle nihke suunaga. Tõmbame punktide ja vahel rea kõõle (joon. 54) ja kujutleme, et keha liigub neid mööda. Mööda igaühte neist liigub keha sirgjooneliselt ja kiirusvetkor on kogu aeg suunatud piki kõõlu.
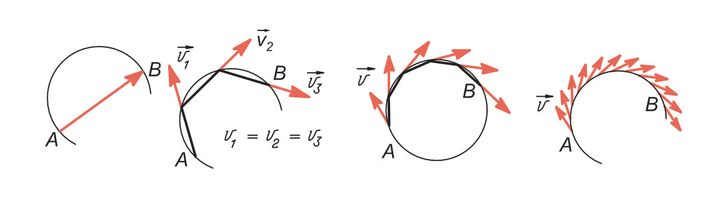
Valime veelgi lühemad sirgjoonelised teelõigud (kõõlud) (joon. 55). Kiirusvektor on jällegi suunatud piki kõõlu. Kuid nüüd on murdjoon juba lähedasem siledale kõverale.
Jätkates sirglõikude pikkuste vähendamist, me nagu tõmbaksime need lõigud kokku punktideks ja muudaksime murdjoone siledaks kõveraks. Selle kõvera igas punktis on kiirus suunatud sellest puntist tõmmatud puutujat mööda (joon. 56).
Kõverjoonelise trajektoori igas punktis ühtib keha liikumiskiiruse suund sellest punktist tõmmatud puutuja suunaga.
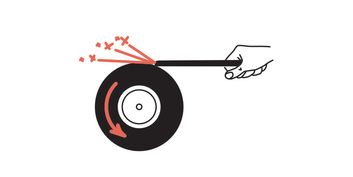
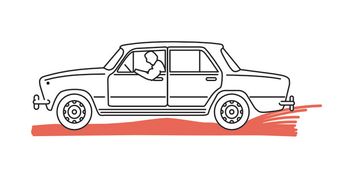
Selle väite õigsuses võime veenduda, jälgides näiteks käia töötamist (joon. 57). Kui suruda terasvarras vastu pöörlevat käiakivi, siis lendavad sellelt eemale kivi hõõguvad osakesed, mida me näeme sädemetena. Need osakesed jätkavad liikumist kiirusega, mis neil oli käia küljest lahtituleku hetkel. On hästi näha, et sädemed lendavad alati eemale ringjoone puutujat mööda, mis on tõmmatud punktist, kus terasvarras toetub käiakivile. Ringjoone puutujat mööda paiskuvad õhku ka pritsmed porisse kinnijäänud auto pöörlevalt tagarattalt (joon. 58).
|
|
|---|---|
| Joon. 57. | Joon. 58. |
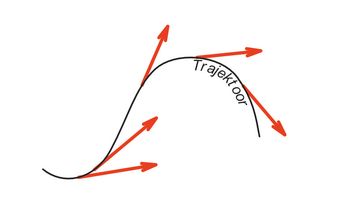
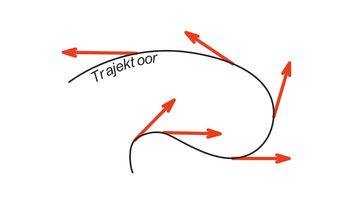
Seega on kõverjooneliselt liikuva keha hetkkiirusel trajektoori eri punktides erinev suund, nagu see on näidatud joonisel 59. Kiiruse moodul võib olla trajektoori kõikides punktides ühesugune (joon. 59), kuid see võib ka muutuda üleminekul ühest punktist teise ja ühelt ajahetkelt teisele (joon. 60). Kuid isegi sel juhul, kui kiiruse moodul ei muutu, ei või me kiirust jäävaks lugeda. Kiirus on ju vektoriaalne suurus. Kuid vektoriaalsetel suurustel on moodul ja suund võrdse tähtsusega karakteristikud. Seega on kõverjooneline liikumine alati kiirendusega liikumine — ka siis, kui kiiruse moodul jääb konstantseks.
|
|
|---|---|
| Joon. 59. | Joon. 60. |
Kõverjoonelisel liikumisel võivad muutuda kiiruse moodul ja suund. Me vaatleme edaspidi ainult niisugust kõverjoonelisf liikumist, mille kiiruse moodul on jääv. Sellist liikumist nimetatakse ühtlaseks k õ v e r j о о n e I i s e k s liikumiseks. Selle liikumise kiirendus on põhjustatud ainult kiirusvektori suuna muutusest. Millega võrdub see kiirendus ja milline on tema suund?
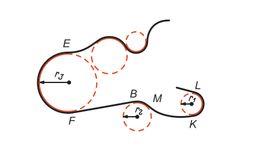
Kiirenduse moodul ja suund peavad sõltuma kõverjoonelise trajektoori kujust. Kuid meil ei ole vaja vaadelda lõpmatult suurt hulka erineva kujuga kõverjoonelisi trajektoore. Joonisel 61 on kujutatud keerukas keha liikumise trajektoor. Jooniselt näeme, et kõverjoone lõike võib ligikaudu vaadelda peene joonega kujutatud ringjoonte osadena. Teelõigud ja on väikeste raadiustega ringjoonte osad, lõik aga suure raadiusega ringjoone kaar.
Niisiis, liikumist mööda mis tahes kõverjoonelist trajektoori võib vaadelda liikumisena mööda ringjoonte kaari. Kõverjoonelise liikumise kiirenduse leidmine taandub seega ringjoonelise liikumise kiirenduse määramisele.
Keha ringjoonelise liikumise kirjeldamisel võib kasutada nihkevektorit, samuti nagu sirgjoonelise liikumise puhulgi. Kuid sageli on otstarbekam kasutada keha (punktmassi) asukoha muutuse iseloomustamiseks teist suurust pöördenurka.
Kujutleme, et mingi keha liigub mööda ringjoont raadiusega (joon. 62). Tõmbame ringjoone keskpunktist raadiuse keha mingisse punkti ning vaatleme mitte ainult keha ennast, vaid ka temani tõmmatud raadiust. Näeme, et keha liikumisel raadius pöördub. Kui näiteks keha liikus ajavahemiku jooksul punktist punkti , siis selle aja jooksul pöördus raadius nurga võrra. Seda nurka nimetatakse raadiuse pöördenurgaks. Keha liikumise kohta võime seega öelda järgmist: 1) keha läbis aja jooksul kaare pikkusega 2) keha sooritas nihke , mille moodul võrdub kõõluga , ja 3) kehani tõmmatud raadius pöördus nurga võrra.
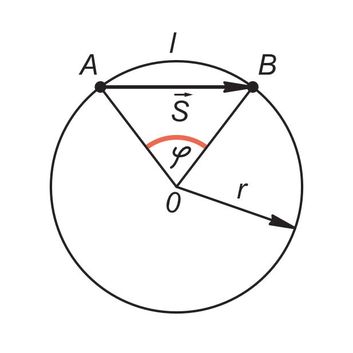
|
|
|---|---|
| Joon. 64. | Joon. 65. |
Pöördenurka võib väljendada kraadides. Kuid paljudel juhtudel on otstarbekam kasutada nurkade mõõtmiseks teist ühikut — radiaani. Vaatleme, mis on radiaan.
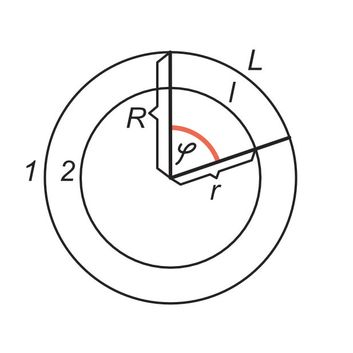
Geomeetriast on teada, et ringjoone pikkuse ja raadiuse suhe ei sõltu raadiusest ning võrdub . On ilmne, et ringjoone mingit osa moodustava kaare pikkuse ja raadiuse suhe ei sõltu samuti raadiusest ning on määratud ainult sellele kaarele vastava kesknurgaga. Näiteks kaks raadiust, mille vaheline nurk (joon. 63), eraldavad ringjoontest 1 ja 2 kaared, mille pikkused võrduvad:
Kuid kaarepikkuste ja raadiuste suhe on mõlemal juhul ühesugune. See võrdub Kui raadiustevaheline nurk on , siis kaarepikkuste ja raadiuste suhe võrdub:
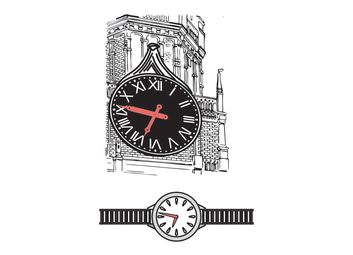
Väikese käekella minutiosuti ots läbib minuti jooksul tee pikkusega . Kremli Spasskaja torni kella minutiosuti ots läbib sama ajaga mitu meetrit (joon. 64). Maailma kõikide kellade minutiosutid pöörduvad veerand tunniga ühe ja sama nurga võrra ning osuti otsa poolt läbitud kaare pikkuse ja osuti pikkuse (raadiuse) suhe on .
|
|
|---|---|
| Joon. 66. | Joon. 67. |
Nüüd on selge, miks kahe raadiuse poolt eraldatava kaare pikkuse ja raadiuse suhet on otstarbekas võtta nende raadiuste vahelise nurga mõõduks:
Valemist (1) nähtub, et kui , siis . Seega nurga ühikuks on raadiuse pikkusele kaarele vastav kesknurk. Seda ühikut nimetataksegi radiaaniks (lühendatult rad).
Leiame, kuidas on radiaan seotud kraadiga. Kui raadius teeb täispöörde, siis on pöördenurk . Teiselt poolt aga võrdub see radiaani.
Seega:
Siit järeldub, et:
Kui kahe raadiuse vaheline nurk on väljendatud radiaanides, siis ringjoonest väljaeraldatud kaare pikkus väljendub valemi (1) põhjal:
Mõnikord tuleb füüsika ülesannete lahendamisel leida kahe ühesuguse pikkusega vektori vahe juhul, kui need vektorid moodustavad teineteisega väga väikese nurga (nurk on lähedane nullile). Sel juhul on otstarbekas väljendada nurk radiaanides.
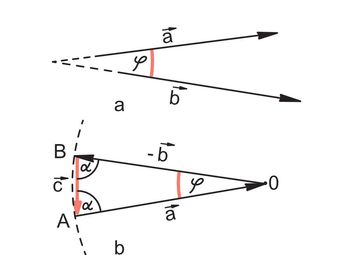
Joonisel 65 on kujutatud kaks sellist vektorit ja :
Nägime (vt. § 5), et selleks tuleb vektorile liita vektor ehk vektorile liita vektor (joon. 65, b). Seega:
Vektori pikkuse arvutamiseks kujutame ringjoone raadiusega , nii et ringjoone keskpunktiks oleks punkt (joon. 65, b). Et vektorite vaheline nurk on väike, siis vektori pikkus erineb väga vähe kaare pikkusest:
Järelikult
Et leida teineteisega väikese nurga moodustava võrdsete moodulitega vektorite vahet, tuleb ühe vektori moodul korrutada vektorite vahelise nurgaga radiaanides.
Missugune on vektori suund? Sellele küsimusele vastuse leidmiseks vaatleme kolmnurka . See on võrdhaarne ning tema alusnurgad peavad olema võrdsed:
Kolmnurga sisenurkade summa on teatavasti pi:
Siit saame:
Et vaadeldava võrdhaarse kolmnurga tipunurk on väga väike (lähedane nullile), siis võime lugeda, et on risti vektoritega ja .
Kahe teineteisega väikese nurga moodustava võrdsete moodulitega vektorite vahe on suunatud nende vektoritega risti.
Paragrahvis 18 nägime, et punkti liikumist (tema asukoha muutumist) ringjoonel võib iseloomustada sellesse punkti tõmmatud pöördenurgaga ). Ühtlasel ringjoonelisel liikumisel on raadiuse pöördenurgad mis tahes võrdsetes aja vahemikes võrdsed. Jagades pöördenurga pöörde sooritamiseks kulunud ajaga , saame selle raadiuse pöörlemise nurkkiiruse. Nurkkiirust tähistatakse tähega :
Lühiduse mõttes ei räägita enamasti mitte raadiuse, vaid punkti enda nurkkiirusest.
Ühtlaselt ringjooneel liikuva punkti nurkkiiruseks nimetatakse punktini tõmmatud raadiuse pöördenurga ja selle moodustamiseks kulunud ajavahemiku suhet.
Kui nurk on väljendatud radiaanides ja aeg sekundites, siis nurkkiirus väljendub radiaanides sekundis ().
Nurkkiirust tuleb eristada joonkiirusest , mis võrdub teepikkuse ja aja suhtega ning mida mõõdetakse meetrites sekundis*. Nurkkiiruse ja joonkiiruse vahel on väga lihtne seos. Kui panna nurkkiiruse avaldisse asemel tema väärtus , siis saame:
Keha ringliikumise kiirust väljendatakse sageli pöörete arvuga ajaühikus. Võime kergesti leida seose selle suuruse ja nurkkiiruse vahel. Kui keha teeb ühe täistiiru, siis raadius pöördub radiaani võrra. Kui näiteks keha teeb ühes ajaühikus tiiru, siis raadius pöördub radiaani võrra. Seega nurkkiirus ja pöörete arv ajaühikus on seotud teineteisega järgmise valemiga:
Pöörete arvu ajaühikus nimetatakse tavaliselt ka pöörlemissageduseks. Pöörlemissageduse pöördarv võrdub ühe täisringi läbimiseks kulunud ajaga. Seda aega nimetatakse pöörlemisperioodiks ja tähistatakse tähega :
Meie ülesandeks oli leida ühtlaselt ringjooneliselt liikuva keha kiirendus. Pöördume selle juurde uuesti tagasi.
Kiirendus on teatavasti määratud valemiga:
kus on keha kiirus mngil alghetkel ja kiirus pärast ajavahemiku möödumist.
Kiiruse muudu tähistame lühiduse mõttes . Kreeka tälht (delta) tähendab siin muutu. Seega:
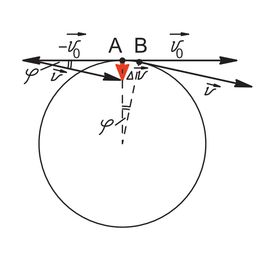
Liikugu keha ringjoonel raadiusega ja asugu ta teatud hetkel punktis (joon. 66). Millega võrdub kiirendus selles punktis?
Kiirus punktis on suunatud sellest punktist tõmmatud puutujat mööda. sekundi pärast on keha punktis ja kiiruse siht ühtib sellest punktist tõmmatud ringjoone puutuja sihiga. Kuid kiiruste ja moodulid on võrdsed (nendele vastavad suunatud lõigud on ühepikkused).
Leidmaks kiirendust tuleb arvutada vektorite vahe ja jagada see -ga. Vektori saame, kui liidame vektorile vektori . Et meil tuleb leida kiirendus punktis (hetkkiirendus), siis liikuva keha trajektoori punktid ja tuleb valida teineteisele nii lähedal, et kaar tõmbuks kokku punktiks.
Teeme algul kindlaks selle kiirenduse suuna.
Tõmbame ringjoone keskpunktist raadiused punktidesse ja . Ringjoone puutuja on risti puutepunkti tõmmatud raadiusega. Seega raadiused ja on risti vektoritega ja . Vektorite ja vaheline nurk võrdub raadiuste ja vahelise nurgaga, sest need nurgad on vastavalt ristuvate haaradega.
Punktid ja paiknevad teineteisele väga lähedal ja seetõttu on nurk väike (lähedane nullile); vektorite ja moodulid on aga võrdsed:
Seepärast on nende vektorite vahe (vt. § 18) risti vektoriga ning tema moodul võrdub:
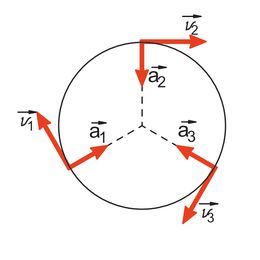
Punktmassi kiirenduse suund ühtib vektori suunaga. Jõudsime seega järeldusele, et ühtlaselt ringjoonel liikuva keha kiirendus on igas trajektoori punktis risti kiirusvektori suunaga ning on seega suunatud mööda raadiust ringjoone keskpunkti poole. Seetõttu nimetatakse seda kesktõmbekiirenduseks.
Keha ühtlasel ringjoonelisel liikumisel on kiirendus igas punktis risti kiirusega ning on suunatud ringjoone keskpunkti poole.
See ühtlase ringjoonelise liikumise kiirenduse omadus on kujutatud joonisel 67.
Kiirenduse mooduli leidmiseks tuleb jagada ajavahemikuga , mille vältel kiirus muutus -st kuni -ni:
Kuid on nurkkiirus. Järelikult:
Ühtlaselt ringjoonel liikuva keha (punktmassi) kiirenduse moodul võrdub joonkiiruse ja kehani tõmmatud pöörleva raadiuse nurkkiiruse korrutisega.
Et nurk- ja joonkiirus on teineteisega seotud valemiga ( - ringjoone raadius), siis võime kiirenduse valemi kirjutada ka järgmisel kujul:
Kuid . Seega võime kesktõmbekiirenduse valemi kirjutada ka selliselt:
Ühtlasel ringliikumisel liigub keha kiirendusega, mis on suunatud ringjoone keskpunkti poole ja mille moodul on määratud valemiga ehk .
Ilmselt on õige ka vastupidine väide: kui keha joonkiirus on ja kiirendus on trajektoori kõikides punktides risti kiirusvektoriga, siis võime öelda, et see keha liigub mööda ringjoont, mille raadius on määratud valemiga:
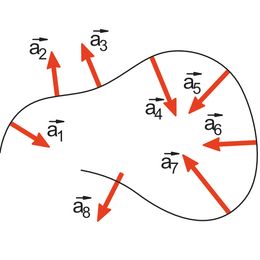
Seega, kui meil on teada keha algkiirus ja kesktõmbekiirenduse absoluutväärtus, võime kujutada ringjoone, mida mööda keha liigub, ja määrata sellel keha asukoha mis tahes ajahetkel (keha algasukoht peab muidugi teada olema). Sellega on lahendatud mehaanika põhiülesanne.
Meenutagem, et ühtlase ringliikumise kiirendus huvitab meid sellepärast, et iga kõverjoonelist liikumist võib vaadelda liikumisena mööda erinevate raadiustega ringjoonte kaari.
Nüüd võime öelda, et ühtlaselt kõverjooneliselt liikuva keha kiirendus on suunatud selle ringjoone keskpunkti poole, mille kaare moodustab vaadeldava punkti lähedane trajektoori osa. Kiirenduse absoluutväärtus sõltub aga keha kiirusest selles punktis ja vastava ringjoone raadiusest. Joonisel 68 on kujutatud kõverjooneline trajektoor ning näidatud kesktõmbekiirendusvektorid erinevates trajektoori punktides.
Pikeeringust väljuv lennuk liigub kiirusega kõverjoont mööda, mille alumiseks osaks on ringi kaar raadiusega 500m (joon. 69). Arvutage lennuki kiirendus trajektoori alumises punktis ja võrrelge saadud tulemust vaba langemise kiirendusega.
Lahendus
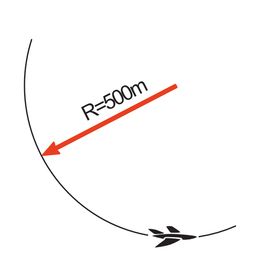
Lennuki kiirenduse arvutame valemist:
Pannes sellesse arvväärtused
saame
Paragrahvides 8 ja 9 oli meil juttu liikumise suhtelisusest keha sirgjoonelisel liikumisel. Nägime, et erinevais, üksteise suhtes sirgjooneliselt liikuvais taustsüsteemides võib ühe ja sama keha liikumine olla väga erinev.
Vaatleme nüüd keha liikumist pöörlevate taustsüsteemide suhtes. Võtame varda, mida mööda võib libiseda küülike. Kinnitame kuulikese liikumatult vardale ning paneme varda horisontaaltasapinnas ühe oma otspunkti ümber pöörlema (joon. 70, a). Pöörlemistasapinnaga seotud koordinaadistikus liigub kuulike mööda ringjoont ja kuulikese kiirus on igal ajahetkel risti vardaga. Kuid pöörleva vardaga seotud koordinaadistikus on kuulike paigal.
Oletame nüüd, et kuulike võib vabalt mööda varrast libiseda. Sel hetkel, kui varras on asendis (joon. 70, b), antakse kuulikesele kiirus , mis on risti vardaga. Et kuulike ei ole kinnitatud, siis ta liigub kiirusvekfori suunas. Kui varras on jõudnud asendisse , on küülike asendis . Jooniselt nähtub, et kolmnurga hüpotenuus on kaatetist pikem. Seega nihkub küülike varda pöörlemisel varda otsa poole. Küülike hakkas teatud kiirusega piki varrast liikuma. Kui varras on asendis , asub küülike punktis , s. t. ta on veelgi enam eemaldunud varda otsast. Paigalolevas koordinaadistikus liigub kuulike keerukat kõverjoont mööda, mille punktid varda pöörlemisteljest üha kaugenevad. Kuulikese liikumise trajektooriks on spiraal. Pöörleva vardaga seotud koordinaadistikus liigub kuulike piki varrast (piki koordinaattelge ) sirgjooneliselt. Selles taustsüsteemis on vardasihiline ka kuulikese kiirus. Vaadeldud näitest ilmneb, et keha kiirus ja trajektoor on paigaloleva ja pöörleva taustsüsteemi suhtes erinevad.
Kõverjoonelisel liikumisel muutub pidevalt kiirusvektori suund. Kiirus on trajektoori igas punktis kõverjoone puutuja sihiline. Seega on isegi ühtlane kõverjooneline liikumine, s. o. kõverjooneline liikumine, mille kiiruse moodul on jääv, kiirendusega liikumine.
Keha (punktmassi) liikumist ringjoonel kirjeldatakse mitte ainult lineaarsete suuruste — nihke ja kiiruse — abil, vaid ka nurksuurustega — ringjoone keskpunktist kehani tõmmatud raadiuse pöördenurgaga ф ja nurkkiirusega o. Joon- ja nurkkiiruse vahelist seost väljendab valem:
Ühtlasel ringjoonelisel liikumisel on kiirendusvektor igas ringjoone punktis risti kiirusvektoriga ning on suunatud ringjoone keskpunkti poole. Kesktõmbekiirendusvektori moodul väljendub valemiga:
Eelmistes peatükkides nägime, et kiiruse, nihke ja lõpuks ka keha koordinaadi arvutamiseks mis tahes ajahetkel keha algkoordinaatide ja -kiiruse järgi tuleb teada keha kiirendust. Seega tuleb meil õppida nüüd määrama keha kiirendust.
Kehade liikumine antud taustsüsteemis võib alata ja lõppeda, see võib kiireneda ja aeglustuda, võib muutuda liikumise suund. Kõigil neil juhtudel kiirus muutub, s. t. keha liigub kiirendusega. Ilmselt on väga tähtis teada, millistel juhtudel kehad liiguvad kiirendusegea ja millistel kiirenduseta ning kuidas kiirendust määrata (absoluutväärtust ja suunda). Selleta ei saa me lahendada mehaanika põhiülesannet ega juhtida liikumist. Kõigile nendele küsimustele annab vastuse mehaanika põhiline osa - dünaamika.
Mehaanika osa, milles uuritakse kiirenduse tekkimise põhjusi ning vaadeldakse selle arvutamise viise, nimetatakse dünaamikaks.
Et leida kiirenduse tekkimise põhjusi, tuleb lähtuda vaatlustest ja katsetest. Algul teeme kindlaks, millistel tingimustel liiguvad kehad kiirenduseta, s. o. millal nende kiirus aja jooksul ei muutu.
Ükski liikuv või paigalseisev keha ei ole maailmas üksinda. Teda ümbritseb palju teisi kehi — lähedasi ja kaugeid, paigalseisvaid ja liikuvaid, suuri ja väikesi. On loomulik oletada, et mõned neist, aga võib-olla ka kõik, mõjuvad kuidagi vaadeldavale kehale, mõjutavad tema liikumisolekut. Kuid me ei tea ette öelda, millised ümbritsevad kehad mõjutavad antud keha liikumisolekut oluliselt. Seda tuleb igal üksikjuhul eraldi uurida.
Vaatleme algul mingit paigalseisvat keha. Selle keha kiirendus, nagu tema kiiruski, võrdub nulliga.
Joonisel 71 on kujutatud kumminööri otsas rippuv küülike. Maa suhtes on see paigal. Kuulikese ümber on palju teisi kehi: kumminöör, mille otsas ta ripub, toaseinad, esemed selles toas ja naabertubades ning muidugi ka Maa. On selge, et kõik need kehad ei mõjuta kuulikest ühesuguselt. Kui näiteks viia ära või paigutada toas ümbeer mööbel, siis see ei avalda kuulikesele mingit märgatavat mõju. Kui aga lõigata läbi nöör (joon. 72), hakkab küülike kiirenevalt langema. On hästi teada, et just Maa mõju tõttu langevad kõik kehad alla. Kui aga nöör oli katki lõikamata, püsis küülike paigal. See lihtne katse näitab, et kõikidest kehadest, mis ümbritsevad kuulikest, mõjutavad teda märgatavalt ainult kaks — kumminöör ja Maa. Nende koosmõju tulemusena seisabki küülike paigal. Kui kõrvaldasime ühe neist kehadest (kumminööri), siis küülike ei jäänud enam paigale. Kui meil oleks võimalikhakkaks liikuma vastupidises suunas.
|
|
|---|---|
| Joon. 71. | Joon. 72. |
Tuleme järeldusele, et kahe keha — kumminööri ja Maa mõjud kompenseerivad (tasakaalustavad) teineteist.
Väljend «mitme keha mõjud kompenseerivad üksteist» tähendab seda, et nende kehade koosmõju tulemus on selline, nagu neid kehi ei oleks üldse olemas.
Vaadeldud näitest ja paljudest teistest sellistest näidetest järeldub: kui kehade mõjud mingile kehale kompenseerivad üksteist, siis see keha on nende mõjul paigal.
Kuid me teame, et liikumine ja paigalseis on suhtelised. Kui ühe taustsüsteemi suhtes on keha paigal, siis teiste süsteemide suhtes võib ta liikuda. Vaatleme näiteks hokiväljakul seisvat litrit (joon. 73). Litter on Maa suhtes paigal, sest Maa ja jää mõjud litrile kompenseerivad teineteist. Kuid Maa ja seega ka litri suhtes jääva kiirusega liikuva mängijaga seotud taustsüsteemis liigub litter kiirusega . See liikumine on ühtlane ja tsirgjooneline.
Lööme hokikepiga litrit. Kepi lühiajalise mõju tulemusena hakkab litter mingi kiirusega liikuma. On tähelepanuväärne, et pärast lööki, kui kepp litrile enam ei mõju, jätkab litter liikumist. Teised kehad mõjuvad litrile samasuguselt nagu enne lööki: Maa ja jää mõjud kompenseerivad endiselt teineteist, kepp aga, nagu enne löökigi, litrile mõju ei avalda. Kuid litter liigub sirgjooneliselt peaaegu jääva kiirusega, mille ta omandas löögi hetkel. Lõpuks jääb litter küll seisma, kuid oma kogemustest teame, et mida siledamad on jää ja litter ise, seda kauem ta liigub. Seetõttu võib arvata, et kui õnnestuks täiesti kõrvaldada jää ja litri vaheline mõju, mida me nimetame hõõrdumiseks, siis litter liiguks Maa suhtes jääva kiirusega ega peatuks üldse.
Seega näeme, et kui teiste kehade mõjud kehale kompenseeruvad, siis see keha on Maa suhtes paigal või liigub ühtlaselt ja sirgjooneliselt.
See väide ei ole siiski õige kõikide taustsüsteemide jaoks. Näiteks rünnakule mineva ja seega Maa suhtes kiirendusega liikuva hokimängija suhtes liigub litter samuti kiirendusega. Kuid ka see mängija väidab, et Maa ja jää mõjud litrile kompenseeruvad vastastikku.
Jõudsime mehaanika ühe põhiseaduseni — Newtoni esimese seaduseni.
On olemas sellised taustsüsteemid, mille suhtes liikuvad kehad säilitavad oma kiiruse jäävana, kui neile ei mõju teised kehad või kui teiste kehade mõjud neile kompenseeruvad.
Liikuva keha kiiruse (erijuhul paigaloleku) jäävuse nähtust väliste mõjude puudumisel sellele kehale nimetatakse inertsiks. Seetõttu nimetatakse Newtoni esimest seadust ka inertsiseaduseks.
Taustsüsteeme, mille suhtes keha väliste mõjude kompenseerumisel liigub ühtlaselt ja sirgjooneliselt, nimetatakse inertsiaalsüsteemideks.
Vaadeldud näites osutusid inertsiaalsüsteemideks Maaga seotud taustsüsteem ja Maa suhtes ühtlaselt sirgjooneliselt liikuva hokimängijaga seotud taustsüsteem. Kuid peale selle on veel teisi inertsiaalsüsteeme. Ilmselt on iga Maa suhtes ühtlaselt sirgjooneliselt liikuv taustsüsteem samuti inertsiaalsüsteem. Kui meil on katsete põhjal teada kas või ainult üks inertsiaalsüsteem, siis võime öelda, et kõik teised taustsüsteemid, mis liiguvad selle suhtes ühtlaselt ja sirgjooneliselt, on samuti inertsiaalsüsteemid.
Edaspidi kasutame ainult inertsiaalseid taustsüsteeme.
Inertsiseadus ei olegi nii endastmõistetav, nagu see esimesel pilgul võib näida. Selle avastamisega lükati ümber üks sajandeid valitsenud väärarvamus. Selle ajani arvati, et kui kehale teised kehad ei mõju (või kui kõik mõjud kompenseeruvad), siis võib see keha olla ainult paigal. Paigalolekut peeti kehade loomulikuks olekuks. Arvati, et kui keha liigub jääva kiirusega, peab temale pidevalt mõjuma mingi teine keha. Näis, et kogemused kinnitavad seda seisukohta: et koorem jääva kiirusega liiguks, peab hobune seda kogu aeg vedama; et laud põrandal liiguks, tuleb teda pidevalt tõmmata või lükata jne.
Suur itaalia teadlane Galileo Galilei oli esimene, kes väitis, et see ei ole õige. Ta näitas, et väliste mõjude puudumisel võib keha mitte ainult paigal olla, vaid ka liikuda ühtlaselt ja sirgjooneliselt. Seega on ühtlane sirgjooneline liikumine kehade samasugune «loomulik» olek nagu paigalolekki. Et laud liigub ainult sel juhul, kui teda lükata, on seletatav asjaoluga, et laua liikumisel põrand ei kompenseeri ainult Maa mõju, vaid tekitab peale selle veel täiendava mõju lauale - hõõrdumise. Laua tõukamine või tõmbamine ongi vajalik hõõrdumise kompenseerimiseks. Galilei tuli järeldusele, et hõõrdumise puudumisel jätkaks laud oma liikumist ka väliste mõjude puudumisel.
Geniaalne inglise füüsik Isaac Newton üldistas Galilei järeldusi ja võttis need liikumise põhiseadustesse.
Vastavalt Newtoni esimesele seadusele liigub keha inertsiaalsüsteemi suhtes kiirenduseta, s. o. ühtlaselt ja sirgjooneliselt, kui sellele kehale ei mõju teised kehad või kui mõjud kompenseeruvad.
Selgitame nüüd, millistel tingimustel liigub keha kiirendusega. Katsed näitavad, et kui keha liigub kiirendusega, siis võib alati leida mingi teise keha või mitu keha, mille mõju kutsus esile selle kiirenduse. Näiteks vabalt langevad kehad liiguvad kiirenevalt. Nende kiirenduse kutsub esile Maa. Jääl asuva litri kiirus muutub löögi ajal. Litrile andis kiirenduse hokikepp.
Lahendame magnetiseeritud terasvarda (püsimagneti) raudkuulikesele. Küülike, mis algul oli paigal, hakkab liikuma ja saab mingi kiirenduse (joon. 74). Magneti mõjumise ajal on liikumine kogu aeg kiirenev, s. o. keha kiirus suureneb.
|
|
|---|---|
| Joon. 74. | Joon. 75. |
Kui tähendame magneti liikuvale kuulikesele nii, nagu see on näidatud joonisel 75, siis muutub kuulikese kiiruse suund, tema trajektooriks on kõverjoon. See tähendab, et küülike omandas kesktõmbekiirenduse. Vaadeldud katse näitab, et teiste kehade mõju antud kehale ei ole mitte liikumise enda, vaid selle muutumise põhjuseks. Küülike ju liikus ka enne magneti lähendamist.
Niisiis, keha kiirenduse põhjuseks on teiste kehade mõju sellele kehale.
Millest sõltub keha kiirendus, mille keha omandab teise keha mõju tulemusena? Et sellele küsimusele vastust leida, lähtume jällegi katsest.
Kõige lihtsam on katse kahe kehaga: üks keha on see, mis mõjutab, ja teine see, mida mõjutatakse.
Tegelikult on mõlemad kehad «üheõiguslikud». Kumbki neist mõjutab teist keha ja kumbagi neist mõjutatakse. Kui näiteks jalgpalliväljakul jooksevad kokku kaks mängijat, siis nende mõlema kiirus muutub.
Kui kehale A mõjub teine keha В ja keha A saab seetõttu kiirenduse, siis keha В saab samuti kiirenduse. Kehade vastasmõju tulemusena omandavad mõlemad kehad kiirenduse. Teeme nüüd kindlaks, millised on need kiirendused.
Mitmesuguste kehadega korraldatud paljud katsed näitasid, et teineteist mõjutavate kehade kiirendused on vastassuunalised. Peale selle on kahe teineteist mõjutava keha kiirenduste absoluutväärtuste suhe jääv. See suhe ei sõltu üldse sellest, kuidas need kehad teineteist mõjutavad. Kehadevaheline mõju võib seisneda näiteks kahe keha kokkupõrkamises. Samuti võivad teineteist mõjutada kehad, mis omavahel ühendatud vedru, niidi või traadi abil. Kehadevaheline mõju võib olla ka selline, et kehad ise omavahel kokku ei puutu. Nii mõjutavad teineteist näiteks planeedid ja Päike, Kuu ja Maa, magnet ja rauatükk. Kummagi keha kiirenduste absoluutväärtused võivad erinevate vastasmõjude puhul olla täiesti erinevad. Ühesugune on ainult kiirenduste suhe.
Võtame kaks ühesuguste mõõtmetega vankrikest. Üks neist on valmistatud alumiiniumist ja teine terasest. Laseme neil vankrikestel kokku põrgata (joon. 76).
Põrke ajal nende kiirus muutub, s. o. nad omandavad kiirendused. Mõõtmised näitavad, et alumiiniumvankrikese kiirenduse absoluutväärtus on terasvankrikese kiirenduse absoluutväärtusest kolm korda suurem, sõltumata vankrikeste kiirusest enne põrget:
Vankrikeste kiirendused on vastassuunalised.
Vankrikeste põrge on väga lühiajaline. Seetõttu on neid kiirendusi väga raske mõõta. Tunduvalt lihtsam on teha katse kahe ringjooneliselt liikuva kehaga ning mõõta nende kesktõmbekiirendused.
Sellise katse skeem on kujutatud joonisel 77. Kahte ühesuguste mõõtmetega silindrisse - alumiinium- ja terassilindrisse - on puuritud augud. Silindrid on asetatud vardale, millel nad võivad väikese hõõrdumisega liikuda.
Kinnitame varda koos silindritega tsentrifugaalmasinale ja paneme selle pöörlema. Silindrid libisevad kohe varda otstesse (vt. § 21). Selles katses silindrid ei mõjuta teineteist.
Ühendame silindrid omavahel peene niidiga ja paneme varda uuesti pöörlema. Nüüd mõjutavad silindrid teineteist niidi kaudu. Kui silindrid on varda pöörlemisteljest teatud kindlatel kaugustel, siis nad ei libise enam piki varrast, vaid hakkavad liikuma mööda ringjooni. Nende ringjoonte raadiused ja võrduvad silindrite kaugustega pöörlemisteljest. Kuid mööda ringjoont liigub keha kesktõmbekiirendusega, mis on suunatud ringjoone keskpunkti poole ja mille moodul võrdub ( on siin varda pöörlemise nurkkiirus ja ringjoone raadius). Alumiinium- ja terassilindri kiirenduste absoluutväärtuste suhe võrdub:
Mõõtes raadiused ja veendume, et alumiiniumsilinder liigub kolm korda suurema raadiusega ringjoont mööda kui terassilinder. Seega võrdub silindrite kiirenduste suhe kolmega.
Võime muuta silindreid ühendava niidi pikkust või varda pöörlemiskiirust. Selle tulemusena silindrite kiirendused muutuvad. Katse näitab, et kiirenduste suhe jääb kõikidel juhtudel võrdseks kolmega. Seega veendusime, et kahe keha igasuguse vastasmõju korral on nende kiirenduste suhe jääv.
Eelmises paragrahvis kirjeldatud katsed näitasid, et kui kaks keha mõjutavad teineteist, siis nende kiirenduste suhe ei sõltu vastasmõju viisist, vaid ainult neist kehadest endist. Seega on igal kehal mingi eriline omadus, mis määrabki tema ja temaga vastastikku mõjuva keha kiirenduste suhte.
Missugune see omadus on?
Kui keha liigub kiirenduseta, s. o. jääva kiirusega, siis öeldakse, et see liigub «inertsi mõjul» ehk inertsiaalselt. Kehadevahelise vastasmõju tulemusena nende kiirused muutuvad. Eelmises paragrahvis kirjeldatud katsetest nägime, et teineteist mõjutava keha kiirendused on erinevad. Kui ühe keha kiirendus on teise omast väiksem, siis võime öelda, et ühe ja sama ajaga, s. o. vastasmõju ajaga, muutub ühel kehal kiirus vähem kui teisel. Meenutame, et keha kiirendus võrdub kiiruse muudu ja sellele vastava ajavahemiku suhtega:
Mida väiksem on kiirendus, seda vähem muutub aja jooksul kiirus.
Kui keha muudab vastastikusel mõjumisel teise kehaga vähem oma kiirust, siis öeldakse, et ta on teisest kehast inertsem. Kui keha kiirus üldse ei muutuks, siis ta liiguks inertsiaalselt, s. t. ühtlaselt sirgjooneliselt.
Inertsus on kõikide kehade omadus. Keha inertsus seisneb selles, et selle keha kiiruse muutmiseks antud suuruse võrra peab teise keha mõju sellele kestma teatud aja. Mida suurem on see aeg, seda inertsem on keha. Kahest teineteist mõjutavast kehast on inertsem see, mis aeglasemalt «kogub» kiirust.
Järgmine katse näitab eriti selgelt, kuidas avaldub keha inertsus ja millist osa etendab aeg, mille vältel seda keha mõjutatakse.
Peene niidi otsa on riputatud kera (joon. 78, a). Selle külge on altpoolt kinnitatud teine samasugune niit. Kui alumisest niidist järsult rebida, siis see katkeb ja kera jääb ülemise niidi otsa rippuma (joon. 78, b). Kui aga tõmmata alumisest niidist aeglaselt, siis katkeb mitte alumine, vaid ülemine niit ja keha hakkab langema (joon. 78, c). See katse seletub järgmiselt. Kui alumist niiti järsult tõmmata, siis see mõjub kerale nii vähe aega, et kera ei jõua märgatavalt oma kiirust suurendada ja tema nihe allapoole on väga väike. Seetõttu ülemine niit ei katke. Alumise niidi inertsus on aga väike ja järsul rebimisel omandab ta suure kiiruse. Niidi nihe on suur ja selle tulemusena ta katkeb. Kui aga tõmmata alumist niiti aeglaselt, siis selle vastasmõju keraga kestab kaua. Seetõttu jõuab kera omandada küllalt suure kiiruse ja sooritada nihke, mis on küllaldane niigi pinguloleva ülemise niidi katkirebimiseks.
Inertsus on iseloomulik igale kehale. See on üks kehade tähtsamaid omadusi, sest sellest sõltub, millise kiirenduse keha vastasmõju tulemusena omandab.
Keha iga omadus väljendub mingi füüsikalise suuruse kaudu. Näiteks keha omadust võtta enda alla mingi ruumi osa väljendab ruumala. Keha omadust, mida me nimetasime inertsuseks, väljendab samuti eriline suurus. Selleks suuruseks on mass, millega me tutvusime VI klassis.
Kahest teineteist mõjutavast kehast on väiksema kiirenduse omandanul, s. o. inertsemal kehal, suurem mass. Kui tähistada vastastikku mõjuvate kehade massid tähtedega ja , siis võime kirjutada:
Kahe teineteist mõjutava keha kiirenduste absoluutväärtuste suhe võrdub nende masside pöördsuhtega.
Nägime, et alumiinium- ja terassilindri kiirenduste suhe on 3. Selle põhjuseks on asjaolu, et alumiiniumsilindri mass on terassilindri massist kolm korda väiksem.
Seega oskame nüüd leida kahe keha masside suhet. Selleks tuleb neid lasta teineteist vastastikku mõjutada ning mõõta nende kiirendused. Kuidas aga leida kummagi keha massi eraldi? Siin toimitakse samuti nagu teiste suuruste mõõtmisel.
Et leida näiteks keha pikkust väljendavat arvu, võrdleme seda pikkust etaloniga _ meetriga (vt. § 10). Samal viisil määratakse masside väärtused. Et mõõta masse ja väljendada neid arvudega, tuleb algul valida mingi keha, mille mass võetakse kokkuleppeliselt massiühikuks, s. o. massietalon. Seejärel tuleb korraldada katse, milles antud keha (s. o. keha, mille massi määratakse) ja massietalon teineteist mingil viisil mõjutavad (joon. 77). Massietalon ja keha saavad kiirendused, mida võib mõõta. Seega võime kirjutada:
kus ja on vastavalt keha ja elatoni massid ning ak ja nende kiirendused. Kuid etaloni mass võrdub meie kokkuleppe kohaselt ühikuga. Seega:
Keha mass on selle keha inertsust väljendav suurus. Ta on määratud kehaga vastasmõjus oleva massietaloni ja selle keha kiirenduste suhtega.
Nii võib määrata iga keha massi. Kuid seejuures peame veendunud olema, et meie oletus vastastikku mõjuvate kehade absoluutväärtuste suhte võrdsusest masside pöördsuhtega on õige. Veendumaks selle oletuse õigsuses võtame kaks keha 1 ja 2 ning määrame nende massid ja , kasutades ühte ja sama etaloni. Seejärel asetame need kehad tsentrifugaalmasinale ning mõõdame kiirendused ja . Katse näitab, et ükskõik millised kehad me ka ei võtaks, kiirenduste suhe võrdub alati masside pöördsuhtega , . Seega on meie oletus õige.
1889. a. toimunud rahvusvahelisel kongressil võeti massietaloniks plaatina ja iriidiumi sulamist valmistatud eriline silinder. Selle silindri mass ongi Rahvusvahelise Mõõtühikute Süsteemi massiühik ja seda nimetatakse kilogrammiks (kg). Massietaloni hoitakse alal Rahvusvahelises Mõõtude ja Kaalude Büroos Prantsusmaal. Nõukogude Liidus, samuti nagu mõnedes teistes maadeski, on selle etaloni koopia. 1 liitri (1 dm3) puhta vee mass võrdub temperatuuril 15 °C küllalt täpselt kilogrammiga.
Mass, samuti nagu pikkus ja aeg, kuulub Sl- ja CGS-süsteemi põhisuuruste hulka. CGS-süsteemis on massiühikuks gramm (g). 1 g = 0,001 kg.
Kui meil tuleb mõõta mingi keha massi, siis alati ei lasta seda keha ja massietaloni vastastikku mõjuda ega mõõdeta keha ning etaloni kiirendus!. Selline mõõtmisviis on praktikas ebamugav, õnneks on olemas teine massi mõõtmise viis - kaalumine, mida tavaliselt kasutataksegi. Kuid mõnedel juhtudel on kehade massi määramine vastasmõju tulemusena tekkivate kiirenduste kaudu ainus võimalik tee. Kaalumise teel ei saa näiteks määrata planeetide, tähtede ja teiste taevakehade masse, näiteks aatomite ning tema koostisse kuuluvate osakeste masse.
Keha mass väljendab keha enda omadust (inertsust), mis ei sõltu vastasmõjust ega liikumisest. Ükskõik mis selle kehaga ka ei toimuks, ükskõik kus see ka ei asuks ja kuidas ta ka ei liiguks, tema mass jääb alati ühesuguseks.
Tutvume järgmise katse abil ühe massi huvitava omadusega (joon. 79). Ühendame teineteisega kaks alumiiniumsilindrit ja kordame § 23 kirjeldatud katset tsentrifugaalmasinaga. Nüüd ei ole terassilinder vastasmõjus mitte ühe, vaid kahe teineteisega ühendatud alumiiniumsilindriga. Mõõtmised näitavad, et kahe omavahel ühendatud alumiiniumsilindri ja terassilindri kiirenduse suhe ei ole enam , vaid . Seega kahe teineteisega ühendatud silindri (neid võib vaadelda ühe kehana) mass on ühe sellise silindri massist kaks korda suurem. Seega võime öelda: kui kaks või mitu keha ühendada üheks kehaks, siis nende massid liituvad.
Selle massi omaduse tõttu räägitakse mõnikord, et mass väljendab ka kehas sisalduvat aine hulka. On ilmne, et kahes silindris on kaks korda rohkem alumiiniumi kui ühes.
Rääkisime, ef keha mass ei sõltu selle keha liikumisest. Kuid see ei ole päris õige. Relatiivsusteooria viib üllatavale järeldusele, et keha mass sõltub siiski keha liikumisest. Osutub, et kiiruse kasvades keha mass kasvab. Olgu mingi paigaloleva keha mass . Kui keha liigub kiirusega v, siis tema mass ei ole enam , vaid:
kus , on valguse kiirus () Keha mass muutus seega suuremaks. Kuid massi suurenemine on märgatav ainult väga suurtel, valguse kiirusega võrreldavatel kiirustel. Seda efekti ei saa arvestamata jätta siis, kui kiirus on ligikaudu ja üle selle. Niisuguse kiirusega tavalised kehad kunagi ei liigu. Kõige kiiremini liikuv keha, millega meil, Maa elanikel, tuleb kohtuda, on Maa ise. Kuid Maa liigub ümber Päikese kiirusega . Sellistel tingimustel võib massi lugeda konstantseks, kiirusest sõltumatuks. Niisuguste kiirustega liikuvaid kehi me vaatlemegi edaspidi.
Näitena vastastikku mõjuvate kehade massi määramisest kiirenduste järgi vaatleme Kuu massi määramist.
Kõik teavad, et Maa mõjutab Kuud. Maa mõju tõttu liigubki Kuu mööda ringjoont raadiusega .
Tavaliselt arvatakse, et Kuu tiirlemisel ümber Maa on Maa keskpunkt ka Kuu orbiidi keskpunktiks. Kui see nii oleks, siis satuksime vastuollu kehade- vahelise vastastikuse mõju seadusega, sest selle põhjal liiguvad kiirendusega mõlemad teineteist mõjutavad kehad. Tegelikult mõjutab ka Kuu Maad, paneb selle liikuma mööda ringjoont ning annab sellele kesktõmbekiirenduse. Kuid millise keskpunkti ümber?
Astronoomilised vaatlused näitavad, et Kuu ei tiirle ümber Maa keskpunkti, vaid ümber punkti (joon. 80), mis asub Maa keskpunktist kaugusel. (See punkt asub Maa sees.) Sama punkti ümber tiirleb ka Maa keskpunkt (joon. 81).
|
|
|---|---|
| Joon. 80. | Joon. 81. |
Seega liiguvad Maa ja Kuu keskpunkte punktiga ühendavad raadiused punkti ümber ühesuguste nurkkiirustega. Maa keskpunkt liigub mööda ringjoont raadiusega ja Kuu keskpunkt mööda ringjoont raadiusega . Näeme, et Maa ja Kuu käituvad täpselt samuti nagu alumiinium- ja terassilinder § 23 kirjeldatud katses. Veendusime, et silindrite kesiktõmbekiirenduste suhe võrdub vastavate ringjoonte raadiuste suhtega. Ka Kuu ja Maa kiirenduste moodulid ja suhtuvad nagu nende trajektooride raadiused ja :
Kuid kahe teineteist mõjutava keha kiirenduste suhe võrdub teatavasti nende masside pöördsuhtega. Seega:
Seega on Kuu mass 81 korda Maa massist väiksem. Maa mass on määratud. See võrdub . Arvestades seda, saame:
Meenutame, et meie ülesandeks on kindlaks teha, kuidas arvutada liikuvate kehade kiirendust.
Eelmistes paragrahvides nägime, et kui mingi keha , mille mass on ( saab kiirenduse ( siis selle põhjuseks on asjaolu, et seda mõjutab mingi teine keha massiga . Keha saab omakorda kiirenduse . Seejuures:
Esimesel pilgul näib sellest valemist järelduvat, et ühe keha (nimetame seda kiirendatavaks kehaks) liikumist pole võimalik uurida. Tingimata on vaja teada veel ühe teise keha (kiirendust andva keha) massi ja kiirendust.
Tavaliselt huvitab meid just ühe keha, kiirendatava keha liikumine, mitte aga sellele mõjuva ja selle kiirendust põhjustava keha või kehade liikumine. Näiteks on suurtükirauast väljalennanud mürsk vastasmõjus Maa ja õhuga. Maa ja õhk annavad mürsule kiirenduse ning omandavad ise samuti mingid kiirendused. Kuid suurtükiväelasel on vaja teada ainult mürsu liikumist. Milleks oleks tal vaja huvituda Maa ja õhu massidest ning kiirendustest?
Seetõttu arvutataksegi tavaliselt ainult ühe keha kiirendus, selle oma, mille liikumist uuritakse. Kiirendust andva keha mõju nimetatakse lühidalt kiirendatavale kehale mõjuvaks jõuks. Selle asemel, et öelda: keha kiirenduse põhjustab teise keha mõju temale, öeldakse, et kiirenduse põhjustab kehale rakendatud (ehk temale mõjuv) jõud.
On hästi teada, et kui väljavenitatud kumminöör või spiraalvedru (joon, 82) lahti lasta, siis lüheneb see ja läheb lõpuks pingevabasse olekusse tagasi (joon. 83).
|
|
|---|---|
| Joon. 82. | Joon. 83. |
Lühenemisprotsessis liiguvad vedru osad (välja arvatud vedru kinnitatud ots) vedru telje sihis kiirendusega. Joonisel 82 kujutab vedru otsa В kiirendust nool. Seega vedru kõikidele osadele, sealhulgas ka otsale B, mõjub piki vedru telge suunatud jõud. Seda jõudu nimetatakse vedru elastsus jõuks. Pingevabas olekus võrdub vedru elastsusjõud nulliga. Siit järeldub, et vedru elastsusjõud sõltub ainult vedru pingsusest, s.t. tema osakeste vastastikustest asenditest.
Elastsusjõud tekib igas elastselt deformeeritud kehas, s. o. kenas, mis oma mõõtmete ja kuju muutumisel pöördub pärast välise mõju lakkamist algolekusse tagasi.
Vaatleme teist näidet. Kõik vabalt langevad ja vertikaalselt ülesvisatud kehad liiguvad teatavasti kiirendusega. Selle kiirenduse põhjuseks on ilmselt Maa mõju. Kuid nüüd ütleme, et Maa mõjutab iga keha_ jõuga, mis annabki sellele kehale kiirenduse. Seda jõudu nimetatakse raskusjõuks. Mürsku, millest meil oli eelnevalt juttu, mõjutavad jõududega Maa (raskusjõud) ja õhk.
Jõud võib olla suur või väike, s. o. jõud on füüsikaline suurus.
Et kiirendus on vektoriaalne suurus ning seda põhjustab kehale rakendatud jõud, siis ka jõud on vektoriaalne suurus.
Kiirendatavale kehale võib mõjuda mitte ainult üks, vaid mitu jõudu, sest keha võib olla vastasmõjus mitme kehaga.
Kui kaks jõudu annavad ühele ja samale kehale võrdsete absoluutväärtuste ja ühesuguste suundadega kiirendused, siis loetakse neid teineteisega võrdseteks. Siit järeldub, et kaks võrdsete absoluutväärtustega vastassuunalist jõudu ei anna kehale üldse kiirendust. Kui näiteks üks jõud annab kehale vertikaalselt üles suunatud kiirenduse ja teine jõud absoluutväärtuselt sama suure, kuid alla suunatud kiirenduse, siis keha resultantkiirendus on null.
Missugune füüsikaline suurus on jõud? Kuidas on ta seotud tema poolt põhjustatud kiirendusega? Milline on jõuvektori suund? Millistes ühikutes jõudu mõõdetakse?
Kõigile neile küsimustele annab vastuse üks tähtsamaid mehaanika seadusi, Newtoni teine seadus.
Teeme kindlaks, millise suuruse abil võib väljendada kehale mõjuvat jõudu, ehk nagu öeldakse, milline suurus on kehale mõjuva jõu mõõduks.
On ilmne, et see suurus peab olema ühesugune kõikide selliste kehade jaoks, mille üks ja sama jõud paneb kiirenevalt liikuma.
Sellist suurust võib leida ainult katse abil. Ühe ja sama jõu (ükskõik millise) abil tuleb panna kiirenevalt liikuma erinevad kehad ja leida niisugune kiirendatavaid kehi iiseloomustav suurus, mis on nende kõikide jaoks ühesugune.
Katse korraldamiseks tuleb valida keha, mis mõjub kõikidele teistele kehadele ühesuguse jõuga. Selleks võib olla elastselt deformeeritud keha, näiteks väljavenitatud või kokkusurutud vedru, milles mõjuvad elastsusjõud.
Elastsusjõud erineb kõigist teistest jõududest selle poolest, et ta sõltub ainult ühe ja sama keha — näiteks väljavenitatud vedru — osade vastastikustest asenditest, mitte aga selle keha vastasmõjust teiste kehadega. Seetõttu väljavenitatud vedru elastsusjõud ei muutu, kui vedru külge kinnitada mingi teine keha.
Siit järeldub, et teatud kindla pikkuseni venitatud vedru külge kinnitatud igale kehale mõjub vedru ühe ja sama elastsusjõuga. Nüüd on selge, kuidas korraldada eelnevalt nimetatud katseid: vedru külge kinnitatud keha tuleb panna kiirenevalt liikuma.
Nagu §23 nägime, on kõige kergem mõõta mööda ringjoont liikuva keha kiirendust, s. o. kesktõmbekiirendust. Seetõttu kasutame jällegi tsentrifugaalmasinat.
Asetame alumiiniumsilindri M, millesse on piki telge puuritud auk, terasvardale ning paneme varda tsentrifugaaimasinaie (joon. 84, a). Kinnitame vedru ühe otsa silindri külge ja teise raami külge punktis A. Paneme masina pöörlema. Nagu me § 21 nägime, hakkab silinder M nüüd libisema piki varrast; ta eemaldub punktist A ning venitab vedru välja. Kui vedru puuduks, siis liiguks silinder toetuspunktini B. Kuid väljavenitatud vedru elastsusjõu tõttu eemaldub silinder ainult teatud kaugusele (kaugusele ) ja hakkab liikuma mööda ringjoont raadiusega (joon. 84, b). Silindri kesktõmbekiirendus on suunatud piki raadiust ringjoone keskpunkti poole. Kuid raadiusesihiline on ka vedru telg. Seega ühtib silindri M kiirenduse siht vedru telje sihiga. On ilmne, et selle kiirenduse annab kehale väljavenitatud vedru elastsusjõud.
Kesktõmbekiirenduse absoluutväärtus avaldub teatavasti järgmise valemiga:
kus ( on tsentrifugaalmasina pöörlemise nurkkiirus.
Mõõtes nurkkiiruse ja raadiuse , võime siit arvutada kiirenduse mooduli.
Mida suurem on nurkkiirus, seda enam venib vedru. Igale nurkkiiruse väärtusele vastab mingi kindel vedru pikenemine ja seega ka mingi kindel elastsusjõud.
Asendame alumiiniumsilindri täpselt samasuguste mõõtmetega terassilindriga. Teame, et selle mass on kolm korda suurem kui alumiiniumsilindril.
Paneme masina uuesti pöörlema ja valime sellise pöörlemiskiiruse, et vedru pikenemine oleks samasugune nagu alumiiniumsilindri pöörlemisel. Siis on ka terassiIindrile mõjuv jõud samasugune.
Katsest nähtub, et antud juhul on tsentrifugaalmasina nurkkiirus korda väiksem. Seega on terassilindri kiirendus alumiiniumsilindri kiirendusest korda väiksem. See kiirendus on endiselt suunatud mööda ringjoone raadiust (vedru telge) keskpunkti poole. Jõudsime järgmisele tulemusele. Kui keha massi suurendada kolm korda, siis sama jõu poolt kehale antud kiirendus väheneb kolm korda, kuid säilitab oma endise suuna.
Siit järeldub, et keha massi ja kiirenduse korrutis on mõlemal juhul ühesugune.
Selle katse võime korraldada paljude teiste erinevate massidega kenadega. Jõuame alati ühesugusele tulemusele: vedru ühesuguse pikenemise korral, s. o. ühe ja sama jõu puhul, on keha massi kiirenduse korrutis kõikidel juhtudel ühesugune.
Leidsime suuruse, mis on erinevatel kehadel ühesugune, kui neile mõjub üks ja sama jõud.
Seega keha massi ja kiirenduse korrutis väljendab kehale mõjuvat jõudu.
Tähistades kehale mõjuva jõu , keha kiirenduse ja keha massi , võime kirjutada:
Kas see seos kehtib kõikide jõudude kohta? Võib-olla on see õige ainult väljavenitatud vedru elastsusjõu jaoks? Et sellele küsimusele vastata, korraldame veel ühe katse.
Kasutame selleks sama vedrut, kuid asetame vedru vertikaalselt ning kinnitame selle ülemise otsa liikumatult (joon. 85, a). Vedru alumise otsa külge riputame tuntud massiga koormuse (joon. 85, b). Näeme, et vedru pikeneb ja koormus jääb teatud asendis paigale (pärast mõnda võnget). Nüüd mõjuvad koormusele üheaegselt kaks jõudu: Maa raskusjõud ning väljavenitatud vedru elastsusjõud. Kui vedru puuduks, siis Maa mõju tulemusena hakkaks koormus langema kiirendusega (), mille suund on ülalt alla. Et aga koormuse kiirendus on null, siis väljavenitatud vedru ise annaks koormusele vertikaalselt üles suunatud kiirenduse . Nii on kehale mõjuvad jõud, raskusjõud ja elastsusjõud , võrdsete absoluutväärtuste, kuid vastupidiste suundadega: . Nagu me äsja kindlaks tegime, võrdub elastsusjõud keha massi ja selle jõu poolt põhjustatud kiirenduse korrutisega, s. o.
Raskusjõud aga avalduks selliselt:
Tegime kindlaks, et ka raskusjõud võrdub keha massi ja selle jõu poolt kehale antud kiirenduse korrutisega *.
Vaadeldud katsetega sarnaste ja paljude teiste katsete põhjal formuleeris Newton ühe tähtsama mehaanika seaduse - Newtoni teise seaduse.
Kehale mõjuv jõud võrdub keha massi ja selle jõu poolt kehale antud kiirenduse korrutisega. Matemaatiliselt väljendab Newtoni teist seadust valem
Kõikides vaadeldud katsetes mõõdeti kiirendust inertsiaalsete taustsüsteemide suhtes. Seega kehtib Newtoni teine seadus ainult inertsiaalsetes taustsüsteemides.
Newtoni teisest seadusest järeldub väga tähtis tõsiasi: kehale mõjuvad jõud määravad tema kiirenduse, s. o. kiiruse muudu, kuid mitte kiiruse enda. Seetõttu ühtib kiirenduse suund alati kehale mõjuva jõu suunaga. Kiiruse ja seega ka nihke suund ei tarvitse kehale mõjuva jõu suunaga ühtida. Näiteks jõud võib kogu aeg olla keha kiirusega risti. Sel juhul liigub keha mööda ringjoont ja kiirendus, samuti nagu jõudki, on suunatud mööda raadiust liikuvalt kehalt ringi keskpunkti poole. Nii liikus eespool toodud näites tsentrifugaalmasinale asetatud keha elastsusjõu mõjul.
Kui keha ei mõju vastastikku mitte ühe, vaid mitme kehaga, siis mõjub temale mitu jõudu, kusjuures need jõud «ei sega» üksteist andmast kehale vastavat kiirendust. Kiirendus, mille keha kõikide nende jõudude koosmõju tulemusena omandab, võrdub kiirendusega, mille keha omandaks siis, kui temale mõjuks üksainus, nende jõudude summaga võrdne jõud. Et jõud on vektoriaalne suurus, tuleb jõudude summa all mõelda vektoriaalset summat. Seda summat nimetatakse kehale rakendatud jõudude resultandiks. Ka Newtoni teist seadust väljendavas valemis tuleb all mõista kehale mõjuvate jõudude resultantjõudu.
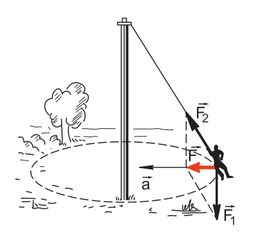
Vaatleme järgmist lihtsat näidet. Joonisel 86 kujutatud pöörleval kiigel istuvale inimesele mõjuvad üheaegselt kaks jõudu: Maa külgetõmbejõud , mis on suunatud vertikaalselt alla, ja nööri poolt rakendatud jõud mis mõjub nööri sihis. Nende kahe jõu mõjul liigub kiikuja ringjooneliselt umber posti mille külge nöör on kinnitatud. Kiirendus on aga suunatud siis ilmselt ringi keskpunkti poole, selle suund ei ühti ei jõu ega suunaga. Jooniselt nähtub, et ringi keskpunkti poole on suunatud ka jõud — jõudude ja geomeetriline summa. Kiikuja liigub nii, nagu ei mõjuks talle kaks jõudu ja , vaid ainult üks - nende kahe jõu resultant :
Kehale mõjuvate jõudude vektoriaalne summa võib olla ka null. Sel juhul võrdub ka kiirendus nulliga ja keha seisab paigal või liigub ühtlaselt sirgjooneliselt. Seda juhtu me pidasimegi silmas, kui § 22 rääkisime, et mitme keha mõjud antud kehale kompenseeruvad vastastikku. Näiteks nööri otsa riputatud kuulikese puhul seisneb kompenseerumine selles, et jõud, millega Maa ning nöör kuulikest mõjutavad, on vastassuunalised ja absoluutväärtuselt võrdsed (); nende jõudude resultant võrdub seetõttu nulliga (joon. 87).
|
|
|---|---|
| Joon. 87. | Joon. 88. |
Joonisel 88 on kujutatud juht, kus nulliga võrdub kehale (laternale) mõjuva kolme jõu — , ja — vektoriaalne summa.
Kasutades jõu mõistet võime Newtoni esimese seaduse formuleerida ka teisiti.
On olemas taustsüsteemid, mille suhtes keha liigub ühtlaselt ja sirgjooneliselt või püsib paigal, kui kehale rakendatud kõikide jõudude resultant võrdub nulliga*.
Valemist nähtub, millistes ühikutes mõõdetakse jõudu. Jõud võrdub ühikuga, kui ta kehale massiga üks massiühik annab kiirenduse üks kiirendusühik.
Sl-süsteemis on jõuühikuks jõud, mis annab kehale massiga kiirenduse . Seda ühikut nimetatakse njuutoniks (N):
CGS-süsteemis on jõuühikuks jõud, mis on njuutonist 10 korda väiksem. Seda ühikut nimetatakse düüniks (dyn). Düün on jõud, mis annab kehale massiga 1g kiirenduse .
.Näiteks raskusjõud, mis mõjub maapinna lähedal massiga kehale, võrdub:
Jõud on mehaanikas üks tähtsamaid suurusi. Selle põhjuseks on asjaolu, et kehale mõjuva jõu ja keha massi järgi võib arvutada keha kiirendust:
Kiirendus aga on suurus, milleta ei ole võimalik lahendada mehaanika põhiülesannet. Kuid jõu väärtuse määramiseks tuleb osata jõudu mõõta.
Kuidas mõõta kehale mõjuvat jõudu?
Meenutagem, kuidas me mõõtsime raskusjõudu, millega Maa mõjutab iga tema pinna lähedal asuvat keha.
Selleks riputati keha vedru otsa. Vedru venis seni, kuni elastsusjõud mis oli suunatud vertikaalselt üles, tasakaalustas raskusjõu :
Kuid jõud , millega väljavenitatud vedru mõjutas keha, oli teada (vt. katse tsentrifugaalmasinaga § 25).
Leidsime, et kehale massiga m mõjuv raskusjõud võrdub . Raskusjõu mõõtmine seisneb selles, et see tasakaalustati mingi tuntud jõuga.
Sel viisil võime mõõta igale kehale mõjuvat mis tahes teist jõudu. Selleks tuleb kehale rakendada seda jõudu tasakaalustav tuntud jõud.
Jõude on vedru abil mugav mõõta sellepärast, et teatud pikkuseni väljavenitatult (või kokkusurutult) mõjutab ta kõiki kehi ühe ja sama jõuga. Pealegi võib ühe ja sama vedru abil saada erinevaid jõude. Selleks tuleb see venitada erinevate pikkusteni.
Et kasutada jõudude mõõtmiseks vedrut, tuleb eelnevalt määrata selle mitmesugustele pikkustele vastavad elastsusjõu väärtused. Teiste sõnadega öeldes, tuleb kindlaks teha, kuidas elastsusjõud sõltub vedru pikenemisest. Selleks võiksime vedru koos tuntud massiga kehaga kinnitada jällegi tsentrifugaalmasinale ning mõõta vedru pikenemise erinevatel pöörlemiskiirustel.
Kuid nüüd, mil meil on teada kehale mõjuva raskusjõu väärtus, võime lihtsamalt määrata, millised elastsusjõud vastavad antud vedru erinevatele pikenemistele.
Selleks tuleb vertikaalselt paigutatud vedru otsa riputada erinevate massidega kehad ning mõõta iga kord skaala abil vedru pikenemine (joon. 89). Me teame juba, et kehale massiga mõjub raskusjõud, mille moodul on . Kui vedru otsa riputatud keha seisab paigal, siis vedru elastsusjõud tasakaalustab selle raskusjõu. Seepärast võrdub vedru elastsusjõu moodul samuti mg.
Nii võib määrata vedru pikenemise sõltuvust vedru otsa kinnitatud kehale mõjuvast raskusjõust. Kirjutame skaalale elastsusjõu väärtused njuutonites. Sellega on vedru gradueeritud. Gradueeritud vedru on riist, millega võib mõõta mitmesuguseid jõude. Seda mõõteriista nimetatakse vedrudünamomeetriks.
Katsed näitavad, et väikeste pikenemiste korral on elastsusjõud võrdeline vedru pikenemisega.
Selle sõltuvuse avastas 17. sajandil inglise füüsik R. Hooke ja seda nimetatakse H о о k e'i seaduseks.
Elastsusjõud on võrdeline vedru pikenemisega.
Kui tähistada elastsusjõu projektsioon ja pikenemine *, siis Hooke'i seadus väljendub valemiga:
Miinusmärk näitab, et elastsusjõud ja pikenemine on vastassuunalised. Võrdetegur võrdub arvuliselt ühikulisele pikenemisele vastava jõuga. Seda tegurit nimetatakse vedru jäikuseks. Vedru jäikus sõltub vedru mõõtmetest ja selle materjalist. SI-süsteemis väljendub vedru jäikus njuutonites meetri kohta ().
Kuidas mõõdetakse vedrudünamomeetri abil jõude?
Oletame, et meil tuleb mõõta mingile kehale mõjuvat horisontaalse suunaga jõudu (joon. 90). Paigutame dünamomeetri horisontaalselt ja kinnitame selle otsa keha külge. Dünamomeetri teine ots olgu kinnitatud liikumatult. Jõu mõjul saab keha kiirenduse ja nihkub ning tõmbab endaga kaasa dünamomeetri vedru otsa. Vedru pikeneb. Kui keha jääb seisma, siis osuti dünamomeetri skaalal näitab mõjuva jõu väärtust.
Olgu märgitud, et dünamomeeter ja keha, millele mõõdetav jõud mõjub, ei tarvitse olla paigal. Midagi ei muutu, kui nad mõlemad koos ühtlaselt ja sirgjooneliselt liiguvad. Selline liikumine esineb ju samuti nagu paigalolekki vastassuunaliste jõudude võrdsuse korral. Joonisel 91 on näidatud, kuidas mõõta jõudu, millega pinnas mõjutab liikuvat atra, õige mõõtmistulemuse saame muidugi ainult sel juhul, kui traktor liigub jääva kiirusega.
Dünamomeetrite hulka kuuluvad näiteks raskusjõu mõõtmiseks kasutatavad vedrukaalud (joon. 92, a).
Sõltuvalt dünamomeetri otstarbest võib selle ehitus olla erinev. Joonisel 92, b on kujutatud dünamomeeter suurte jõudude mõõtmiseks. Koolis kasutatav dünamomeeter on kujutatud joonisel 92, c. Kuid ükskõik, millise välimusega ei oleks dünamomeeter, tema põhiliseks osaks on vedru, mille deformatsiooni järgi määratakse mõõdetava jõu suurus.
Oleme korduvalt märkinud, et kehade mõju teineteisele on alati vastastikune. Nüüd võime öelda, et kehad mõjutavad teineteist jõududega. Selle tulemusena omandab kumbki keha kiirenduse. Paragrahvis 25 nägime, et kehade kiirenduste absoluutväärtuste suhe võrdub nende masside pöördsuhtega:
Siit järeldub, et
Samas paragrahvis nägime, et vastasmõju tulemusena omandatud kiirendused on vastassuunalised. Seega:
Kuid ja , kus ja on vastavalt esimesele ja teisele kehale mõjuvad jõud. Seega:
See võrdus väljendab N e w t о n i kolmandat seadust.
Kaks keha mõjutavad teineteist absoluutväärtuselt võrdsete, ühel sirgel mõjuvate ja vastassuunaliste jõududega.
Newtoni kolmandast seadusest nähtub, et kehade vahelise mõju vastastikkuse tõttu tekivad jõud alati paaridena. Kui mingile kehale mõjub jõud, siis on kindlasti olemas mingi teine keha, millele see keha mõjub sama suure, kuid samuti vastassuunalised.
Newtoni kolmanda seaduse sisu võib selgitada järgmise katse abil.
Võtame kaks ühesugust vankrikest ja kinnitame ühe külge elastse teraslehe. Painutame teraslehe kõveraks ja seome selle niidiga kinni. Lahendame teise vankrikese esimesele, nii et see puutub vastu teraslehte (joon. 93), ja põletame niidi läbi. Terasleht sirgestub. Mõlemad vankrikesed saavad kiirendused ja hakkavad liikuma. Et vankrikeste massid on võrdsed (vedru massi võib jätta arvestamata), siis on võrdsed ka nende kiirendused ja järelikult ka kiirused. Seda võime järeldada vankrikeste poolt ühe ja sama aja jooksul läbitud teede võrdsusest.
Kui asetada ühele vankrikesele mingi koormus (joon. 94), siis pärast vedru sirgestumist ei ole vankrikeste poolt sooritatud nihked enam võrdsed. Seega ei ole võrdsed ka kiirendused: koormatud vankrikese kiirendus on väiksem.
Selles näites, samuti nagu igas teiseski, võib märgata veel ühte tähtsat kehade vastasmõju tulemusena tekkivate jõudude omadust: need kaks jõudu on alati ühe ja sama olemusega. Kui näiteks esimene keha mõjutab teist elastsusjõuga, siis ka teine keha mõjutab esimest elastsusjõuga. Tuleb alati meeles pidada, et kehade vahelise vastasmõju tulemusena tekkivad jõud on küll suuruselt võrdsed ja vastassuunalised, kuid nad ei tasakaalusta teineteist, sest nad on rakendatud eri kehadele. Teineteist tasakaalustada võivad ainult ühele ja samale kehale rakendatud jõud.
Poiss seisab paadis ja tõmbab teist paati nöörist enda poole (joon. 95). Esimese paadi ja poisi kogumass on ja teise paadi mass . Millise nihke sooritab kumbki paat sekundiga, kui pinguloleva nööri elastsusjõud on ? Hõõrdejõu võib arvestamata jätta ja vett võib vaadelda paigalseisvana.
Lahendus
Newtoni kolmanda seaduse põhjal saavad paadid vastassuunalised kiirendused ja liiguvad teineteise poole Võtame koordinaattelje suunaks esimese paadi liikumise suuna. Sel juhul võime kirjutada:
kus on esimesele paadile mõjuva jõu projektsioon ning teisele paadile mõjuva jõu projektsioon: , ja on vastavalt esimese ja teise paadi kiirenduste projektsioonid. Seega:
Paatide nihete ja projektsioonid saame valemitest:
Pannes nendesse valemitesse arvväärtused, saame:
Katsed ja vaatlused näitavad, et kehade liikumise muutumise põhjuseks, s. o. nende kiiruse muutumise põhjuseks on teiste kehade mõju nendele. Sellise mõjuta ei saa kiirus muutuda, s. o. ei saa tekkida kiirendust. Ühe keha mõju teisele iseloomustatakse kvantitatiivselt füüsikalise suuruse — jõu — abil.
Kehade mõju üksteisele ei ole ühepoolne. Kehad mõjutavad teineteist vastastikku. Kiirendused, mille kehad vastasmõju tulemusel omandavad, sõltuvad erilisest keha omadusest — inertsusest. Keha inertsust iseloomustab füüsikaline suurus — mass.
Nendel katselistel faktidel põhineb Newtoni mehaanika, mille seadused kirjeldavad õigesti kehade liikumist ja võimaldavad lahendada mehaanika põhiülesande, kui liikumise kirjeldamiseks kasutada sobivalt valitud taustsüsteeme. Selliseid taustsüsteeme nimetatakse inertsiaalseteks.
Newtoni esimene seadus näitab, et sellised süsteemid on olemas, ja võimaldab neid leida.
On olemas sellised taustsüsteemid, mille suhtes keha kiirus ei muutu, kui kehale rakendatud jõudude summa võrdub nulliga.
Newtoni teine seadus annab jõu ja selle poolt põhjustatud kiirenduse vahelise seose.
Kehale mõjuv jõud võrdub sõltumatult tema olemusest keha massi ja kiirenduse korrutisega.
Newtoni kolmas seadus näitab, et ühe keha mõju teisele on vastastikune.
Kaks keha mõjutavad teineteist ühe ja sama olemusega, absoluutväärtuselt võrdsete ja vastassuunaliste jõududega.
Newtoni seadused võimaldavad põhimõtteliselt lahendada mis tahes mehaanika ülesannet. Kui on teada kehale rakendatud jõud, võib leida keha kiirenduse trajektoori suvalises punktis ja mis tahes ajahetkel.
Nii lõpetataksegi ahel, millest oli juttu kolmanda peatüki lõpul. Kehale mõjuvate jõudude ja keha massi järgi leitakse keha kiirendus, seejärel arvutatakse keha kiirus ja mis tahes ajavahemikule vastav nihe ning lõpuks keha koordinaadid mis tahes ajahetkel. Selleks peavad olema teada veel algtingimused — keha algasukoht ja algkiirus.
Teadlased, kes juhivad kosmoselaeva lendu, peavad ette teadma selle asukohta igal ajahetkel. Nad kasutavad selle arvutamiseks ülalnimetatud ahelat. Neil on teada kosmoselaeva algasukoht stardiväljakul ja selle algkiirus. Neil on teada ka trajektoori igas punktis kosmoselaevale mõjuvad jõud. Nende andmete järgi võib lahendada mehaanika põhiülesande kosmoselennu jaoks. Kosmoselaevale mõjuvate muutlike jõudude tõttu on siin arvutused aga nii keerukad, et tuleb kasutada arvutusmasinate abi.
Oleme korduvalt märkinud, et mehaanika põhiülesandeks on liikuva keha asukoha määramine mis tahes ajahetkel. Kuid ei tule arvata, et mehaanika seadusi kasutatakse ainult keha asukoha määramiseks. Praktikas tuleb sageli arvutada ka keha kiirust, kiirendust, kehale mõjuvaid jõude jne. Newtoni seaduste põhjal võime muidugi lahendada ka need, lihtsamad ülesanded.
Teame, et kehade liikumise muutumise, s. o. kiirenduse tekkimise põhjuseks on jõud. Jõud aga tekib kehadevahelise vastasmõju tulemusena. Kuid mida tähendab väljend «vastasmõju»? Kuidas mõjutavad kehad teineteist? Millised vastumõju liigid on olemas ja kas neid on palju?
Esimesel pilgul võib näida, et vastasmõju liike ja seega ka jõudude liike on palju. Kehale võib anda kiirenduse, tõugates või tõmmates seda käega. Kiirendusega liigub iga Maale langev keha. Kiirendusega liiguvad planeedid ümber Päikese, samuti Maa tehiskaaslased ja Kuu ümber Maa. Kiirenduse saab laev, mille purjedesse puhub tuul. Lastes lahti pinguletõmmatud vibu- nööri, anname noolele kiirenduse. Paigalt ärasõitmisel annab mootor autole positiivse kiirenduse. Kui aga vajutada piduripedaalile või lülitada välja mootor, siis liigub ta negatiivse kiirendusega. Kõikidel neil juhtudel mõjuvad kehale jõud ja need näivad olevat täiesti erinevad. Kuid me võime nimetada veel teisi jõude. Igaüks meist on kuulnud elektrilistest ja magnetilistest jõududest. Jõud esinevad ka maavärisemisel, vedru venitamisel ning kokkusurumisel, tõusude ja mõõnade puhul jne.
Kas looduses on tõepoolest olemas nii palju jõude?
Osutub, et ei ole. Kehade mehaanilise liikumise vaatlemisel tuleb kohtuda kõigest kolme liiki jõududega: elastsusjõuga, hõõrdejõuga ja gravitatsioonijõuga. Nendele jõududele, mis on meile tuttavad juba VI klassist, taanduvad kõik ülalloetletud jõud.
Kuidas ka need kolm jõudu taanduvad ainult kahele põhilisele, teineteisest tõepoolest erinevale jõule — elektromagnetilisele jõule ja gravitatsioonijõule. Nende jõududega ja nende avaldusvormidega tutvumegi selles peatükis.
VII klassi kursusest on teada, et elektriseeritud kehade vahel mõjuvad jõud, mida nimetatakse elektrilisteks jõududeks.
Elektrilised jõud võivad teatavasti olla kas tõmbe- või tõukejõud. Looduses on olemas kahte liiki elektrilaenguid. Kokkuleppeliselt nimetatakse neid positiivseteks ja negatiivseteks. Kaks samanimelise laenguga keha tõukuvad, erinimelise laenguga kehad aga tõmbuvad.
Elektriline jõud sõltub laengute suurusest ja laetud kehade vahelisest kaugusest: ta on seda suurem, mida suuremad on laengud ja mida väiksem on nendevaheline kaugus.
Elektrilaengutel on huvitav omadus. Kui laengud liiguvad, siis tekivad nende vahel peale elektriliste jõudude veel magnetilised jõud.
Elektriline ja magnetiline jõud on omavahel nii tihedalt seotud, et neid ei saa teineteisest eraldada: nad mõjuvad üheaegselt. Et meil tuleb enamasti kohtuda liikuvate laengutega, siis ei saa nendevahelisi jõude nimetada ei elektrilisteks ega magnetilisteks. Neid nimetatakse elektromagnetilisteks jõududeks.
Kust siis võetakse see elektrilaeng, mis kehal võib olla ja võib ka mitte olla?
Iga keha koosneb molekulidest ja aatomitest. Ehkki aatom on väga väike (läbimõõt mõni sajamiljondik sentimeetrit), koosneb ta ise veel väiksematest osakestest — aatomituumast ja elektronidest. Tuumadel ja elektronidel ongi elektrilaeng — tuumadel positiivne, elektronidel negatiivne.
Normaaltingimustel on aatomis nii palju elektrone, et kogu nende negatiivne laeng võrdub täpselt tuuma positiivse laenguga. Seega on aatom tervikuna elektriliselt neutraalne. Sellistest neutraalsetest aatomitest koosnevad kehad on samuti elektriliselt neutraalsed. Neutraatlsete kehade vahel ei mõju elektrilisi jõude.
Kuid seevastu paiknevad naaberaatomid ühes ja samas tahkes kehas või vedelikus üksteisele nii lähedal, et nende koostisse kuuluvate osakeste vahelised jõud on väga tugevad.
Aatomitevahelised jõud sõltuvad nendevahelistest kaugustest. See sõltuvus on keerukas ega ole tänapäeval veel päris selge. Kuid täiesti usaldatavalt on kindlaks tehtud, et aatomitevaheliste kauguste muutudes võib muutuda nende jõudude suund. Kui kahe aatomi vaheline kaugus on väga väike, siis aatomid tõukuvad. Kui aga seda kaugust suurendada, siis hakkavad aatomid tõmbuma. Teatud aatomitevaheliste! kaugustel saavad vastasmõjujõud ühesugusteks. On ilmne, et just sellistel kaugustel üksteisest aatomid tahketes kehades ja vedelikes paiknevadki. Olgu märgitud, et see kaugus on väga väike. See on aatomite endi mõõtmetega samas suurusjärgus.
Kui keha venitada, siis aatomitevahelised kaugused suurenevad veidi ja aatomite vahel hakkavad mõjuma tõmbejõud. Need jõud annavad aatomitele kiirendused ja viivad nad uuesti algasendisse tagasi.
Kui aga keha kokku suruda ja lähendada sellega aatomeid üksteisele, siis tekivad nende vahel tõukejõud. Tõukejõudude mõjul lähevad aatomid uuesti algasendisse.
Keha venitamisel või kokkusurumisel tekivad elektrilise olemusega jõud, mis taastavad keha endised mõõtmed.
Sellised jõud ilmnevad ka siis, kui keha painutada (joon. 96) või väänata (joon. 97), sest ka neil juhtudel muutuvad aatomite vastastikused asendid.
|
|
|---|---|
| Joon. 96. | Joon. 97. |
Tõmmet, survet, painet ja väänet nimetatakse keha deformatsiooniks. Igasuguse, mitte väga suure deformatsiooni tulemusena tekib jõud, mis viib keha algolekusse tagasi.
Nagu nägime, tekib keha deformeerimisel elektrilise olemusega jõud, mis viib keha algolekusse tagasi.
Paragrahvides 27 ja 30 tutvusime vedru deformeerimisel tekkivate jõududega. Neid jõude nimetatakse elastsusjõududeks. Nüüd võime öelda, et elastsusjõud tekib mitte ainult vedru, vaid ükskõik millise keha deformeerimisel. Iga keha võib etendada vedru osa.
Et elastsusjõud viib keha algolekusse tagasi, on tema suund vastupidine deformeeritava keha osakeste nihke suunale. Kui näiteks ühest otsast kinnitatud varrast (joon. 98) venitada nii, et osakesed nihkuvad kinnituskoha suhtes paremale (joon. 99), siis tekib vasakule suunatud elastsusjõud. Kui aga varrast kokku suruda (joon. 100), siis osakesed nihkuvad vasakule, elastsusjõud aga on suunatud paremale.
Elastsusjõud on kehade deformeerimisel tekkiv jõud; tema suund on vastupidine deformeeritava keha osakeste nihke suunale.
Edaspidi vaatleme ainult tõmbe- ja survedeformatsioonil tekkivaid elastsusjõude.
Kui korraldaksime paragrahvis 30 kirjeldatud katse mitte vedru, vaid näiteks mingi vardaga, siis veenduksime, et väikeste deformatsioonide korral (varda pikkusega võrreldes) on varda elastsusjõud, samuti nagu vedru elastsusjõudki, võrdeline tema pikenemisega. Ilmselt on Hooke'i seadus, mida väljendab valem , väikeste deformatsioonide korral õige iga elastse keha jaoks. Deformatsiooniga on määratud keha osade vastastikused asukohad, s. o. nende koordinaadid. Võime öelda, et Hooke'i seadus näitab, kuidas elastsusjõud sõltub deformeeritud keha osade koordinaatidest.
Kuidas deformatsioon tekib?
Võtame kaks vankrikest, mille ette on kinnitatud pehmest kummist pallid (joon. 101).
Paneme vankrikesed teineteise poole liikuma, nii et nad kokku põrkavad. Kokkupuutumisel muudavad pallid oma kuju — nad deformeeruyad. Samal ajal hakkavad mõlema vankrikese kiirused järk-järgult vähenema. Lõpuks vankrikesed peatuvad hetkeks ja hakkavad siis liikuma vastupidistes suundades, omandades uuesti kiirenduse. Kiirenduse tekkimise põhjuseks on elastsusjõud, mis tekib pallide deformatsiooni tõttu. Deformatsioon aga tekkis sellepärast, et pallid liikusid pärast kokkupuudet veel teatud aja endises suunas, kuni deformatsiooni tulemusena tekkinud elastsusjõud nad peatas. Pärast seda deformeeritud pallide kuju taastus ja pallid panid vankrikesed liikuma vastupidistes suundades. Kui pallide kuju oli taastunud, kadus ka elastsusjõud. Seega võib öelda, et palli deformatsiooni põhjuseks oli tema ühe osa liikumine teise suhtes, deformatsiooni tulemuseks aga elastsusjõu tekkimine.
Kui asendame kummipallid teraskuulidega ja kordame katset, saame samasuguse tulemuse. Vankrikesed põrkavad kokku, peatuvad hetkeks ja jätkavad liikumist vastupidises suunas. Kuid palja silmaga me kuulikese kuju muutumist ei marka. See et tähenda veel, et deformatsioon puudub. Tegelikult käituvad teraskuulidega vankrikesed täpselt samuti nagu kummipallidega vankrikesed. Teraskuulide deformatsioon on aga nii väike, et ilma eriliste riistadeta on seda võimatu vaadelda (see tähendab, et teraskuulidel on tunduvalt suurem jäikus kui kummipallidel).
Sageli jääb märkamatuks mitte ainult deformatsioon, vaid ka liikumine, mille tulemusena deformatsioon tekib. Kui vaatame näiteks raamatut laual, siis me muidugi ei näe, et raamat ja laud on veidi deformeeritud. Kuid just laua märkamatu deformatsioon kutsub esile elastsusjõu, mis on suunatud vertikaalselt üles ja mis tasakaalustab raamatule mõjuva Maa külgetõmbejõu Seetõttu seisabki raamat paigal. Kuidas see jõud tekib? Kui asetame raamatu lauale, siis hakkab see Maa külgetõmbejõu tõttu vertikaalselt alla liikuma. Seejuures nihutab ta osakesi, millest koosneb raamatuga kokkupuutuv laua osa. Laud deformeerub. Tekib vertikaalselt üles suunatud elastsusjõud, mis võrdub Maa külgetõmbejõuga.
Kui asetada raamat pehmele kummile, siis võib juba palja silmaga jälgida raamatu nihkumist ja kummi deformatsiooni (joon. 102).
Kõik see kehtib ka rippuva nööri kohta. Kui nööri AK vaba otsa külge kinnitada keha (joon. 103), siis hakkab see algul Maa külgetõmbejõu mõjul vertikaalselt langema. Koos kehaga hakkab allapoole liikuma ka nööri ots K. Seetõttu nöör pikeneb, s.t. deformeerub. Deformatsiooni tõttu tekib elastsusjõud (joon. 104), mis on suunatud üles. Seega mõjub kehale kaks vastassuunalist jõudu. Langemise algul on nööri pikenemine väike. Seetõttu on väike ka elastsusjõud. Mida enam keha langeb ja nöör pikeneb, seda suuremaks muutub elastsusjõud. Nööri otsa riputatud keha jääb seisma, kui elastsusjõu ja Maa külgetõmbejõu absoluutväärtused on võrdsed. Kui nöör AK on valmistatud pehmest kummist, siis on selle jäikus väike ja pikenemine nii suur, et see on märgatav ka palja silmaga. Suure jäikusega terastraadi pikenemist võib aga kindlaks teha ainult eriliste mõõteriistadega.
|
|
|---|---|
| Joon. 103. | Joon. 104. |
Paljudel juhtudel on elastsusjõude põhjustavad deformatsioonid hästi nähtavad. Hästi märgatav on näiteks spiraalvedru või kumminööri pikenemine. Suure filmimissageduse korral on ekraanil isegi nähtav jalgpalli deformeerumine löögi ajal (vt. värviline kleebis II). Oma sfäärilise kuju kaotab löögi ajal ka tennisepall.
Kehale mõjuvat toetuspinna või riputusvahendi elastsusjõudu nimetatakse sageli toereaktsiooniks (ehk riputusvahendi pingeks.
Siin esitatud näidetest ilmneb, et elastsusjõud tekib vastastikku mõjuvate kehade kokkupuute korral. Seejuures ‘deformeeruvad mõlemad kehad.
Elastsusjõu suund on alati risti kokkupuutuvate kehade pindadega. Kui üksteist mõjutavad sellised kehad, nagu vardad, nöörid ja spiraalvedrud, siis on elastsusjõud suunatud piki nende telge.
Inimesed tundsid juba ammu jõudu, mille mõjul kõik kehad langevad Maale. Kuni 17. sajandini arvati, et ainult Maal on eriline omadus tõmmata külge tema pinna lähedal asuvaid kõiki kehi. 1667. a. tuli Newton järeldusele, et tõmbejõud mõjuvad kõikide kehade vahel. Ta nimetas neid jõude gravitatsioonijõududeks.
Newton avastas kehade liikumisseadused. Nende seaduste põhjal on kiirendusega liikumine võimalik ainult jõu mõjul. Et langevad kehad liiguvad kiirendusega, siis peab neile mõjuma Maa poole, s. o. vertikaalselt alla suunatud jõud.
Ei ole põhjust arvata, et Maal on mingid erilised, ainult temale kuuluvad omadused. Kuid miks me siis ei tähelda meid ümbritsevate kehade vastastikust tõmbumist? Võib-olla on see seletatav asjaoluga, et kehadevahelised tõmbejõud on liiga väikesed?
|
|
|---|---|
| Joon. 105. | Joon. 106. |
Newtonil õnnestuski näidata, et kehadevaheline tõmbejõud sõltub mõlema keha massist ja, nagu selgus, on märgatav ainult siis, kui teineteist mõjutavad kehad (või vähemalt üks neist) on küllalt suure massiga.
Vaba langemise kiirendusel on huvitav omadus: ta on antud kohas kõikidel kehadel ühesugune, ükskõik millise massiga need kehad ka ei oleks. Kuidas seletada seda imelikuna näivat omadust? Faktile, et kiirendus ei sõltu keha massist, võib anda ainult ühe põhjenduse: kehale mõjuv Maa külgetõmbejõud peab olema võrdeline keha massiga .
Kui keha mass suureneb näiteks kaks korda, siis suureneb ka jõud kaks korda ja kiirendus, mis võrdub suhtega jääb muutumatuks. Newton tuligi sellele ainsale õigele järeldusele: kehale mõjuv gravitatsioonijõud on võrdeline selle keha massiga. Kuid kehad tõmbuvad vastastikku. Newtoni kolmanda seaduse põhjal mõjuvad mõlemale kehale ühesuguse absoluutväärtusega jõud. Seega peab kehadevaheline tõmbejõud olema võrdeline mõlema keha massiga. Need kehad saavad kiirendused, mis ei sõltu nende massidest.
Et jõud on võrdeline kummagi teineteist mõjutava keha massiga, on ta võrdeline ka nende masside korrutisega.
Millest siis veel sõltub kahe keha vaheline tõmbejõud? Newton oletas, et see peab sõltuma kehadevahelisest kaugusest. Maapinna lähedal on vaba langemise kiirendus teatavasti ja kõikidel kehadel, mis langevad näiteks , 10m ja kõrguselt, on see ühesugune. Kuid selle põhjal ei saa me veel järeldada, et kiirendus ei sõltu keha ja Maa vahelisest kaugusest. Newton tuli järeldusele, et keha kaugust ei tule lugeda mitte Maa pinnalt, vaid selle keskpunktist. Maa raadius on . Seetõttu on mõistetav, et kauguse muutumine mõnekümne või mõnesaja meetri võrra ei muuda märgatavalt vaba langemise kiirendust.
Et kindlaks teha, kuidas tõmbejõud sõltub kehadevahelisest kaugusest, on vaja teada, milliste kiirendustega liiguvad kehad Maast suurtel kaugustel.
On ilmne, et Maa pinnast tuhandete kilomeetrite kõrgusel asuvate kehade vaba langemise kiirenduse mõõtmine on raske. Lihtsam on mõõta Maa külge- tõmbejõu mõjul Maa ümber tiirleva keha kesktõmbekiirendust. Meenutagem, et elastsusjõu õppimisel kasutasime sama võtet: mõõtsime elastsusjõu mõjul ringjooneliselt liikuva silindri kesktõmbekiirenduse.
Gravitatsioonijõu uurimisel tuli loodus ise füüsikutele appi. Ta võimaldas määrata ümber Maa tiirleva keha kesktõmbekiirenduse. Selleks kehaks on Maa looduslik kaaslane Kuu. Tõepoolest, kui Newtoni oletus on õige, siis Kuu kesktõmbekiirenduse tekkimise põhjuseks peab olema Maa külgetõmbejõud. Kui Kuu ja Maa vaheline gravitatsioonijõud ei sõltuks nendevahelisest kaugusest, siis võrduks Kuu kesktõmbekiirendus kehade vaba langemise kiirendusega Maa pinna lähedal. Kuid nagu teame (vt. harjutus 15, ülesanne 9), võrdub kiirendus, millega Kuu liigub oma orbiidil, . See on ligikaudu korda väiksem kehade vaba langemise kiirendusest Maa pinna lähedal. Kuid samuti on teada, et Kuu ja Maa keskpunktide vaheline kaugus on . See on korda suurem Maa raadiusest ehk Maa pinna kaugusest Maa keskpunktist. Kui suurendada kehadevahelist kaugust korda, siis nende kiirendused vähenevad korda. Siit tuleme järeldusele, et gravitatsioonijõu poolt tekitatud kiirendus ja seega ka see jõud ise on pöördvõrdeline kehadevahelise kauguse ruuduga. Sellele järeldusele tuligi Newton.
Seega võime kirjutada, et kaks keha massidega ja tõmbuvad teineteise poole jõuga , mille absoluutväärtus väljendub valemiga
kus on nende kehade vaheline kaugus ja võrdetegur, mis on kõikide kehade jaoks ühesugune. Seda võrdetegurit nimetatakse gravitatsioonikonstandiks.
Ülaltoodud valem väljendab Newtoni poolt avastatud ülemaailmset gravitatsiooniseadust:
kaks keha tõmbuvad teineteise poole jõuga, mis on võrdeline nende massidega ja pöördvõrdeline nendevahelise kauguse ruuduga.
Gravitatsioonijõu mõjul liiguvad planeedid ümber Päikese ja tehiskaaslased ümber Maa.
Mida tuleb mõista kehadevahelise kauguse all? Osutub, et gravitatsiooniseadust väljendav valem (1) on õige ainult siis, kui kehadevaheline kaugus on keha mõõtmetega võrreldes nii suur, et kehi võib lugeda punktmassideks. See jõud mõjub punktmasse ühendava sirge sihis. Maad, Kuud, planeete ja Päikest võib nende vahel mõjuva gravitatsioonijõu arvutamisel punktmassideks lugeda.
Kerakujuliste kehade kohta võib valemit (1) rakendada isegi sel juhul, kui kehadevahelised kaugused on võrreldavad kehade mõõtmetega: kehadevahelise kauguse r all tuleb sel juhul mõista nende keskpunktide vahelist kaugust. Valemit (1) võib kasutada ka suure raadiusega kera ja mis tahes kujuga, selle kera pinna lähedal asuva väikeste mõõtmetega keha vahelise gravitatsioonijõu arvutamiseks. Sel juhul on keha mõõtmed kera raadiusega võrreldes väikesed ja me võime keha punktmassiks lugeda. Täpselt nii me toimimegi, vaadeldes mitmesuguste kehade tõmbumist Maa poole. Sel juhul tähendab valemis (1) Maa raadiust.
Gravitatsioonijõud on veel üks näide kehade omavahelisest asukohast (koordinaatidest) sõltuvatest jõududest — see jõud sõltub ju kehadevahelisest kaugusest .
Ülemaailmse gravitatsiooniseaduse valemis esineb võrdetegur , mida nimetatakse gravitatsioonikonstandiks. Mis suurus see on?
Gravitatsioonikonstandil on lihtne ja selge sisu. Kui mõlemate kehade massid ja võrduvad massiühikuga ) ja kehadevaheline kaugus võrdub pikkusühikuga (), siis, nagu valemist (1) nähtub, kehtib seos*:
Gravitatsioonikonstant võrdub arvuliselt kahe 1-kilogrammise massiga keha (punktmassi) vahel mõjuva gravitatsiooni jõuga, kui kehade vaheline kaugus on 1 meeter.
Millistes ühikutes väljendatakse gravitatsioonikonstanti? Gravitatsiooniseadusest järeldub, et
Kui jõudu mõõta njuutonites (N), kaugust meetrites (m) ja massi kilogrammides (kg), siis võrduse paremal pool oleva avaldise nimetus on . Kuid igas õigesti kirjutatud valemis peavad võrduse vasakul ja paremal pool olevate suuruste ühikud olema ühesugused (5 meetrit ei saa näiteks võrduda 5 kilogrammiga). Siit nähtub, et garvitatsioonikonstandi nimetus on
Gravitatsioonikonstandi väärtust võib määrata ainult katseliselt. Selles katses asetatakse kaks keha massidega ja teineteisest teatud kindlale kaugusele ja mõõdetakse nende vahel mõjuv gravitatsioonijõud .
Selliseid katseid on tehtud korduvalt. Üks neist on järgmine. Tundlike kaalude ühe kausi külge riputatakse pika niidi abil elavhõbedaga täidetud klaaskera (joon. 107). Teisele kaalukausile asetatakse nii palju vihte, et kaalud jäävad tasakaalu. Pärast kaalude täpset tasakaalustamist paigutatakse elavhõbe- dakera alla, sellele võimalikult lähedale, suure massiga () pliikera. Kahe kera vahelise külgetõmbe tõttu lähevad kaalud tasakaalust välja. Kaalud tasakaalustatakse uuesti: selleks asetatakse parempoolsele kaalukausile lisaviht. Sellele lisavihile mõjuv Maa külgetõmbejõud võrdub elavhõbeda- ja pliikera vahel mõjuva külgetõmbejõuga. Seega
kus on pliikera mass, elavhõbedakera mass ja kerade keskpunktide vaheline kaugus. Siit võime kergesti arvutada väärtuse:
Selle ja paljude teiste katsete põhjal saadi gravitatsioonikonstandi väärtuseks
See on väga väike suurus. Seetõttu, et gravitatsioonikonstant on väga väike, ei täheldagi me ümbritsevate kehade vahelist tõmbumist. Isegi kaks ühetonnise massiga kera tõmbuvad 1 meetri kauguselt teineteise poole jõuga, mis võrdub kõigest sajatuhandiku njuutoniga.
Gravitatsioonijõu üheks avaldusvormiks on raskusjõud ehk Maa külgetõmbejõud. Olgu Maa mass ja tema raadius , vaadeldava keha mass aga m. Sel juhul avaldub Maa pinna lähedal asuvale kehale mõjuv gravitatsioonijõud järgmiselt:
See ongi raskusjõud. Raskusjõud on suunatud Maa keskpunkti poole. Kui kehale mõjub ainult raskusjõud (või kui kõik ülejäänud jõud tasakaalustavad üksteist), siis keha langeb vabalt. Vaba langemise kiirenduse võime leide Newtoni teisest seadusest:
Siit nähtub, et vaba langemise kiirendus ei sõltu keha massist ja on kõikide kehade jaoks ühesugune. Nüüd võime kirjutada, et raskusjõud
Selle avaldise raskusjõu jaoks saime juba varem (vt. § 28). '
Raskusjõud võrdub keha massi ja vaba langemise kiirenduse korrutisega. Rangelt võttes kehtib valem (2), samuti nagu Newtoni teine seaduski, ainult sel juhul, kui vaba langemist vaadeldakse inertsiaalse taustsüsteemi suhtes. Maa pinnal on selliseks taustsüsteemiks näiteks poolustega seotud süsteem, mis koos Maaga ei pöörle. Kõik ülejäänud Maa pinna punktid liiguvad mööda ringjooni kesktõmbekiirendustega ja nendega seotud taustsüsteemid ei ole inertsiaalsed. Nendes taustsüsteemides Newtoni teine seadus ei kehti.
Kui mõõta vaba langemise kiirendust Maa pinnal erinevatel laiuskraadidel paiknevate kehade suhtes, saame erineva tulemuse.
Vaba langemise kiirendus sõltub geograafilisest laiusest veel seetõttu, et Maa ei ole kerakujuline, vaid on poolustelt veidi kokku surutud.
Katsed näitavad, et vaba langemise kiirendus, mõõdetuna Maa pinna suhtes, on poolustel ligikaudu , ekvaatoril ja laiusel .
Toodud andmetest nähtub, et vaba langemise kiirenduse väärtused Maa eri kohtades erinevad üksteisest vähe ning võrduvad ligikaudu väärtusega, mille me saame valemist (2) :
Seetõttu jäetakse vähemtäpsetes arvutustes Maa pöörlemisest tingitud taustsüsteemi mitteinertsiaalsus arvestamata ning eeldatakse, et Maa on kerakujuline. Vaba langemise kiirendus loetakse kõikjal Maa pinnal ühesuguseks ja see arvutatakse valemist (2).
Maa mõnedes piirkondades erineb vaba langemise kiirenduse väärtus ülaltooduist veel ühel põhjusel. Vaba langemise kiirenduse väärtuse hälbed esinevad neis kohtades, kus maapõues leidub kivilademeid, mille tihedus on Maa keskmisest tihedusest suurem või väiksem. Seal, kus asuvad suurema tihedusega lademetes on väärtus suurem. See võimaldab geoloogidel määrata väärtuse järgi maavarade leiukohti.
Raskusjõud ja vaba langemise kiirendus muutuvad veel kauguse kasvades Maast. Kui keha asub Maa pinnast kõrgusel , siis vaba langemise kiirendus avaldub järgmiselt:
300km kõrgusel on vaba langemise kiirendus võrra väiksem kui maapinnal. Toodud valmist nähtub, et mitte ainult kümnete ja sadade meetrite, vaid ka paljude kilomeetrite kõrguseni võib raskusjõudu lugeda keha asukohast sõltumatuks konstandiks. Ainult seetõttu võimegi vaadelda kehade vaba langemist Maa pinna lähedal ühtlaselt kiireneva liikumisena.
Raskusjõu mõõtmiseks ehitatud dünamomeetreid nimetatakse vedrukaaludeks, sest nendega võib mõõta ka keha kaalu. Mis on kaal?
Vaatleme veel kord dünamomeetri vedru deformeerumist selle otsa riputatud koormuse mõjul, nagu tegime seda § 30. Kuid nüüd ei pööra me tähelepanu ainult vedruga, vaid ka vedru otsa riputatud koormusega toimuvatele nähtustele.
Joonisel 108, a on kujutatud dünamomeetri vedru, enne kui selle külge riputati koormus. Vedru on deformeerimata olekus (vedru massi jätame arvestamata). Riputame vedru külge koormuse. Koormus hakkab langema ja tõmbab endaga kaasa vedru alumise otsa. Seetõttu vedru pikeneb, nii nagu see on näidatud joonisel 108, b. Tekkinud elastsusjõud on samuti rakendatud kehale, kuid on suunatud üles. Vedru teatud kindla pikenemise korral võrdub , elastsusjõu absoluutväärtus raskusjõu absoluutväärtusega. Nende kahe koormusele mõjuva jõu resultant võrdub nulliga ja seetõttu jääb koormus paigale.
Kui dünamomeetri vedru mõjub koormusele mingi jõuga, siis vastavalt Newtoni kolmandale seadusele mõjub koormus vedrule absoluutväärtuselt võrdse, kuid vastassuunalise, s. o. allapoole suunatud jõuga. See jõud on samuti elastsusjõud. Ta tekib seetõttu, et koormus (mitte ainult vedru) deformeerub. See deformatsioon (pikenemine) on tugevasti suurendatud kujul näidatud joonisel 108, b.
Seda vedrule (mitte kehale!) rakendatud jõudu nimetataksegi keha kaaluks. Keha kaalu tähistatakse tavaliselt tähega .
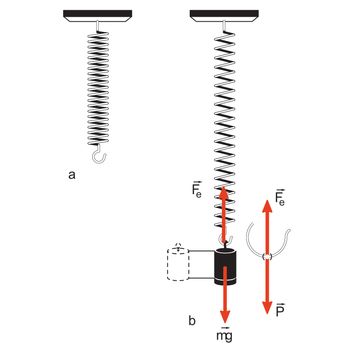
|
|
|---|---|
| Joon. 108. | Joon. 109. |
Kui keha ei ripu, vaid toetub horisontaalsele alusele (joon. 109), siis ta mõjub alusele jõuga, mida samuti nimetatakse keha kaaluks.
Jõudu, millega keha Maa külgetõmbe tõttu mõjutab alust või riputusvahen- dit (vedru, nööri), nimetatakse keha kaaluks.
Keha kaal ei ole rakendatud kehale, vaid alusele või riputusvahendile. Ei ole muidugi vajalik, et keha toetuks tingimata spiraalvedrule või oleks selle külge riputatud. Keha võib riputada ka niidi või traadi külge või asetada lauale. Niidile, traadile või lauale mõjub keha kaal. Vaadeldud näidetes on keha kaal ilmselt võrdne raskusjõuga. Kuid see on õige ainult sel juhul, kui alus või riputusvahend on Maa suhtes paigal (või liigub ühtlaselt sirgjooneliselt).
Keha kaalu ei tohi samastada raskusjõuga: need jõud on rakendatud erinevatele kehadele.
Neljandas peatükis saime teada, kuidas määrata keha massi, mõõtes keha ja sellega vastastikuses mõjutuses oleva, massietaloniks võetud keha kiirenduste suhte. Selline mõõtmisviis on muidugi ebamugav ja seda praktikas ei kasutata. Vaatleme nüüd teist, mugavamat massi mõõtmise viisi — kaalumist. Massi määramine kaalumise teel põhineb tõsiasjal, et kehale mõjuv raskusjõud on võrdeline selle keha massiga:
Raskusjõudu võib aga määrata kaaludega, sest kui kaalud koos kaalutava kehaga on Maa suhtes paigal, siis võrdub selle jõu absoluutväärtus keha kaaluga. Mõõtes vedrukaaludega keha kaalu ja teades vaba langemise kiirendust kohas, kus keha kaalutakse, võib massi arvutada valemist:
Veelgi lihtsam on massi määrata kangkaalude abil. Kangkaalude abil võrreldakse keha ja vihtide kaalu. Kaalude tasakaalu korral võrdub keha kaal vihtide kaaluga. Kui on võrdsed kehade kaalud, siis on võrdsed ka nende massid. Kaaluvihtidele on märgitud vihtide massid. Seega tuleb keha massi määramiseks liita vihtidele märgitud arvud.
Kangkaalud on väga tundlikud mõõteriistad. Kõige väiksem mass, mida nende abil võib määrata, on mõni miljondik grammi.
Maa massi ei saa muidugi määrata kaalumise teel. Kuid seda võib leida vaba langemise kiirenduse valemi põhjal:
Avaldades siit Maa massi, saame:
ja arvväärtused on määratud katseliselt:
Maa keskmine raadius on samuti teada:
Pannes , ja arvväärtused Maa massi arvutamise valemisse, saame:
Vaatlesime eespool kehadevahelise elektrilise mõju ühte avaldusvormi— elastsusjõudu. Kehade elektrilise vastasmõju teiseks avaldusvormiks on hoordejõud, millest meil oli juba korduvalt juttu. Hõõrdejõudu ei saa kuidagi vaatlemata jätta, sest maapealsetes tingimustes mõjub ta igale liikuvale kehale. Selle jõu mõju tõttu jääbki iga liikuv keha lõpuks seisma, kui seda liikumist ei säilita mingi teine jõud, näiteks elastsusjõud või raskusjõud.
Hõõrdejõud tekib kehade vahetul kokkupuutel ja on alati suunatud piki kehade kokkupuutepinda, erinevalt elastsusjõust, mis mõjub selle pinnaga risti.
Selgitame katse abil hõõrdejõu tekkimist. Lauale on asetatud mingi kena (joon. 110). Selle külge on kinnitatud dünamomeetri üks ots. Dünamomeetri teise otsa külge on seotud niit, mis on üle ploki ja mille otsas ripub koormus. Keha on paigal.
Kehale mõjub jõud , mis on keha ja laua kokkupuutepinnaga paralleelne ning võrdub absoluutväärtuselt koormuse kaaluga. Seda jõudu näitabki dünamomeeter. Peale selle mõjuvad kehale raskusjõud ja laua deformatsioonist tingitud jõud — toereaktsioon, mis tasakaalustab raskusjõu. Need kaks jõudu on keha ja laua kokkupuutepinnaga risti. Kui koormus on väike, siis püsib keha paigal. Seega mõjub kehale peale jõu veel üks jõud , mis on sellega võrdse absoluutväärtusega, kuid vastassuunaline:
Seda jõudu nimetatakse seisuhõõrdejõuks.
Riputame niidi otsa suurema vihi. Dünamomeeter näitab, et jõud suurenes Keha jääb endiselt paigale. Ilmselt suurenes koos jõuga ka seisuhõõrdejõud, sest need kaks jõudu on endiselt võrdsed ja vastassuunalised See ongi seisuhõõrdejõu põhiline omadus.
Seisuhöördejõud on alati võrdne ja vastassuunaline kehale paralleelselt kokkupuutepinnaga rakendatud jõuga.
Teatud kindla massiga ja seega ka kaaluga vihi puhul hakkab keha lõpuks libisema. Seega on olemas mingi maksimaalne seisuhõõrdejõud. Kui kokkupuutepinnaga paralleelselt mõjuv jõud saab sellest kas või veidikenegi suuremaks, omandab keha kiirenduse.
Seisuhõõrdejõud ongi jõud, mis takistab meid paigalt lükkamast kappi lauda, kasti või mõnda muud rasket eset.
Kuid miks on siin oluline, et ese oleks raske? Me ei tõsta seda ju üles ega ületa seejuures raskusjõudu.
Sellele küsimusele annab vastuse katse.
Et keha tugevamini vastu lauda suruda, asetame sellele lisakoormuse (joon. 111). (Keha võib muidugi vastu lauda suruda ka käega, vedru abil jne ) Sellega me suurendame jõudu, millega laud mõjutab kokkupuutepinna ristsihis keha. Seda jõudu nimetatakse rõhumisjõuks. Mõõtes uuesti seisuhõõrdejõu, s. o. jõu, mida tuleb rakendada kehale, et see hakkaks libisema, näeme, et see on suurenenud sama arv korda nagu rõhumisjõudki.
Maksimaalne seisuhõõrdejõud on võrdeline rõhumisjõuga.
Kui tähistada rõhumisjõud tähega ja maksimaalne seisuhõõrdejõud tähega , siis võime kirjutada:
(kreeka täht «müü») on võrdetegur. Seda nimetatakse hõõrdeteguriks.
Rääkisime, et hõõrdejõud takistab keha liikumist. Kuid seisuhõõrdejõud võib olla ka liikumise muutumise põhjuseks. Näiteks käimisel annab just tallale rakendatud hõõrdejõud meile kiirenduse (joon. 112). Tald ju ei libise maapinnalt tagasi. Kingataldade ja Maa vaheline hõõrdumine ongi siin seisuhõõrdumine. Jõud , mis on jõuga võrdne ja vastassuunaline, annab kiirenduse Maale. Ka autode ja teiste iseliikuvate sõidukite veorattad nagu tõukuksid maapinnal edasi. Veoratastele mõjuv tõukejõud ongi seisuhõõrdejõud.
|
|
|---|---|
| Joon. 112. | Joon. 113. |
Jõud, mis annab rihmaratta pöiale kiirenduse (joon. 113), on jällegi seisuhõõrdejõud (jõud, millega veorihm mõjutab rihmaratast).
Eelmises paragrahvis nägime, et kui kehale kokkupuutepinnaga paralleelselt mõjuv jõud saab maksimaalsest seisuhõõrdejõust kas või veidikenegi suuremaks, omandab keha kiirenduse ja hakkab libisema mööda teise keha pinda. Kuid ka libisemisel mõjub kehale hõõrdejõud, nn. liugehõõrdejõud. Mõõtmised näitavad, et liugehõõrdejõu absoluutväärtus võrdub ligikaudu maksimaalse seisuhõõrdejõu absoluutväärtusega. Liugehõõrdejõud (edaspidi nimetame seda lihtsalt hõõrdejõuks) on alati vastassuunaline keha kiirusega selle keha suhtes, mille pinnal ta libiseb. See on hõõrdejõu tähtsamaid omadusi.
Hõõrdejõud on alati vastassuunaline keha suhtelisele kiirusele.
Kiirendus, mille hõõrdejõud annab kehale, on samuti vastassuunaline keha suhtelisele kiirusele. Siit järeldub, et liugehõõrdejõud vähendab alati keha kiirust temaga kokkupuutuva keha suhtes.
Liugehõõrdejõud, samuti nagu maksimaalne paigaloleku hõõrdejõudki, on võrdeline kehale mõjuva rõhumisjõuga:
Ka võrdetegur on siin sama, nagu maksimaalse seisuhõõrdejõu vale- miski. , _
Hõõrdejõu valemist nähtub, et hõõrdetegur võrdub hõõrdejõu ja rõhumisjõu suhtega:
Hõõrdetegur on tavaliselt ühest väiksem, sest hõõrdejõud on enamasti rõhumisjõust väiksem. Kui näiteks 20N kaaluga klotsi hõõrdetegur laua pinna suhtes on (joon. 114), siis tähendab see, et klotsi võib paigalt nihutada jõuga .
Hõõrdetegur ei iseloomusta mitte keha, millele on hõõrdejõud rakendatud, vaid kahte teineteise suhtes libisevat keha. Hõõrdetegur sõltub kokkupuutuvate kehade materjalist, pindade töötlusest, nende puhtusest jne. Kuid nagu katsed näitavad, ei sõltu hõõrdetegur kokkupuutepindade suurusest ega kehade asendist teineteise suhtes. Näiteks uisu ja jää vaheline hõõrdetegur on kogu liuvälja ulatuses ühesugune, seda muidugi juhul, kui jää on igal pool ühesugune. Seega ei allu hõõrdejõud üldreeglile, mille järgi kehale mõjuv jõud sõltub keha ja sellega vastasmõjus oleva teise keha asendist teineteise suhtes. Hõõrdejõud ei sõltu keha asendist, vaid tema kiirusest. Kuid olgu märgitud, et tahke keha libisemisel teise tahke keha pinnal sõltub hõõrdejõu absoluutväärtus kiirusest siiski vähe. Hõõrdejõu sõltuvus kiirusest seisneb selles, et kiiruse suuna muutumisel muutub ka hõõrdejõu suund. Mõnede materjalide hõõrdetegurid on toodud järgmises tabelis.
| Materjalid | Hõõrdetegur |
| Puit puidul | 0,25 |
| Kummi betoonil | 0,75 |
| Teras jääl | 0,04 |
| Teras terasel | 0,20 |
Need on hõõrdetegurite väärtused juhul, kui pinnad ei ole määritud. Määrimisel väheneb hõõrdeteguri väärtus tunduvalt. Näiteks määrde kasutamisel libiseb teras terasel niisama kergelt nagu teras jääl — hõõrdetegur on kõigest 0,04.
Hõõrdejõu olemus ei ole täielikult veel selgitatud.
Lõpuks olgu märgitud, et kahe tahke keha vahelist hõõrdumist nimetatakse kuivhõõrdumiseks.
Me tutvusime tahkete kehade vahel mõjuva kuivhõõrdejõuga. Kuid sageli ei puutu liikuvad tahked kehad kokku teiste tahkete kehadega, vaid vedelike ja gaasidega. Nii liigub näiteks lennuk õhus ja laev vees. Ka sellisel liikumisel tekib kokkupuutepinnaga paralleelne ja keha suhtelisele kiirusele vastassuunaline jõud. Selle poolest on see sarnane kuivhõõrdejõuga. Mõnikord nimetataksegi seda jõudu vedelhõõrdejõuks. Kuid oma olemuselt erineb see tuntunduvalt kuivhõõrdejõust. Seetõttu nimetasimegi seda mitte hõõrde-, vaid takistusjõuks.
Tahke keha liikumisel vedelikus või gaasis seisuhõõrdejõudu ei esine. See tähendab, et ükskõik kui väike jõud annab kehale kiirenduse.
Teame oma kogemustest, et asudes parvel, võime selle kergesti kaldast eemale tõugata. Kuid täiesti võimatu on parve sel teel kuival maal liikuma panna. Seisuhõõrdejõu puudumist vedelikus võib kergesti demonstreerida järgmise katsega. Paneme laia veega täidetud vanni puitklotsi (joon. 115). Selle võib kergesti liikuma panna väga väikese jõuga: piisab, kui klotsile puhuda või tõugata seda paberiribaga. Kui aga sama klots paigutada lauale, siis võib seda liikuma panna ainult maksimaalsest seisuhõõrdejõust suurem jõud.
|
|
|---|---|
| Joon. 115. | Joon. 116. |
Erinevalt kuivhõõrdejõust sõltub vedelike ja gaaside takistusjõud mitte ainult kiiruse suunast, vaid ka selle absoluutväärtusest. Väikestel kiirustel on takistusjõud võrdeline kiirusega, suurtel kiirustel aga kiiruse ruuduga.
Peale selle sõltub takistusjõud suurel määral keha kujust. Joonisel 116 on kujutatud kolm ühesuguse ristlõike pindalaga keha. Kui need kehad liiguvad vedelikus või gaasis ühesuguste kiirustega, siis osutub, et suurim takistusjõud mõjub tasasele kettale (ülemine joonis) ja väikseim tilgakujulisele kehale (alumine joonis).
Sellise keha geomeetrilist kuju, millele mõjub vedelikus voi gaasis liikumisel väike takistusjõud, nimetatakse voolujooneliseks kujuks. Lennukitele, autodele ja teistele õhus või vees suure kiirusega liikuvatele sõidukitele püütakse anda voolujooneline kuju ning nende välispind töödeldakse võimalikult siledaks. Selle tulemusena väheneb takistusjõud.
Kõik looduses tuntud jõud taanduvad vähestele vastasmõjuliikidele. Mehaanikas vaadeldavad jõud on ainult kahe vastasmõjuliigi - elektromagnetilise ja gravitatsioonilise - tulemus.
Elektromagnetilise vastasmõju ilminguks on elastsusjõud ja hõõrdejõud.
Elastsusjõud tekib keha deformeerimisel - keha ühtede osade teiste suhtes liikumise tulemusena - ning on määratud võrrandiga (Hooke'i seadusega):
Gravitatsioonijõud on gravitatsioonilise vastasmõju ilminguks.
Elastsusjõud ja gravitatsioonijõud sõltuvad üksteist mõjutavate kehade vastastikustest asenditest, s. t. koordinaatidest. Maa külgetõmbejõud Maa pinna lähedal võrdub mg. Kui vaadeldavate kehade kaugused Maa pinnast on Maa raadiusega võrreldes väikesed, siis võib seda jõudu konstantseks lugeda.
Hõõrdejõud tekib üksteisega kokkupuutuvate seisvate (seisuhõõrdumine) või liikuvate (liughõõrdumine) kehade vahel. Hõõrdejõud on suunatud piki kehade kokkupuutepinda ning mõjub keha liikumisele vastassuunas. Hõõrdejõud ei sõltu ühe keha koordinaatidest teise keha suhtes, vaid nende suhtelisest kiirusest.
Kui teame Newtoni liikumisseadus! ja oskame mõõta või arvutada jõude, siis võime lahendada mehaanika põhiülesande: määrata jõudude ja algtingimuste järgi kiirenduse, kiirenduse järgi kiiruse ning lõpuks keha koordinaadid mis tahes ajahetkel.
Harva juhtub, et keha liigub ainult üheainsa jõu, näiteks elastsusjõu, hõõrdejõu või raskusjõu mõjul. Enamasti mõjub kehale üheaegselt mitu jõudu. Sel juhul on keha kiirendus määratud kehale rakendatud kõikide jõudude resultandiga.
Kuid võib esineda ka selline juht, et kehale mõjub küll mitu jõudu, kuid ainult üks neist etendab olulist osa. Teised jõud kas kompenseeruvad vastastikku või on nende absoluutväärtus väike.
Vaatlemegi algul just selliseid juhte.
Vaatleme algul juhte, mil keha algkiirus võrdub nulliga või on paralleelne elastsusjõuga.
Teame, et elastsusjõud . Seega muutub jõud fex keha asukoha muutudes. Meenutame, et vedru (või ükskõik millise teise elastse keha) pikenemine määrabki keha asukoha nulliga võrduvale pikenemisele vastava ounkti suhtes. Kuidas liigub keha sellise muutuva jõu mõjul? Seda võime kindlaks teha katse abil. Kinnitame vedru otsa vankri külge, millel paikneb massiivne keha. Vedru teise otsa kinnitame liikumatu toe külge (joon. 117). Tõmbame vankri mõne sentimeetri võrra toest kaugemale ja laseme ta uuesti lahti. Näeme, et vanker hakkab perioodiliselt liikuma, nihkudes algäsendist kord vasakule, kord aga paremale. Sellist liikumist nimetatakse võnkliikumiseks.
Kõige lihtsam on vaadelda vedru otsa riputatud keha võnkliikumist (joon. 118). Kui tõmmata keha mõne sentimeetri võrra alla ja lasta ta seejärel lahti, siis hakkabki ta võnkuma.
Newtoni teise seaduse põhjal võime leida keha asukoha igal ajahetkel. Kuid selle ülesande lahendamine on raske, sest elastsusjõud on muutuv suurus. Võnkliikumist vaadeldakse lähemalt X klassis.
Hoopis teisiti liigub keha siis, kui talle antud algkiirus on elastsusjõuga risti.
Paragrahvis 28 me tutvusime ühe niisuguse juhuga. Nägime, et kiiruse ja elastsusjõu selliste suundade korral liigub keha mööda ringjoont.
Kui elastsusjõud on keha algkiirusega risti, siis annab ta sellele kesktõmbekiirenduse ja tema mõjul liigub keha mööda ringjoont.
Raskusjõuks me nimetasime gravitatsioonijõudu, millega Maa oma pinna lähedal mõjutab kõiki kehi.
Kui elastsusjõud on keha erinevate asendite puhul erinev, võime raskusjõu Maa pinna lähedal, vähemalt kümnete kilomeetrite kõrguseni, konstantseks lugeda. Seetõttu on kiirendus, mille raskusjõud kehale annab, kõikides punktides ühesugune ja on suunatud Maa keskpunkti poole.
Raskusjõud erineb elastsusjõust veel selle poolest, et raskusjõu poolt kehale antud kiirendus ei sõltu keha massist. Kui kehale mõjub ainult raskusjõud, siis ükskõik milline see keha ka ei oleks — suur või väike, kerge või raske —, liigub ta alati ühe ja sama kiirendusega, mille väärtus Maa pinna lähedal on .
Kui algkiirus on null või kui selle suund ühtib raskusjõu suunaga, siis langeb keha vabalt. Selle liikumisega tutvusime juba paragrahvis 16. Soovitame seda paragrahvi veel kord lugeda.
Väga sageli on liikumine selline, et keha algkiirus ei ole raskusjõuga paralleelne, vaid moodustab sellega (või horisondiga) mingi nullist erineva nurga. Sportlane annab kuulitõukel, kettaheitel või odaviskel kehale just sellise algkiiruse. Suurtükist tulistamisel asetatakse suurtükitoru maapinnaga kaldu ja mürsu algkiirus moodustab seetõttu horisondiga mingi nurga.
Oletame, et õhutakistuse võib arvestamata jätta. Kuidas sel juhul keha liigub?
Joonisel 119 on kujutatud stroboskoopiline foto kuulist, mis visati üles horisondiga 85°-se nurga all. Ühendades kuuli järjestikused asendid kõverjoonega, saame kuuli liikumise trajektoori. See joon on meile VII klassi matemaatika kursusest tuttav parabool.
Tõestame, et kui õhutakistus arvestamata jätta, siis horisondiga kaldu visatud keha liigub parabooli mööda.
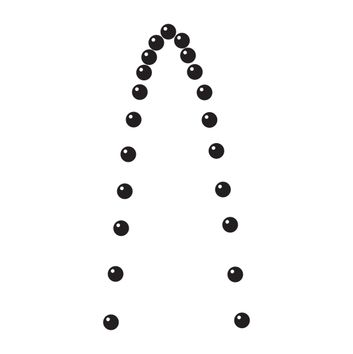
|
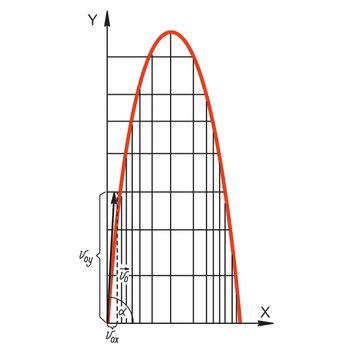
|
|---|---|
| Joon. 119. | Joon. 120. |
Valime koordinaatide alguseks punkti, kust keha üles visati, x-telg olgu horisontaalne ja y-telg vertikaalne (joon. 120). Aja arvestamise alghetkeks võtame viske hetke.
Et kehale mõjub ainult raskusjõud, siis kiirendus on suunatud vertikaalselt alla ja võrdub g. Kiirendusvektori projektsioon x-teljel võrdub nulliga ja tema projektsioon y-teljel on negatiivne: . Kui liikumise algusest on möödunud ajavahemik , asub keha punktis koordinaatidega
kus ja on algkiirusvektori projektsioonid koordinaattelgedel ( ja .
Keha liikumisel tema koordinaadid ja muutuvad.
Keha liikumise trajektoori konstrueerimiseks tuleb valemitesse (1) ja (2) asetada aja t väärtused nende kasvamise järjestuses ning arvutada igale ajahetkele vastavad koordinaadid ja . Nende koordinaatide järgi tuleb leida punktid, mis kujutavadki keha järjestikuseid asendeid. Neid punkte läbiv kõver ongi keha liikumise trajektoor.
Trajektoori iga punkti abstsissi x väärtusele vastab mingi kindel ordinaadi väärtus. Seega keha liikumise trajektoor on ja vahelise sõltuvuse graafik, konstrueerituna vastavas mõõtkavas. Seda funktsiooni on kerge väljendada valemi abil.
Nägime, et . Seega ajahetk , mil abstsiss võrdub , on määratud valemiga:
Leiame keha ordinaadi selsamal ajahetkel. Selleks asetame valemisse (2) leitud väärtuse:
Pannes sellesse võrrandisse ja avaldised, saame:
Tähistame ja kordajad võrduses (3) vastavalt tähtedega ja
Seega
VII klassi matemaatika kursusest teame, et võrdusega (4) väljendava funktsiooni graafikuks on parabool. See on kujutatud joonisel 120.
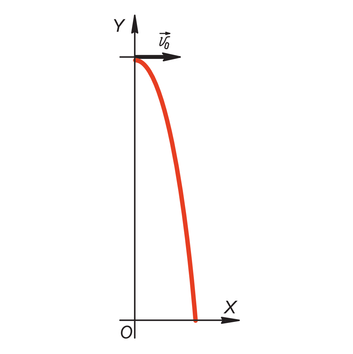
|
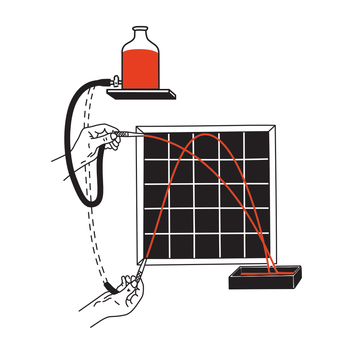
|
|---|---|
| Joon. 121. | Joon. 122. |
Näitasime, et horisondiga kaldu visatud keha liigub parabooli mööda.
Visatavale kehale võib anda ka horisontaalse () algkiiruse . Nii liigub näiteks horisontaalselt lendavast lennukist eraldunud keha. Selle keha liikumise trajektoori võime kergesti leida. Selleks vaatleme joonist 120, kus on kujutatud horisondiga kaldu visatud keha trajektoor. Parabooli kõrgeimas punktis olgu kiiruse suund horisontaalne. Teame, et pärast selle punkti läbimist liigub keha parabooli parempoolset haru mööda. Ilmselt liigub iga algkiirusega horisontaalsuunas visatud keha parabooli haru mööda (joon. 121).
Horisontaalselt või horisondiga kaldu visatud keha liikumise trajektoori võib vaadelda järgmise lihtsa katse abil. Veega täidetud pudel, mille alumises osas on kraaniga väljavoolutoru, asetatakse teatud kõrgusele (joon. 122). Toruga ühendatakse otsikuga varustatud kummivoolik. Otsikust väljuv veejuga näitab vahetult veeosakeste trajektoori. Muutes otsiku kaldenurka, võib veenduda, et kõige kaugemale lendab vesi -se nurga puhul.
Vaatlesime näiteid keha liikumisest raskusjõu mõjul. Nägime, et kõikidel juhtudel annab raskusjõud kehale kiirenduse . See kiirendus ei sõltu üldse sellest, kas keha liigub horisontaalselt või ei. Võime isegi öelda, et kõikidel neil juhtudel langeb keha vabalt.
Kuul, mille laskur tulistab püssist horisontaalsuunas, jõuab maapinnale üheaegselt kuuliga, mis pillati lasu hetkel juhuslikult maha. Ainult mahapillatud kuul langeb laskuri jalgade ette, püssist lastud kuul aga jõuab maapinnale mõnisada meetrit kaugemal.
Värvilisel kleebisel I, b on kujutatud kahe kuuli stroboskoopiline foto. Üks kuul langeb vertikaalselt, teisele on aga antud langemise alghetkel horison- taalsuunaline kiirus. Fotolt nähtub, et ühtedel ja samadel ajahetkedel (valgussähvatuste hetkedel) on mõlemad kuulikesed ühel ja samal kõrgusel ning nad jõuavad muidugi ka üheaegselt maapinnale.
Kahurist tulistati välja mürsk nurga all horisondiga. Mürsu algkiirus . Kui kaua kestis mürsu lend? Milline oli mürsu lennu kaugus ja suurim kõrgus? õhutakistus jätta arvestamata.
Lahendus
Võtame koordinaatide alguseks punkti, kust mürsk välja tulistati, x-telje suuname horisontaalselt tulistatava märgi poole ja y-telje vertikaalselt üles. Mürsu maapinnale langemise hetkel võrdub nulliga. Pannes у selle väärtuse võrrandisse (2), saame:
Selle võrrandi lahendid on järgmised:
Esimene lahend vastab tulistamise hetkele, teine mürsu maapinnale langemise hetkele. Seega mürsu lennu aeg võrdub:
Asetades sellesse valemisse , ja väärtused, saame:
Leidmaks mürsu lennu kaugust asetame mürsu lennu aja avaldise võrrandisse (1). Koordinaadi väärtus ajahetkel võrdub :
Mürsu suurim lennu kõrgus vastab parabooli haripunktile. Selle abstsiss võrdub parabooli ja x-telje lõikepunktide abstsisside poolsummaga:
Kasutades seda tulemust, leiame aja , mille vältel mürsk tõusis maksimaalsele kõrgusele. Selleks asetame võrrandisse (1) parabooli haripunkti koordinaadi väärtuse:
Siit saame
Asetades võrrandissee (2), saame parabooli haripunkti ordinaadi , mis võrdubki .
Kui valemitesse (5), (6) ja (7) asetada (keha on visatud vertikaalselt üles), siis saame vertikaalselt üles visatud keha lennu aja, tõusu aja ja maksimaalse tõusu kõrguse valemid. Need ühtivad vastavalt paragrahvis 16 toodud valemitega (1), (3) ja (2).
Soovitame lahendada sama ülesande, kasutades valemit (3).
Keha visati horisontaalselt kõrguselt algkiirusega . Leida keha lennu kaugus .
Lahendus
Kui keha on visatud horisontaalselt algkiirusega , siis tema algkiiruse projektsioon y-teljel võrdub nulliga () ja projektsioon x-teljel võrdub kiirusvektori mooduliga:
Seega võrrandid (1) ja (2) saavad kuju:
Siin on algordinaat, s.o. kõrgus . Avaldame võrrandist (1,a) ja asetame saadud avaldise võrrandisse (2, a):
Maapinnale langemise hetkel võrdub nulliga. Lennu kaugus võrdub aga koordinaadiga sel hetkel:
Asetades võrrandisse (8) need ja väärtused, saame:
Siit järeldub:
Vaadeldes horisontaalselt või horisondiga kaldu visatud keha liikumist, eeldasime, et kehale mõjub ainult raskusjõud. Tegelikult see ei ole nii. Peale raskusjõu mõjub kehale veel õhutakistus. Selle tagajärjel keha kiirus väheneb.
Seetõttu on keha lennu kaugus alati väiksem, kui see järeldub selles paragrahvis toodud valemitest. Samuti on keha lennu kõrgus alati väiksem § 16 toodud valemi põhjal arvutatust jne.
Õhutakistuse tõttu ei ole horisontaalselt või horisondiga kaldu visatud keha liikumise trajektoor parabool, vaid mingi keerukama kujuga kõver.
Küsimustele vastamisel eeldame, et hõõrdumine puudub.
Paragrahvis 43 me selgitasime, et keha kaal on jõud, millega keha mõjub alusele või riputusvahendile. Kui alus või riputusvahend on Maa suhtes paigal või liigub ühtlaselt ja sirgjooneliselt, siis keha kaal võrdub raskusjõuga . Kui aga alus liigub kiirendusega üles või alla, võib keha kaal raskusjõust tunduvalt erineda.
Keha kaalu mõõdavad teatavasti kaalud, näiteks vedrukaalud. Vaatame, mida näitavad vedrukaalud, kui nad koos selle otsa riputatud kehaga liiguvad kiirendusega üles või alla.
Riputame vedrukaalude otsa mingi keha ja laseme neil koos liikuda kiirendusega . Selleks võtame kaalud kätte ja laseme käe järsult alla (joon. 123). Sellega anname vedrukaaludele alla suunatud kiirenduse. Näeme, et langemise ajal nihkub kaalude osuti ülespoole. Seega on keha kaal langemise ajal väiksem kui paigalolekus. Kui aga tõsta kaalusid järsult vertikaalselt üles, nihkub dünamomeetri osuti allapoole ja näitab, et keha kaal suurenes (joon. 124). Millega seletada keha kaalu vähenemist või suurenemist kaalude kiirendusega liikumisel?
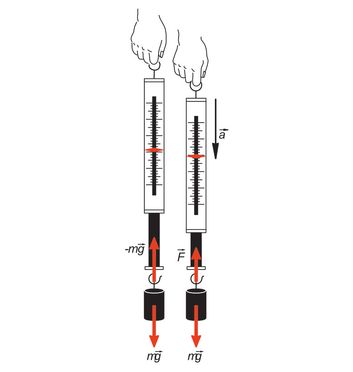
|
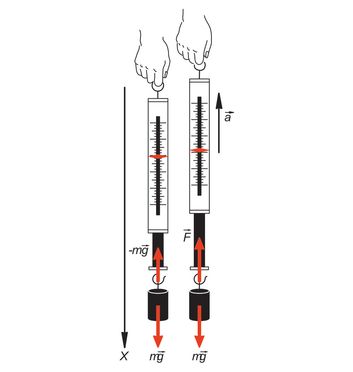
|
|---|---|
| Joon. 123. | Joon. 124. |
Sellele küsimusele annab vastuse Newtoni teine seadus. Vaatame, millised jõud mõjuvad kehale. Sellele mõjub raskusjõud ja elastsusjõud . Esimene neist on suunatud ülalt alla ja teine alt üles. Nende kahe jõu mõjul liigubki keha kiirendusega , mis võib olla suunatud alla või üles, sõltuvalt sellest, kas me laseme kaaludel langeda või tõstame neid üles. Newtoni teise seaduse põhjal: või tõstame neid üles. Newtoni teise seaduse põhjal:
Keha mõjutab vedrut absoluutväärtuselt võrdse vastassuunalise jõuga. See jõud võrdub keha kaaluga. Seega
Järelikult võime kirjutada
Vektorid , ja on vertikaalsihilised. Olgu koordinaattelg (x-telg) suunatud vertikaalselt ülalt alla (vt. joon. 123 ja 124). Sel juhul võime valemi (2) kirjutada algebralisel kujul:
, ja tähendavad siin vastavate vektorite projektsioone x-teljel.
Kui kaalud liiguvad kiirendusega alla, on selle vektori projektsioon koordinaatteljel positiivne. Olgu . Sel juhul järeldub valemist (3), et .
Kui keha kiirenduse suund on vaba langemise kiirenduse suunale vastupidine, on keha kaal suurem kui paigal olles. Seda näitas meile ka katse (joon. 124).
Keha kaalu suurenemist, mis on tingitud kiirendusega liikumisest, nimetatakse ülekoormuseks.
Keha kaal ei suurene mitte ainult sel juhul, kui see keha on riputatud vedrukaalude kulge, vaid öeldu kehtib igasuguse riputusvahendi või aluse korral.
Toome mõned näited keha kaalu muutumisest tema kiireneval liikumisel.
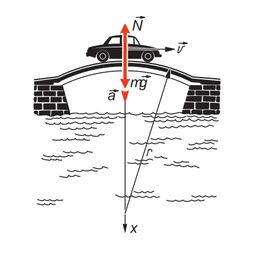
1. Kumeral sillal liikuva auto kaal on väiksem kui sama auto kaal sillal seistes (joon. 125).
Tõepoolest, sõites üle kumera silla, liigub auto ringjoone kaart mööda seega liigub auto kesktõmbekiirendusega, mille absoluutväärtus võrdub:
kus on auto joonkiirus ja silla kõverusraadius. Silla kõrgeima punkti läbimise hetkel on kiirendus suunatud vertikaalselt alla. Selle kiirenduse annab autole raskusjõu ja silla reaktsiooni resultantjõud.
Olgu koordinaattelg suunatud vertikaalselt alla. Sel juhul võime Newtoni teise seaduse põhjal kirjutada:
kust järeldub, et
Auto kaal (jõud, millega ta rõhub sillale) võrdub vastavalt Newtoni kolmandale seadusele . Järelikult:
Üle kumera silla sõitvas autos reisijate kaal väheneb. Kaalu vähenemine on seda suurem, mida suurem on auto kiirus.
Maa pöörlemise tõttu on kõik ekvaatoril paigalseisvad kehad olekus, mis sarnaneb üle kumera silla sõitvas autos istuvate reisijate olekule. Nende kaal on määratud valemiga:
kus on Maa raadius ja Maa pöörlemise nurkkiirus.* Poolustel on kõigi nende kehade kaal . Et , siis vähemtäpsetes arvutustes jäetakse väärtus enamasti arvestamata ja loetakse, et ka ekvaatoril on keha kaal .
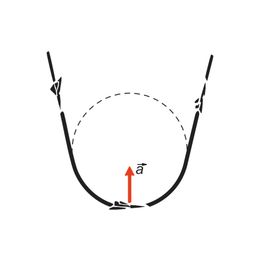
2. Lendurile mõjub lennuki pikeeringust väljumisel (joon. 126) trajektoori alumises osas ülekoormus. Tõepoolest, sellel trajektoorilõigul liigub lennuk mööda ringjoone kaart vertikaalselt üles suunatud kesktõmbekiirendusega, mille absoluutväärtus avaldub:
Selle kiirenduse projektsioon vertikaalselt alla suunatud koordinaatteljel on negatiivne:
Lenduri kaal, s. o. jõud, millega ta mõjub istmele, avaldub järgmiselt:
Seega lenduri kaal on raskusjõuga mg võrduvast "normaalkaalust" võrra suurem. Kui kesktõmbekiirendus on vaba langemise kiirendusest korda suurem, siis lenduri kaal
Seega on lenduri kaal korda suurem tema kaalust paigasolekus. Ülekoormuse ajal on suurema kaaluga ka lenduri siseorganid; on suurenenud jõud, millega nad rõhuvad üksteisele või luustikule. See kutsub esile halva enesetunde ning võib suure ülekoormuse korral ohustada lenduri tervist. Treenitud lendurid taluvad ülekoormust kuni . (Tavaliselt ei väljendate ülekoormust suuruse , vaid kaudu; öeldakse näiteks, et ülekoormus on .)
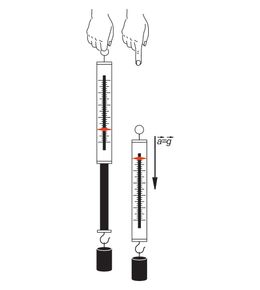
Meil jäi veel vaadelda juht, kui koormus koos kaaludega vabalt langeb, s. o. kui laseme dünamomeetri lihtsalt käest lahti (joon. 127). Katse näitab, et vaba langemise ajal seisab dünamomeetri osuti nulljaotisel, s. t. keha kaal võrdub nulliga. See on täiesti mõistetav. Kui koormus Maa külgetõmbejöu mõjul langeb, siis vedru koos kaaludega järgneb sellele (joon. 127). Seetõttu vedru ei deformeeru. Kui aga vedru ei deformeeru, siis ei mõjuta ta üldse ka tema külge kinnitatud koormust. Nii on koormus samuti deformeerimata ega mõjuta samuti vedrut. Antud olukorras puudub koormusel kaal.
Vabalt langeva keha kaalu võrdumine nulliga järeldub otseselt valemist:
Keha vabal langemisel . Seega:
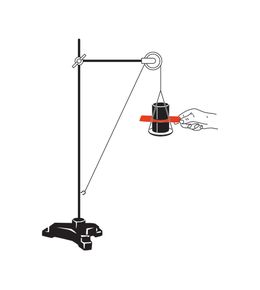
Vabal langemisel ei ole keha toega vastastikuses mõjutuses.
Kaalutuse põhjus seisneb selles, et gravitatsiooni jõud annab kehale ja alusele ühesuguse kiirenduse. Iga keha, mis liigub ainult gravitatsioonijõudude mõjul, on kaaluta olekus.
Just sellistes tingimustes ongi vabalt langev keha.
Seda imetlusväärset tõsiasja võib illustreerida järgmise huvitava katsega (joon. 128).
Üle ploki, mis on kinnitatud statiivi külge, on viidud niit. Niidi otsas ripub kausike kahe koormusega, millel on küllalt suur mass. Üks koormus asub teise peal. Niidi teine ots on kinnitatud statiivi külge. Koormuste vahele asetatakse õhuke pabeririba, mille vaba otsa hoitakse käes. Kui niidi otsa kinnitatud koormust aeglaselt langeda lasta, siis tõmbub paber pingule ja katkeb, sest temale mõjub paigaloleku hõõrdejõud. Asendame katkenud pabeririba uuega ja kordame katset, nii et koormus vabalt langeb. Nüüd jääb pabeririba terveks. Langemisel koormused ei rõhunud teineteisele ja seetõttu võrdus paigaloleku hõõrdejõud nulliga. Sellest katsest nähtub, et vabal langemisel on koormused kaaluta olekus.
Paragrahvis 44 nägime, kuidas liigub keha, kui kõrgusel h anda talle horisontaalne, s. o. Maa pinnaga paralleelne kiirus . See keha liigub mööda parabooli ja langeb Maale.
Horisontaalselt visatud keha liikumise vaatlemisel eeldasime, et Maa pind on tasand. Kuid niisugune lihtsustus on õige ainult siis, kui kiirus v ei ole suur. Sel juhul pole suur ka keha nihe horisontaalsuunas (joon. 130).
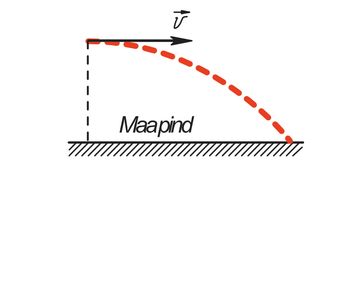
|
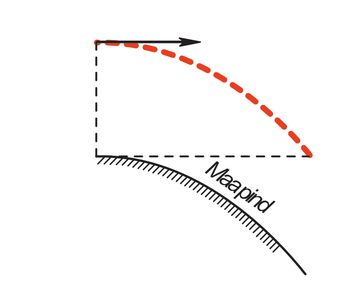
|
|---|---|
| Joon. 130. | Joon. 131. |
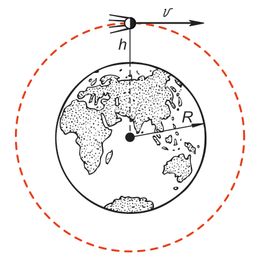
Kuid tegelikult on Maa kerakujuline. Seetõttu Maa pind kaugeneb kogu aeg veidi oma trajektooril liikuvast kehast (joon. 131). Kiirusele võib valida sellise väärtuse, mille puhul Maa pind oma kõveruse tõttu kaugeneb kehast just nii palju, kui palju keha Maa külgetõmbe tõttu läheneb Maale. Sel juhul liigub keha Maa pinnast jääval kaugusel , s.o. mööda ringjoont raadiusega , kus on Maa raadius (joon. 132).
Kui suur on see kiirus?
Et keha liigub ühtlaselt mööda ringjoont, on tema kiirendus:
Selle kiirenduse annab kehale Maa gravitatsioonijõud:
on siin Maa mass ja keha mass.
Newtoni teise seaduse põhjal võime kirjutada:
Seega
Siit järeldub, et
Tähendab, kui kehale anda horisontaalsuunas selline kiirus, hakkab ta tehiskaaslasena ümber Maa tiirlema.
Maa tehiskaaslaseks võib olla ükskõik millise massiga keha. Oluline on ainult, et sellele kehale antakse valemiga (1) määratud kiirus.
Arvutame Maa pinna lähedal () tiirleva tehiskaaslase kiiruse. Sel juhul saab valem (1) järgmise kuju:
Siit järeldub:
Pannes sellesse valemisse arvväärtused ja , saame:
Selline kiirus tuleb anda Maa pinna lähedal horisontaalsuunas kehale, et see ei langeks Maale, vaid hakkaks tiirlema ümber selle tehiskaaslasena. Seda kiirust nimetatakse esimeseks kosmiliseks kiiruseks.
Kaheksa kilomeetrit sekundis - see on peaaegu kilomeetrit funnisl Kehale sellist hiiglasuurt kiirust anda ei ole sugugi nii lihtne. 1957. a. andsid nõukogude teadlased esmakordselt inimkonna ajaloos võimsa raketi abil esimese kosmilise kiiruse kehale massiga . Sellest kehast sai esimene Maa tehiskaaslane.
Tehiskaaslased tiirlevad ümber Maa ainult üheainsa jõu - gravitatsioonijõu mõjul. See jõud annab tehiskaaslasele ja kõikidele selles asuvatele esemetele ühesuguse kiirenduse. Sel juhul võrdub keha kaal nulliga (vt. § 46). Keha ja alus või tugi ei deformeeri teineteist ning seetõttu ei rõhu nad teineteisele. See tähendab, et kõik kehad tehiskaaslases, sealhulgas ka reisijad, on kaaluta olekus.
Planeed on ümber päikese tiirlevad taevakehad. Iga planeet liigub oma orbiidil. On olemas 9 suhteliselt suurt planeeti, mis järjestuvad orbiitide raadiuste kasvamise järgi sel .selt: Merkuur Veenus, Maa, Marss, Jupiter, Saturn, Uraan, Neptuun ja Pluufo. Marsi ia Jupiteri orbiitide vahel tiirleb veel palju väikseid planeete — asteroide.
Kõikide planeetide orbiidid on ellipsid. Et aga orbiitide kuju on ringjoonele väga lähedane, sus edaspidi loemegi neid lihtsuse mõttes ringjoonteks.
Oma olemuselt ei erine planeetide liikumine millegi poolest Maa tehiskaaslaste liikumisest. Samuti nagu tehiskaaslasedki liiguvad nad oma orbiitidel gravifatsioonijõu mõjul Kuid planeetidel on gravitatsioonikeskpunktiks Päike. Seega on planeedid Päikese kaaslased.
Vastavalt gravitatsiooniseadusele tõmbuvad planeedid mitte ainult Päikese, vaid ka üksteise poole. Kuid planeetide massid on Päikese massiga võrreldes väikesed. Kõikide planeetide kogumass on Päikese massist 700 korda väiksem. Seetõttu jäetakse planeetide omavaheline mõju tavaliselt arvestamata. Kuid teiste, eriti naaberplaneetide mõjul muutub teataval määral iga planeedi liikumine. Ehkki need muutused ei ole suured, võimaldasid nad omal ajal teha tähtsa avastuse, mis oli Newtoni gravitatsiooniseaduse võidukäiguks.
Kuni möödunud sajandi keskpaigani oli kõige kaugem tuntud planeet Uraan. Vaatlused näitasid, et Uraan ei liigu sugugi nii, nagu ta peaks liikuma sel juhul, kui temale mõjuksid 110 ainult Päikese ja teiste tuntud planeetide gravitatsioonijõud. Astronoomid Adams ja L e V e r r i e r oletasid, et on olemas veel üks planeet, mille külgetõmbe tõttu Uraan ei liigu nii, nagu võis oodata.
Gravitatsiooniseaduse põhjal võis ette arvutada tundmatu planeedi asukoha. 1846. a. leidiski astronoom Galle näidatud kohas uue planeedi, mida hakati nimetama Neptuuniks. Astronoomid ütlevad, et Neptuun avastati suleotsa abil. Hiljem selgus, et Uraani liikumishäirete seletamiseks on Neptuunist üksi vähe: päikesesüsteemis pidi olema veel üks uus planeet. Jäitegi õnnestus ette arvutada koht taevavõlvil, kust seda otsida. 1930. aastal leiti ka see planeet ja jällegi oli see arvutuste teel leitud kohas. Uut planeeti hakati nimetama Pluutoks.
Need imetlusväärsed avastused näitavad, kui täpne on gravitatsiooniseadus.
Liugehõõrdejõud erineb kõigist teistest jõududest selle poolest, et tema suund on vastupidine keha kiiruse suunale.
Siit järeldub, et ka kiirendus, mille hõõrdejõud liikuvale kehale annab, on vastassuunaline keha suhtelisele kiirusele. Liugehõõrdejõu tõttu väheneb keha kiirus.
Kui keha libiseb paigalseisval pinnal ja talle ei mõju peale hõõrdejõu teisi jõude, siis jääb ta lõpuks seisma. Vaatleme seda sageli esinevat juhtu lähemalt.
Kujutleme, et liikuva rongi ette ilmus ootamatult mingi takistus ja et vedurijuht lülitas mootori välja ning pidurdas. Sellest hetkest alates mõjub rongile ainult hõõrdejõud, sest rööbaste reaktsioonijõud kompenseerib raskusjõu ja õhutakistus on väike. Rong läbib mingi aja jooksul vahemaa , nn. pidurdustee, ja peatub. Leiame rongi pidurdusaja ja pidurdustee .
Hõõrdejõu mõjul liigub rong kiirendusega:
Valime x-telje suunaks rongi kiiruse suuna (joon. 133). Et hõõrdejõud on x-teljele vastassuunaline, on tema projektsioon sellel negatiivne: . Ka kiirendusvektori projektsioon on negatiivne, kusjuures
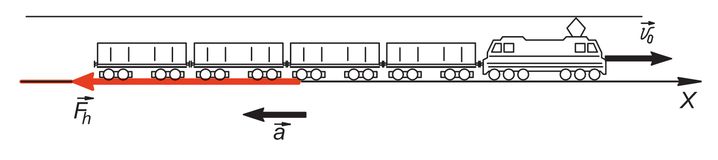
Kuid kiirendus on teatavasti määratud valemiga:
kus on rongi kiiruse projektsioon pidurdamise alghetkel.
Et vaadeldava ajavahemiku lõpphefkel rong peatub, siis lõppkiirus . Järelikult:
Siit saame:
Leiame nüüd pidurdustee . Selleks kasutame valemit:
Sellest valemist näeme, et tee, mille keha kuni seismajäämiseni läbib, on võrdeline kiiruse ruuduga. Kui kiirust suurendada kaks korda, siis on pidurdustee neli korda suurem. Seda tuleb arvestada veduri- ja autojuhtidel ning üldse kõigil, kes juhivad transpordivahendeid. Seda on vaja silmas pidada ka jalakäijail elava liiklusega tänavate ületamisel. Liikuva keha peatamiseks on vaja aega ja ruumi.
Selle peatüki eelmistes paragrahvides selgitasime, kuidas liigub keha siis, kui sellele mõjub üksainus jõud — elastsusjõud, gravitatsioonijõud või hõõrdejõud. Kuid maapealsetes tingimustes sellist liikumist praktiliselt ei esine. Elast- susjõu ja gravitatsioonijõu kõrval mõjub kehale alati veel hõõrdejõud. Kuidas sel juhul lahendada mehaanika ülesandeid?
Meenutagem eelkõige, et Newtoni teise seaduse valemis
on kehale rakendatud kõikide jõudude resultant, s. o. kõikide jõudude geomeetriline summa. Seepärast tuleb mingi mehaanika ülesande lahendamisel absoluutväärtused ja suunad. Seejärel kujutatakse joonisel kehale mõjuvad jõud, leitakse nende resultant ning lahendatakse Newtoni teise seaduse põhjal ülesanne.
Kuid me võime ka jõuvektorid geomeetriliselt liitmata jätta. Paragrahvis 5 nägime, et mitme vektori summa projektsioon mingil teljel võrdub nende projektsioonide summaga. Vektorite geomeetrilise liitmise võime seega asendada nende projektsioonide algebralise liitmisega.
Vaatleme näitena keha liikumist kaldpinnal. Oletame, et kaldpinnal kaldenurgaga liigub keha massiga . (joon. 134). Leiame keha kiirenduse.
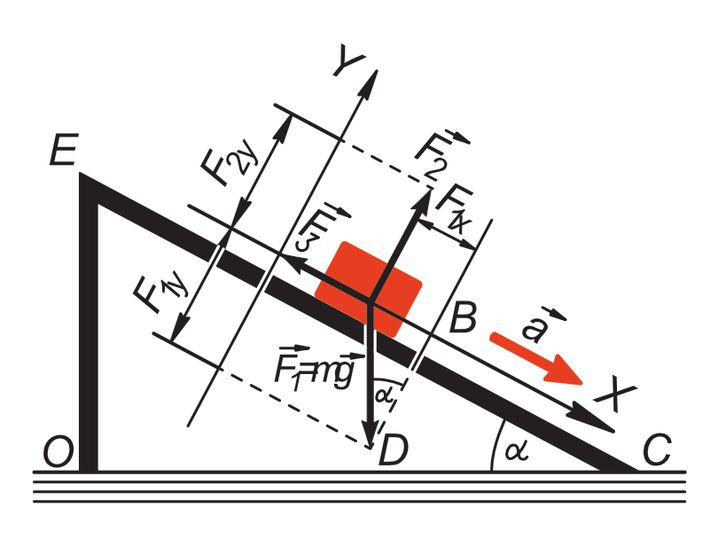
Liikuvale kehale mõjuvad kolm jõudu: raskusjõud , kaldpinnaga risti suunatud reaktsioonijõud ja liikumisele vastassuunaline hõõrdejõud .
Keha kiirendus peab olema kaldpinnaga paralleelne.
Newtoni teise seaduse põhjal
Olgu x-telg kaldpinnaga paralleelne ja y-telg sellega risti, nii nagu see on kujutatud joonisel 134. Võrdusest (1) nähtub, et vektori ma projektsioonid x ja y-teljel võrduvad vastavalt vektorite , ja projektsioonide summaga nendel telgedel.
Leiame algul kõikide vektorite projektsioonid x-teljel. Keha kiirenduse suund ühtib x-telje suunaga. Seetõttu . Vektor on x-teljega vastassuunaline. Sellepärast Flx=—F3. (kui vastavalt ristuvate haaradega nurgad). Järelikult ja . Vektor on risti x-teljega. Seega . Teades nüüd kõigi vektorite projektsioone x-teljel, võime kirjutada:
Samasuguse võrrandi võime kirjutada ka vektorite projektsioonide kohta y-teljel. Vektorite ja projektsioonid võrduvad nulliga. Vektor on suunatud piki y-telge, mistõttu . Nagu jooniselt 134 nähtub, on vektori projektsioon negatiivne: .
Et keha kiirenduse projektsioon y-teljel võrdub nulliga, võrdub nulliga ka kehale mõjuvate kõikide jõudude projektsioonide summa:
Paragrahvis 41 nägime, et liugehõõrdejõud on võrdeline rõhumijõu mooduliga. Seega:
Antud juhul võrdub rõhumisjõu moodul toereaktsiooni mooduliga:
Hõõrdejõu moodul avaldub seega järgmiselt:
Pannes väärtuse võrrandisse (2), saame:
Sellest valemist järeldub, et kui hõõrdetegur võrdub nulliga (s. t. kui hõõrdejõudu võib jätta arvestamata), siis
Kui keha liigub kaldpinnal ühtlaselt, siis , s.t. et ehk
Selle valemi abil võime võrdlemisi lihtsalt määrata katseliselt liugehõõrdeteguri. Selleks tuleb asetada keha kaldpinnale ja, muutes kaldpinna kaldenurka, leida kaldpinnale selline asend, mille puhul keha hakkab ühtlaselt alla libisema. Seejärel mõõdame kaldenurga ning arvutame valemi (4) järgi hõõrdeteguri.
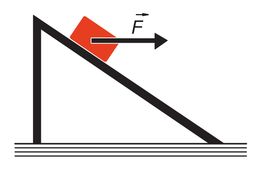
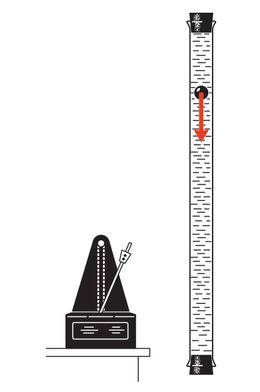
Huvitavaks näiteks keha sirgjoonelisest liikumisest kahe jõu mõjul on selle langemine gaasis või vedelikus. Sel juhul mõjub kehale raskusjõud ja vedeliku või gaasi takistusjõud, millega tutvusime paragrahvis 42.
Jättes arvestamata kõik teised jõud, võime öelda, et langemise alghetkel () mõjub kehale ainult raskusjõud . Takistusjõud puudub. Kuid otsekohe, kui keha hakkab liikuma, tekib takistusjõud, mis on vastassuunaline kiirusega ja kasvab selle kasvades.
Et raskusjõud jääb konstantseks ja temale vastassuunaline takistusjõud kiiruse kasvades kasvab, saabub kindlasti kord hetk, millal nende jõudude absoluutväärtused on võrdsed. Sellest hetkest alates on nende kahe jõu resultant null. Nulliga võrdub ka kiirendus ja keha liigub jääva kiirusega. Näiteks langevarjur hakkab varsti pärast hüpet liikuma jääva kiirusega. Jääva kiirusega langevad ka lumehelbed ja vihmapiisad.
Keha liikumisel vedelikus tuleb arvestada veel ühte jõudu — hüdrostaatilist üleslüket (Archimedese jõudu). See jõud on suunatud vertikaalselt üles. Et üleslükkejõud ei sõltu keha kiirusest, jääb keha liikumine ka selle jõu arvestamisel ühtlaseks. Keha liikumist vedelikus jääva kiirusega võib demonstreerida lihtsa katse abil. Ligikaudu ühe meetri pikkune klaastoru suletakse alt korgiga ja täidetakse ääreni vee või glütseriiniga. Seejärel lastakse vedelikku teraskuulike (joon. 136). Võib kergesti veenduda, et kuulike langeb torus ühtlaselt. Selleks tehakse torule värviga jaotised ja määratakse saadud skaala abil võrdsetes ajavahemikes läbitud teed. Võrdseid ajavahemikke registreeritakse metronoomi löökide järgi.
Et keha liiguks mööda ringjoont, tuleb temale teatavasti rakendada ringi keskpunkti poole suunatud jõud. Kui kehale mõjub mitu jõudu, siis peab olema ringi keskpunkti poole suunatud nende resultant.
Näitena vaatleme raudteevaguni liikumist horisontaalse tee kurvis (joon. 137).
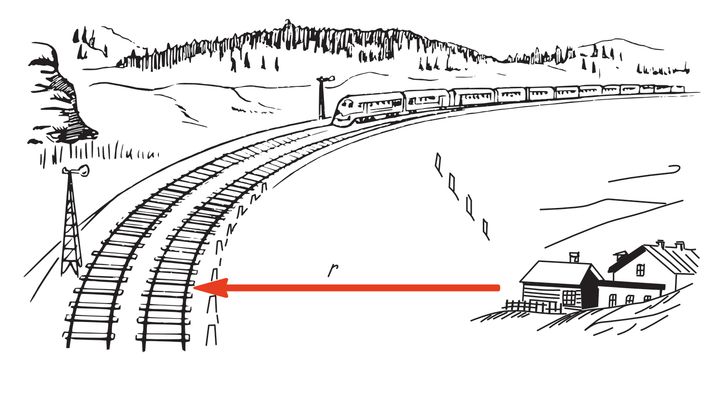
Kui rong liigub sirgel teelõigul jääva kiirusega , siis igale vagunile mõjub muidugi raskusjõud, kuid see on tasakaalustatud rööbaste elastsusjõuga, mis mõjub vertikaalselt üles. Veduri veojõud aga tasakaalustab hõõrdejõu. Vagun jõuab kurvini ja hakkab liikuma mööda ringi kaart. Missugune jõud sunnib vagunit muutma oma liikumise suunda, s.o. liikuma kiirendusega? Selleks jõuks on elastsusjõud (reaktsioonijõud), millega rööpaid mõjutavad vagunirattaid.
Vagunirattad on varustatud eriliste äärikutega, nn. reborditega, mis ei puutu rööbastega kokku mitte ülalt, vaid küljelt (joon. 138). Kui vagun liigub sirgel teelõigul, siis rebordil erilist tähtsust ei ole. Sel juhul deformeerub ainult ratta see osa, mis puutub kokku rööpa pealispinnaga. Kui ratas on jõudnud Punkti A (ioon; 139), siis jätkab ta liikumist endises suunas, mõjub oma rebordiga roopale ja deformeerib seda külgsuunas, s. o. painutab rööbast väljapoole. ( Seejuures deformeerub muidugi ka rebord ise.) Tekib elastsusjõud , mis mõjub rattale rööpa külgpinnaga risti. See jõud panebki vaguni liikuma mooda ringjoont. Kui vaguniratastel rebordid puuduksid, siis ei saaks sellist jõudu tekkida ja vagun jookseks rööbastelt välja.
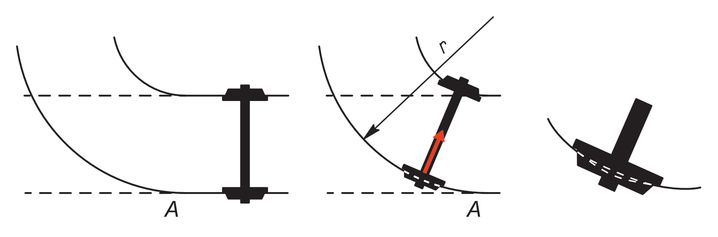
Kui vagun liigub kurvil, mille raadius on , kiirusega , siis tema kesktõmbekiirendus on . Seega rebordile (ja ka vagunile) mõjuv deformeeritud rööpa elastsusjõud , mis selle kiirenduse tekitab, võrdub oma absoluutväärtuselt
Rööbas deformeerub parajasti nii palju, et deformatsiooni tulemusena tekkinud elastsusjõud annab vagunile kiirenduse . See deformatsioon on väga väike ega ole palja silmaga märgatav (valge punktiir joonisel 139). Vähendamaks rööbaste ja rattarebordite kulumist, tuleb vähendada nendevahelist hõõrdejõudu, s. t. rööpa rõhumisjõudu rebordile. Selleks tehakse raudteetamm kurvi kõverduskeskpunkti poole veidi kaldu (joon. 140). Rööbaste reaktsioonijõud (elastsusjõud) ei tasakaalusta sel juhul raskusjõudu . Nende resultant on suunatud ligikaudu kurvi kõveruskeskpunkti poole. See kergendab pöörde sooritamist, sest rattarebordile küljelt mõjuv elastsusjõud väheneb. Tõepoolest, nüüd annavad vagunile sellesama kesktõmbekiirenduse kaks jõudu: ja . Seetõttu:
Siit saame:
Siit nähtub, et rebordile mõjuva jõu moodul on nüüd võrra väiksem. Sellest tingituna kuluvad rööpad ja rebordid vähem.
Autoratastel rebordid puuduvad. Kurvil liikuvale autole annab kesktõmbekiirenduse kummide ja tee vaheline hõõrdejõud (vt. värviline kleebis II).
Õppides tundma kehade liikumist mitmesuguste jõudude mõjul, ei pööranud me senini tähelepanu nende mõõtmetele. Määrates kehade kiirendusi, lugesime neid punktmassideks.
Kui keha liigub kulgevalt, siis on selline lihtsustus õige. Kuid me peame siiski selgitama, millisesse keha punkti tuleb rakendada jõud, et see keha liiguks tõepoolest kulgevalt.
Korraldame järgmise katse. Võtame laia joonlaua, kinnitame selle otsa külge punktis A niidi ja tõmbame sellest niidist mingi jõuga suunas, mis on joonlaua teljega risti (joon. 141). Joonlaud pöördub. Joonlaua eri punktid läbivad pöördumisel erinevad teed ja liiguvad erisuguste kiirustega. Seega ei ole nende punktide liikumine ühesugune ja joonlaud ei liigu kulgevalt.
Muudame nüüd jõu suunda: tõmbame joonlaua tema telje sihis paremale (joon. 142), Joonlaua kõik punktid liiguvad nüüd ühesuguste kiirustega ja sooritavad ühesugused nihked. See liikumine on kulgliikumine.
Kui jõud ei ole tasakaalustatud teiste jõududega, siis liigub keha kiirendusega. On kerge veenduda, et kui niit on kinnitatud punktis A, siis on olemas ainult üks sirge, mille sihis mõjuv jõud kutsub esile keha kulgliikumise. Kui jõud mõjub ükskõik millises teises sihis, siis keha pöördub.
Jõu suuna võib muuta ka vastupidiseks. Sel juhul tuleb niit kinnitada punkti В (joon. 143). Joonlaua liikumine on ka sel juhul kulgev. Seega on oluline ainult jõu mõjusirge (sirge, mida mööda jõud mõjub) a s e n d.
Kinnitame nüüd niidi joonlaua mingisse teise punkti, näiteks punkti C (joon. 144). Muudame jällegi niiti pingutava jõu suunda (joonisel on mõned suunad näidatud punkti C läbivate sirgetega). Näeme jällegi, et joonlaud liigub kulgevalt ainult sel juhul, kui jõud mõjub mööda teatud kindlat sirget. See sirge on joonisel kujutatud tugevama joonega. Kui punkti C rakendatud jõud mõjub ükskõik millises teises suunas, siis joonlaud pöördub.
|
|
|---|---|
| Joon. 144. | Joon. 145. |
Kinnitades niidi joonlaua teistesse punktidesse, võime veenduda, et igale kinnituspunktile vastab alati üksainus jõu suund, mille puhul joonlaud ei pöördu, vaid liigub kulgevalt. Joonisel 145 on näidatud, millistes suundades peavad mõjuma joonlaua eri punktidesse rakendatud jõud, et joonlaud liiguks kulgevalt. Katsed näitavad, et kõigi nende jõudude mõjusirged lõikuvad ühes punktis — punktis O.
Korraldades selliseid katseid mitmesuguste kehadega, jõuame tähtsale järeldusele: igas kehas on selline punkt, milles lõikuvad keha kulgliikumise tekkimist põhjustavate jõudude mõjusirged. Seda punkti nimetatakse massikeskmeks. Iga jõud, mille mõjusirge ei läbi seda punkti, kutsub esile keha pöördumise.
Keha massikeskmeks nimetatakse selliste jõudude mõjusirgete lõikepunkti, mis kutsuvad esile keha kulgliikumise.
Võib kergesti veenduda, et joonlaua massikese asub diagonaalide lõikepunktis. Kuid see on õige ainult siis, kui joonlaud on ühtlane (valmistatud ühest ja sellestsamast materjalist), korrapärase kuju ja ühesuguse paksusega. Kui näiteks joonlaua üks pool on valmistatud puidust ja teine terasest, siis massikese asub kuskil terasest poole sees, mille mass on suurem.
Katsed näitavad, et massikeskme asukoht on määratud keha massi jaotusega selles kehas.
Keha massikese võib asuda ka väljaspool keha. Näiteks homogeenne rõngas (joon. 146) võib kulgevalt liikuma hakata ainult siis, kui temale mõjub mingi jõud raadiuse sihis. Selliste jõudude mõjusirged lõikuvad rõnga geomeetrilises keskpunktis. Seal asubki tema massikese.
Kui rõnga eri osad on valmistatud erisugustest materjalidest, võib massikese asuda ka mõnes teises kohas. Sel juhul tuleb massikeskme asukoht määrata katseliselt. On muidugi olemas ka meetodid keha massikeskme koordinaatide arvutamiseks. Kuid see tee on raske ja vahel on seda isegi võimatu rakendada.
Kuid milleks on meil vaja teada keha massikeskme asukohta?
Selle põhjus on järgmine. Kui keha liigub ühe või miime jõu mõjul kulgevalt, siis võime kujutleda, et see jõud või mitme jõu resultant on rakendatud massikeskmesse. Keha massikese liigub sel juhul nii, nagu oleks sellesse koondatud kogu keha mass ja nagu oleks sellele rakendatud kõik kehale mõjuvad jõud.
Selle asemel, et vaadelda keha liikumist, me vaatleme punktmassi — keha massikeskmne liikumist. Nii me eelmistes peatükkides talitasimegi, ilma et me sellest lähemalt juttu oleksime teinud.
Kulgliikumise üheks erijuhuks on keha langemine raskusjõu mõjul (seda muidugi juhul, kui keha ei ole enne langemise algust pöörlema pandud). Raskusjõud mõjub keha kõikidele punktidele. Et keha liigub kõikide nende jõudude mõjul kulgevalt, siis peab nende resultant läbima massikeset keha iga asendi korral. Seetõttu nimetatakse massikeset ka raskuskeskmeks.
Heites pilgu juba õpitud teemadele, peame eeskätt pöörama tähelepanu mehaanika põhiideedele.
Esimene idee seisneb selles, et kui kehale ei mõju jõude või kui kõikidele temale mõjuvate jõudude resultant on null, siis ta on kas paigal või liigub suuruselt ja suunalt jääva kiirusega. Kui aga keha liigub kiirendusega, siis toimub see liikumine kindlasti mingi jõu mõjul. Paigalolek või ühtlane sirgjooneline liikumine pole võimalik jõu olemasolu korral, kiirenev liikumine aga ei ole võimalik jõuta.
Mehaanika teine põhiidee seisneb järgnevas: et kehale mõjuks jõud, peab olemas olema mingi teine keha, asugu see kaugel või lähedal, olgu see suur või väike.
Selle kehaga võib olla vahetu kontakt, kuid see kontakt võib ka puududa. Kuid iga jõu taga peitub kindlasti mingi keha või mitu keha. Seega jõud on materiaalse olemusega.
Nendes kahes idees on Newtoni mehaanika kogu olemus.
Kas need põhiideed on alati õiged? Et sellele küsimusele vastata, vaatleme mõttelist katset, mida on võimalik korraldada ka tegelikult. (Osaliselt oli sellest juttu paragrahvis 22.)
Reisija astub veduri külge haagitud platvormvagunisse, millel on esi- ja tagasein. Oletame, et vaguni põrand on valmistatud väga kõvast siledast materjalist ja et reisija seisab rulluiskudel, mille rullid veerevad väga väikese hõõrdumisega (joon. 147). Samuti oletame, et reisija jättis oma kaaslase jaama, et see vaatleks vagunis toimuvaid nähtusi. Vagun hakkab paigalt liikuma. See liikumine on kiirenev. Jaama jäänud paigalseisev vaatleja näeb, et reisija jääb esialgu paigale, üksnes vaguni põrand tema all liigub edasi. Vaatleja ütleb, et mehaanika seaduste põhjal see peabki nii olema. Reisija jääb paigale seetõttu, et talle mõjuvad raskusjõud ja platvormi elastsusjõud on suunatud vertikaalselt ja kompenseerivad teineteist. Alles siis, kui platvormvaguni tagasein jõuab reisijani, hakkab ta koos vaguniga liikuma. Ka see on kooskõlas mehaanika seadustega: liikuv sein puutub reisijaga kokku, satub sellega vastastikusesse mõjutusse ja deformeerub. Tekib elastsusjõud, mis annab reisijale vaguniga võrdse kiirenduse.
Hoopis teine pilt tekib sellest olukorrast rulluiskudel seisval reisijal. Reisija näeb, et ta ise hakkab järsku vaguni suhtes kiirendusega liikuma ja et ta liigub seni, kuni jõuab vaguni tagumise seinani. Reisija leiab, et see ei ole kooskõlas mehaanika seadustega. Ta satub ummikusse, kui ta püüab kindlaks teha, milline keha andis talle kiirenduse. Ta ei leia sellist keha. Kummal vaatlejal on siis õigus?
Olulised ei ole siin muidugi vaatlejate isikud, vaid nende asukohad, s. t. taustsüsteemid, mille suhtes liikumist vaadeldakse. Jaamas seisev vaatleja räägib liikumisest Maa suhtes. Ta loeb Maa liikumiatuks taustsüsteemiks. Vagunis olev reisija aga peab silmas liikumist vaguniga seotud taustsüsteemi suhtes, mis liigub Maa suhtes kiirendusega. Kõik seisneb siin ühe taustsüsteemi (platvormvaguni) kiirendusega liikumises teise süsteemi (Maa) suhtes.
Newtoni seadused kehtivad ainult tingimusel, kui liikumisi vaadeldakse inertsiaalsete taustsüsteemide suhtes.
Sellistes süsteemides ei hakka kehad jõudude puudumisel kiirendusega liikuma (reisija seisab paigal, temale läheneb vaguni sein). Kui kehad omandavad nendes taustsüsteemides kiirenduse, siis mõjutavad neid teised kehad (vaguni tagasein puutus kokku reisijaga ja see hakkas koos vaguniga kiirenevalt liikuma).
Kuid platvormvaguniga seotud taustsüsteemis mehaanika seadused ei kehti. Reisija liigub selles süsteemis kiirendusega, ehkki temale ei mõju teised kehad. Kui aga reisijale hakkab tõepoolest mõjuma jõud (tagaseina elastsusjõud), siis ta jääb seisma ja tal puudub kiirendus. Newtoni seadused ei kehti vaguniga seotud taustsüsteemis sel põhjusel, et see süsteem liigub kiirendusega süsteemi suhtes, milles need seadused kehtivad, s. o. Maa suhtes. Tõepoolest, kui vagun on omandanud mingi kiiruse ja liigub seejärel ühtlaselt, siis rulluiskudel seisev reisija ei libise enam tagasi. Mehaanika seadused jäävad kehtima.
Kui Newtoni mehaanika on õige liikumise vaatlemisel mingis taustsüsteemis, siis on ta õige ka igas teises taustsüsteemis, mis liigub esimese suhtes ühtlaselt sirgjooneliselt.
Selliseid taustsüsteeme on lõpmata palju. Liikumisseadused on kõikides inertsiaalsüsteemides ühesugused. See on Galilei relatiivsusprintsiip.
Kõiki neid taustsüsteeme, mis liiguvad inertsiaalsüsteemide suhtes kiirendusega, nimetatakse mitteinertsiaalseteks süsteemideks, sest inertsiseadus neis ei kehti, samuti nagu ei kehti neis Newtoni teine seadus.
Igat mehaanikaülesannet võib lahendada Newtoni seaduste abil, kui peale algkoordinaatide ja -kiiruse on teada veel kehale rakendatud jõud, s. t., kui on teada, kuidas need jõud sõltuvad koordinaatidest ja kiirustest. Seejuures tuleb silmas pidada, et jõuga või mitme jõu resultandiga ei ole määratud keha kiirus (tema suurus ja suund), vaid kiirendus. Seetõttu ei pruugi keha liikuda jõu suunas. Keha liikumise trajektoor ei ole määratud mitte ainult kehale rakendatud jõududega, vaid ka algtingimustega — keha algkiiruse suuna ja suurusega.
Ainult kehade kulgliikumist võib vaadelda punktmasside liikumisena. Keha liigub kulgevalt sel juhul, kui sellele rakendatud jõudude resultantjõu mõju- sirge läbib keha massikeset. Kui see tingimus ei ole täidetud, siis esineb kulg- liikumise kõrval veel pöördumine ümber mingi telje.
Kui vaadelda keha liikumist mingis mitteinertsiaalsüsteemis (mingi inert- siaalsüsteemi suhtes kiirendusega liikuvas taustsüsteemis), siis Newtoni seadused ei kehti. Mitteinertsiaalsüsteemi suhtes liigub keha kiirendusega, mida ei põhjusta kehale mõjuvad jõud. Samuti võib keha jõudude mõju korral liikuda ühtlaselt.
Newtoni seaduste põhjal võime leida, millise kiirenduse saavad kehad neile rakendatud jõudude mõjul.
Kuid sageli on tarvis teada, millistel tingimustel ei saa kiirendust kehad, millele võivad mõjuda mitmesugused jõud. Sellistel juhtudel öeldakse, et need kehad on tasakaaluolekus ehk tasakaalus. Tasakaalus on näiteks paigalolevad kehad.
Kehade tasakaalu tingimuste tundmine on väga tähtis praktika seisukohalt. See on vajalik hoonete, sildade ja mitmesuguste tugede ehitamisel ning masinate ja seadmete konstrueerimisel jne.
On näiteks selge, et Moskva televisioonikeskuse torn Ostankinos peab püsima kindlalt omal kohal ega tohi tuule mõjul omandada kiirendust ja nihkuda aluselt. Mehaanika seadused võimaldavad meil selgitada, millistel tingimustel kehad on tasakaalus, eelkõige just paigalolekus.
Mehaanika osa, mis uurib kehade tasakaalu, nimetatakse staatikaks.
Iga keha võib teatavasti liikuda kulgevalt ja peale selle veel pöörelda või pöörduda ümber mingi telje. On mõistetav, et jõudude tasakaalu korral ei tohi muutuda ei keha kulgliikumine ega pöörlemine. Erijuhul, kui nõutakse, et keha peab olema paigal, ei tohi ta liikuda kulgevalt ega pöörelda ümber mingi telje.
Vaatleme tasakaalutingimusi nende kahe liikumise puhul eraldi.
Kulgliikumist võib vaadelda keha ühe punkti — massikeskme liikumisena. Seejuures kujutleme, nagu oleks massikeskmesse koondatud kogu keha mass ja nagu oleks sellele rakendatud kõikide kehale mõjuvate jõudude resultant. Newtoni teise seaduse põhjal võime öelda, et massikeskme kiirendus on null siis, kui temale rakendatud jõudude geomeetriline summa (nende jõudude resultant) võrdub nulliga. See ongi keha tasakaalu tingimus juhul, kui keha ei pöörle.
Et mittepöörlev keha oleks tasakaalus, peab temale mõjuvate jõudude resultant võrduma nulliga.
Kui jõudude geomeetriline summa võrdub nulliga, võrdub nulliga ka nende jõudude projektsioonide summa, ükskõik millise telje me ka ei valiks. Seetõttu võime keha tasakaalu tingimuse sõnastada veel järgmiselt.
Et mittepöörlev keha oleks tasakaalus, peab kehale rakendatud jõudude projektsioonide summa mis tahes teljel võrduma nulliga.
Tasakaalus on näiteks joonisel 148 kujutatud keha, sest sellele on rakendatud kaks ühel sirgel mõjuvat vastassuunalist võrdsete moodulitega jõudu.
Tasakaaluolek ei tähenda tingimata paigalolekut. Newtoni teisest seadusest järeldub, et kui kehale rakendatud jõudude summa võrdub nulliga, siis ta liigub ühtlaselt ja sirgjooneliselt. Sel juhul on keha samuti tasakaalus. Näiteks jääva kiirusega langev langevarjur on tasakaalus.
Joonisel 148 kujutatud juhul pole mõlemad jõud rakendatud keha ühte punkti. Kuid me nägime, et tähtis ei ole jõu rakenduspunkt, vaid sirge, mida mööda jõud mõjub. Jõu rakenduspun-kti ülekandmine jõu mõjusirgel ei muuda keha liikumist ega tasakaalu. On selge, et kui vagonetti tõmbamise asemel lükata (joon. 149, a ja b), siis selle tulemusena ei muutu midagi.
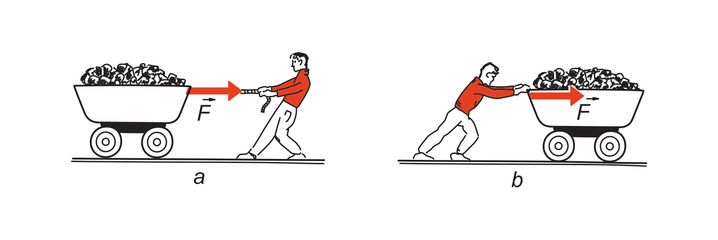
Kui kehale rakendatud jõudude resultant ei võrdu nulliga, siis selleks, et keha jääks tasakaalu, tuleb talle rakendada veel üks jõud, mis on resulutantjõuga absoluutväärtuselt võrdne, kuid vastassuunaline.
Selgitame seda, lahendades järgmise ülesande.
Lahendus
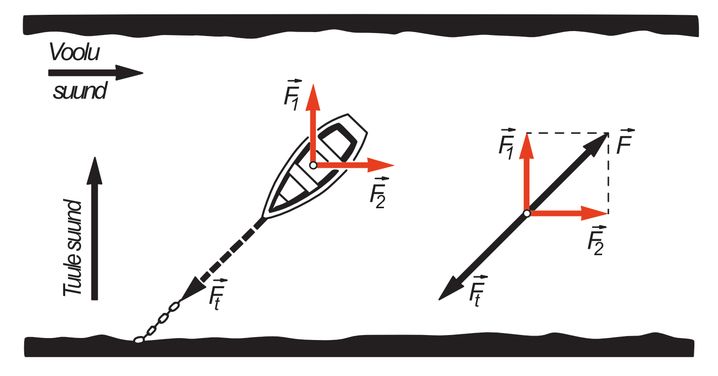
Leiame tuule ja veevoolu poolt tekitatud jõudude ja resultantjõu, kasutades rööpkülikureeglit. Rööpküliku diagonaali kujutav vektor võrdubki resultantjõuga . Et paat oleks tasakaalus, peab talle olema rakendatud tasakaalustav jõud , mis on resultantjõuga suuruselt võrdne ja vastassuunaline. Selleks jõuks võib olla näiteks paati kaldaga ühendava trossi elastsusjõud. Kui näiteks voolav vesi mõjutab paati jõuga 150N ja tuule rõhumisjõud on , võib nende kahe ristuva jõu resultandi arvutada Pythagorase teoreemi põhjal:
Seega võib paati hoida paigal trossi abil, mis talub vähemalt 180-njuutonilist jõudu.
Koormus massiga 100kg on riputatud kronsteinile (joon. 151, a), mis koosneb risttoest AB ja kaldtoest BC. Määrata tugedes tekkivad elastsusjõud, kui .
Lahendus
Kõigepealt teeme kindlaks, millise päritoluga on kronsteini tugedele mõjuvad jõud.
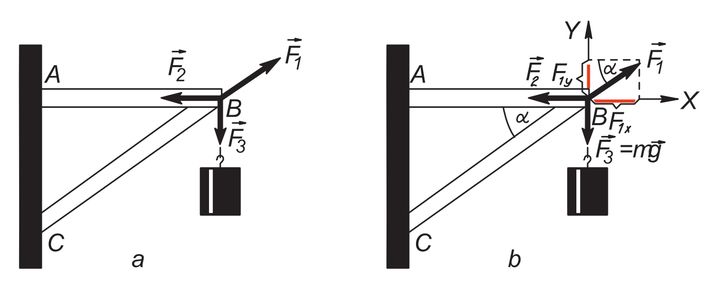
Raskusjõu mõjul hakkab koormus langema vertikaalselt alla. Seejuures tõmbab ta endaga kaasa risttoe В otsa. Selle tulemusena mõlemad toed deformeeruvad: risttugi pikeneb ja kaldtugi lüheneb. Deformeeritud tugedes tekivad elastsusjõud, mis on vastassuunalised deformatsiooniga. Need jõud tulebki määrata. Joonisel 151, b kujutab vektor elastsusjõudu kokkusurutud kaldtoes ja vektor elastsusjõudu väljavenitatud risttees. Need jõud on rakendatud koormuse kinnituspunktile B.
Tugede deformatsioonid suurenevad seni, kuni jõudude ja resultantjõud tasakaalustab raskusjõu . Sel juhul on punkt В tasakaalus. Seega võrdub punktile В rakendatud kolme jõu — raskusjõu ning jõudude ja resultant nulliga:
Nulliga võrdub ka nende jõudude projektsioonide summa.
Olgu x-telg horisontaalne ja suunatud paremale (joon. 151, b), y-telg aga olgu suunatud vertikaalselt üles. Jõud on vertikaalne. Seetõttu võrdub selle projektsioon x-teljel nulliga. Jõu projektsioon x-teljel võrdub tema mooduli vastandväärtusega . Jõu projektsioon x-teljel on . Seega võime kirjutada:
ehk
Leiame analoogiliselt nende jõudude projektsioonid y-teljel. Jõu projektsioon võrdub nulliga, jõu projektsioon on ja jõu projektsioon . Järelikult
Jõudude ja moodulid võime kergesti leida võrranditest (1) ja (2). võime avaldada võrrandist (2):
Pannes väärtuse võrrandisse (1), saame:
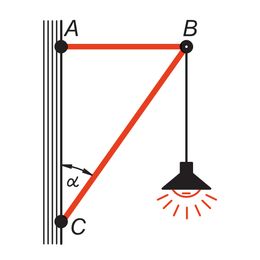
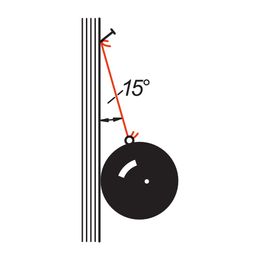
Eelmises paragrahvis vaatlesime keha tasakaalu tingimusi pöörlemise puudumisel. Kuidas aga vältida keha pöörlemist, kui sellele mõjuvad jõud?
Et sellele küsimusele vastata, vaatleme keha, mis ei saa kulgevalt liikuda, kuid mis võib pöörduda või pöörelda. Kulgliikumise vältimiseks võib keha kinnitada ühest punktist näiteks nii, nagu on kinnitatud ühe naelaga seina külge löödud laud. Selline laud ei saa liikuda kulgevalt. Ta võib ainult ümber naela pöörelda.
Teeme kindlaks, millistel tingimustel ei hakka liikumatul teljel paigalseisev keha jõudude mõjul pöörlema. Kujutleme, et sellise keha eri punktidesse on rakendatud kaks jõudu ja (joon. 155, a). Selleks et leida nimetatud jõudude resultanti, kanname nende rakenduspunkfid üle mõjusirgete lõikepunkti A (joon. 155, b). Jõududele ja konstrueeritud rööpküliku diagonaal võrdubki resultantjõuga .
Oletame, et liikumatu pöörlemistelg on joonise tasapinnaga risti ja läbib mingit punkti O, mis asub resultantjõu mõjusirgel. Võime näiteks kujutleda, et keha on löödud punkti О läbiva naelaga seina külge. Keha on tasakaalus, sest jõud on tasakaalustatud liikumatu telje (naela) reaktsioonijõuga (elastsusjõuga) : need jõud on ühise mõjusirgega, absoluutväärtuselt võrdsed ja vastassuunalised.
Oletame nüüd, et üks jõududest, näiteks jõud , lakkas mõjumast. Seega mõjub nüüd kehale ainult üks jõud (joon. 155, c). Jooniselt näeme, et see jõud paneb keha pöörlema ümber telje О kellaosuti liikumise suunas. Kui aga kõrvaldada jõud , siis hakkab keha jõu mõjul pöörlema kellaosuti liikumisele vastassuunas (joon. 155, d). Näeme, et mõlemal jõul on pöörav mõju, Kusjuures neid mõjusid iseloomustavad vastupidised pöörlemissuunad.
Püüame leida suuruse, mis iseloomustab jõu pööravat mõju. Esialgu teame ainult, et jõudude ja jaoks peab selle suuruse arvväärtus olema ühesugune. Kui need jõud mõjuvad koos, siis nende jõudude pööravad mõjud kompenseerivad teineteist: koos nad keha pöörlemist esile ei kutsu.
Kuid milline suurus on mõlema jõu jaoks ühesugune?
Tõmbame x-telje risti jõudude ja resultantjõuga (joon. 156). Et
siis jõu projektsioon x-teljel võrdub jõudude , ja , projektsioonide summaga. Kuid jõu projektsioon võrdub nulliga. Seega:
Jooniselt 156 nähtub, et
kus on vektorite ja vaheline nurk ja vektorite ja vaheline nurk. Seega:
Kolmnurkadest AOB ja AOC järeldub, et
kus on punkti О (pöörlemistelje) kaugus jõu mõjusirgest ja punkti О kaugus jõu mõjusirgest. Seega:
Me leidsimegi suuruse, mis on keha tasakaalu korral mõlema jõu jaoks ühesugune. See on jõu mooduli korrutis jõu mõjusirge ja pöörlemistelje vahelise kaugusega. See suurus iseloomustabki jõu pööravat toimet. Võrdus (4) on seega pöörlemistelge omava keha tasakaalu tingimus.
Eelmises paragrahvis näitasime, et jõu pööravat mõju iseloomustab jõu mooduli ja pöörlemisteljelt jõu mõjusirgeni tõmmatud ristlõigu pikkuse korrutis. Suurus, mis võrdub selle korrutisega, kannab veidi ebatavalist nimetust: teda nimetatakse pöörde- ehk jõumomendiks pöörlemistelje suhtes. *
Kui tähistada jõu moment tähega ja selle jõu mõjusirge kaugus pöörlemisteljest tähega , siis võime kirjutada:
Ka suurusel on eriline nimetus. Teda nimetatakse jõu õlaks.
Jõumomenti, mis pöörab keha kellaosuti liikumise suunas, loetakse lavaliselt positiivseks,- vastu kellaosuti liikumise suunda pööravat jõumomenti loetakse aga negatiivseks. Seega joonisel 155 kujutatud jõudude ja momendid on vastasmärgilised ja nende algebraline summa on null.
Keha mis võib pöörelda ümber liikumatu telje, on tasakaalus siis, kui kehale rakendatud jõudude momentide algebraline summa selle telje suhtes võrdub nulliga.
See ongi momentide reegel — liikumatu pöörlemisteljega keha tasakaalu tingimus.
Leiame uue suuruse — jõumomendi — mõõtühiku.
Valemist:
näeme, et jõumoment võrdub ühikuga siis, kui jõu moodul ja jõu õlg võrduvad ühikuga. Jõumomendi ühikuks Sl-süsteemis on jõu moment, kui selle jõu mõjusirge kaugus pöörlemisteljest on . Seda ühikut nimetatakse njuuton-meetriks (N • m).
CGS-süsteemis on jõumomendi ühikuks düün-sehtimeeter (dyn cm).
Jõumoment sõltub kahest suurusest: jõu moodulist ja jõu õlast. Ühe ja sellesama jõumomendi võib tekitada väike jõud, mille õlg on suur, ja suur jõud, mille õlg on väike. Kui proovida näiteks sulgeda ust, lükates seda piida lähedalt, siis võib seda kergesti takistada laps, kes tõukab ust vastupidises suunas, kuid rakendab jõu ukse käepidemele (joon. 157). Selle tulemusena jääb uks paigale.
Saime momentide reegli juhu jaoks, mil kehale mõjub kaks jõudu. Võib näidata, et see reegel jääb kehtima ka enam kui kahe jõu korral. Selgitame seda katse abil, mis korraldatakse joonisel 158 kujutatud riistaga. Selle põhiliseks osaks on ketas A, mis on kinnitatud keskpunkti О läbivale teljele. Kettale on joonestatud ringjooned. Iga järgneva ringjoone raadius on eelneva omast võrra suurem: esimese ringjoone raadius on, teise raadius 2cm jne. Ringjoonte ja mõnede diameetrite lõikepunktidesse on löödud naelad, mille külge võib siduda niite. Niidid on viidud üle plokkide В ja C ning nende otste külge on kinnitatud koormused. Sidudes niidid diameetrite otstes asuvate naelte külge ja riputades nende otsa erinevaid koormusi, võib tekitada erinevaid jõumomente, mille mõju tasakaalustatakse kolmanda, vahetult ketta külge riputatud koormuse raskusjõu momendiga. On kerge veenduda, et ketas on tasakaalus siis, kui kõigi kolme jõumomendi algebraline summa võrdub nulliga.
Jõumoment võrdub koormuse raskusjõu ja ketta keskpunktist niidini tõmmatud ristlõigu pikkuse korrutisega. Selle ristlõigu pikkus sentimeetrites võrdub aga vastava ringjoone järjekorranumbriga.
Ei ole raske mõista, et momentide reeglist järeldub tuntud kangi reegel: kang on tasakaalus siis, kui temale mõjuvad jõud on pöördvõrdelised õlgade pikkustega. Kangile ei pea tingimata mõjuma paralleelsed jõud. Joonisel 159 on kujutatud kang, millele on rakendatud kaks teineteisega ristuvat jõudu ja .
Formuleerime üldise keha tasakaalu tingimuse.
Keha on tasakaalus siis, kui sellele rakendatud jõudude resultant ja nende jõudude momentide summa pöörlemistelje suhtes võrduvad nulliga.
Ühtlane varras massiga on kinnitatud oma alumise otsaga liigendi külge (joon. 160). Varda teise otsa külge on kinnitatud koormus massiga . Varras hoitakse tasakaalus horisontaalse nööri abil, mis on kinnitatud liikumatu vertikaalse toe külge. Kasutades joonisele märgitud arvandmeid, leida nööri pingutav jõud.
Lahendus
Vardale mõjub neli jõudu: varda raskusjõud , mis on rakendatud selle keskpunkti, koormuse raskusjõud , nööri elastsusjõud ja liigendi elastsusjõud . Pöörlemistelg läbib varda alumise otsa juures Panevat liigendit. Loetletud jõududest on ainult kolmel esimesel selle telje suhtes nullist erinev pöördemoment. Liigendi reaktsioonijõu mõjusirge lõikab pöörlemistelge ja selle moment võrdub nulliga. Kolmest nimetatud jõust pöörab ainult elastsusjõud varrast kellaosuti liikumisele vastupidises suunas. Kaks ülejäänud jõudu pööravad seda kellaosuti liikumise suunas. Momentide reegli põhjal
Lahendades selle võrrandi, saame:
Kui keha on tasakaalus, siis temale rakendatud jõudude summa võrdub nulliga. Samuti võrdub nulliga nende jõudude momentide summa pöörlemistelje suhtes (kui selline telg on olemas). Siin tekib aga küsimus, kas selline tasakaal on püsiv. Esimesest pilgust on selge, et kumera aluse tipul asuva kuulikese tasakaal ei ole püsiv (joon. 163): juba väikseimgi kõrvalekaldumine tasakaaluasendist viib selleni, et küülike veereb alla. Sama suulikese võib asetada ka nõgusale alusele (joon. 164). Antud juhul ei hakka küülike nii kergesti kohalt liikuma. Selle asendi võib lugeda püsivaks. Milles siis asi seisneb?
|
|
|---|---|
| Joon. 163. | Joon. 164. |
Kuulike on ju mõlemal juhul tasakaalus: raskusjõud on absoluuutväärtuselt võrdne ja vastassuunaline elastsusjõuga (reaktsioonijõuga) , millega alus mõjutab kuulikest (joon. 165 ja 166).
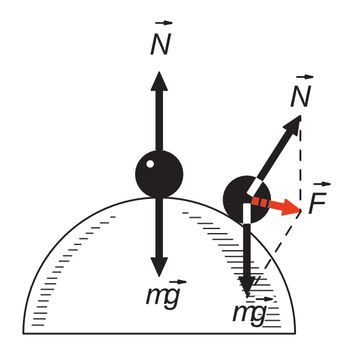
|
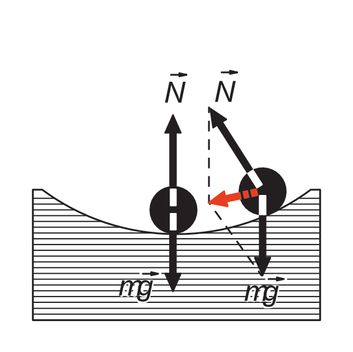
|
|---|---|
| Joon. 165. | Joon. 166. |
Osutub, et kõik on seletatav väikese kõrvalekaldega, millest meil oli juttu. Kõige väiksemalgi kõrvalekaldumisel, mis juhuslike põrutuste, õhuvoolude ja teiste põhjuste tõttu alati esineb, kaotab keha tasakaalu. Jooniselt 165 näeme, et kui kumeral alusel seisev küülike nihkus paigalt, siis aluse elastsusjõud ei tasakaalusta enam raskusjõudu . ( on alati kera ja aluse kokkupuutepinnaga risti.) Raskusjõu ja reaktsioonijõu resultandi suund on selline, et küülike kaugeneb oma algasendist veelgi.
Nõgusal alusel käitub küülike teisiti (joon. 166). Väikesel kõrvalekaldumisel kaob siin samuti tasakaal. Aluse elastsusjõud ei tasakaalusta ka siin enam raskusjõudu. Kuid nüüd toob resultantjõud keha algasendisse tagasi. Selles seisnebki keha tasakaalu püsivuse tingimus.
Keha tasakaal on püsiv, kui tema väikesel kõrvalekaldumisel tasakaaluasendist toob kehale rakendatud jõudude resultant ta sellesse asendisse tagasi.
Keha tasakaal on ebapüsiv, kui tema väikesel kõrvalekaldumisel tasakaaluasendist viib kehale rakendatud jõudude resultant ta sellest asendist eemale.
See on õige ka pöörlemisteljega kehade kohta. Vaatleme sellise keha näitena joonlauda, mille otsas olevat auku läbib liikumatu varras (joon. 167, a ja b). Nendelt joonistelt nähtub, et joonisel 167, a kuujutatud juhul on keha tasakaal püsiv. Kui aga püüame asetada sama joonlaua nii, nagu see on näidatud joonisel 168, a, siis osutub, et seda teha ei õnnestu. Igasuguse kõrvalekalde korral vertikaalasendist pöördub joonlaud joonisel 168, c näidatud asendisse. Seega joonisel 168, a kujutatud asendis on joonlaua tasakaal ebapüsiv.
|
|
|---|---|
| Joon. 167. | Joon. 168. |
Püsiv ja ebapüsiv tasakaaluasend erinevad teineteisest veel keha raskuskeskme asukoha poolest. Kui keha on ebapüsivas tasakaaluasendis (joon. 163), siis tema raskuskese on kõrgemal kui tema viibimisel mis tahes teises naaberasendis. Seevastu nõgusal alusel on keha raskuskese madalamal kui kõigis teistes naaberasendites. Seega püsiva tasakaalu korral on keha raskuskese madalamal kui kõigis teistes võimalikes asendites
Pöörlemistelge omava keha tasakaal on püsiv siis, kui raskuskese asub pöörlemisteljest madalamal.
Võib esineda ka niisugune tasakaaluasend, millest väike kõrvalekaldumine ei põhjusta enam keha asendi edasist muutumist. Sellises asendis on näiteks horisontaalsel tasapinnal asuv keha (joon. 169) ja joonlaud, mis võib pöörduda raskuskeset läbiva telje ümber (joon. 170). On selge, et ükskõik millisel keha (varda või joonlaua) asendi muutumisel osutub iga uus asend tasakaaluasendiks. Sellist tasakaalu nimetatakse ükskõikseks.
|
|
|---|---|
| Joon. 169. | Joon. 170. |
Vaatlesime äsja ühest punktist toetatud või pöörlemisteljega kehade tasakaalu tingimusi. Samuti on tähtis juhtum, mil keha ei toetu punktile või teljele, vaid mingile pinnale. Toetuspind on kastil, mis asub põrandal, klaasil, mis seisab laual, hoonetel, tornidel, vabrikukorstnatel jne. Millistel tingimustel on selliste kehade tasakaal püsiv?
Ka sellistele kehadele mõjub raskuskeskmesse rakendatud raskusjõud ja toetuspinnale mõjuv elastsusjõud, mis on selle pinnaga risti. Need jõud tasakaalustavad teineteist. Samuti nagu eespool vaadeldud juhtudelgi, on keha tasakaal püsiv siis, kui keha kõrvalekaldumisel tasakaaluasendist ei teki jõumomenti, mis viiks keha sellest asendist eemale. Horisontaalsel pinnal seisev silinder (joon. 171) on tasakaalus. See tasakaal on püsiv: kui kallutada silindrit tasakaaluasendist veidi kõrvale, siis tekib raskusjõu moment punkti О läbiva telje suhtes. Seetõttu pöördub silinder ümber telje kellaosuti liikumisele vastupidises suunas ja tuleb algasendisse tagasi.
Kui aga kallutada silindrit suurema nurga võrra, nii nagu see on näidatud joonisel 172, siis käitub silinder hoopis teisiti. Raskusjõu mõjusirge ei läbi nüüd enam toetuspinda. Jooniselt nähtub, et selle jõu mõjul pöördub silinder kellaosuti liikumise suunas ja kukub ümber. Seega keha pöördub algasendisse tagasi siis, kui raskuskeset läbiv vertikaalsirge lõikab toetuspinda.
Mida suurem on suurim kaldenurk, mille puhul keha veel algasendisse tagasi pöördub, seda püsivam on keha tasakaal. Näiteks kahest ühesuguse toetuspinnaga silindrist on püsivama tasakaaluga see, mille raskuskese on madalamal. Seda silindrit võime kallutada suurema nurga a võrra, ilma, et ta kukuks ümber (joon. 173).
Toetuspinnaks, millest sõltub keha tasakaal, ei pruugi alati olla pind, millega keha toetub alusele. Näiteks laud toetub põrandale ainult oma jalgadega. Kuid laua toetuspinnaks on sellise ristküliku pind, mille tippudes toetuvad põrandale laua jalad. Joonisel 174 kujutatud statiivi toetuspinnaks on kolmnurk, mille külgedeks on jalgade otsi ühendavad sirglõigud.
Keha tasakaalutingimusi tuleb teada mitmesuguste ehituskonstruktsioonide puhul, mis peavad püsima kindlalt paigal.
Keha on tasakaalus, kui on täidetud kaks tingimust:
- kehale rakendatud jõudude geomeetriline summa võrdub nulliga;
- kehale rakendatud jõudude momentide algebraline summa võrdub nulliga.
Jõumoment mingi telje suhtes on suurus, mis iseloomustab jõu võimet pöörata keha ümber selle telje. Jõumoment võrdub jõu mooduli ja jõu õla korrutisega.
Kõik tasakaaluliigid ei ole praktikas realiseeritavad. Tegelikult võib esineda ainult püsiv ja ükskõikne tasakaal.
Keha tasakaal on püsiv siis, kui keha väljaviimisel tasakaaluasendist viivad temale mõjuvad jõud ta tasakaaluasendisse tagasi.
Eelmistes peatükkides nägime, kuidas Newtoni seadused võimaldavad lahendada kehade liikumisülesandeid. Võib tunduda, et sellega võiksimegi mehaanika õppimise lõpetada. Kuid paljudel juhtudel valmistab kehale mõjuvate jõudude maaramme suuri raskusi. Teame, et kui kaks keha, näiteks kaks vagunit, põrkavad kokku, siis nad mõjutavad teineteist elastsusjõududega. Kuid nende jõudude suuruse määramine on väga raske, mõnikord isegi päris võimatu, sest et teineteisega kokkupuutuvate vaguniosade deformatsioon on vaga keerulise iseloomuga. Isegi kõige lihtsamal juhul — kahe kera põrkamisel —- on deformatsioon keerukas ja ei ole selge, missugused on ja väärtused Hooke'i seaduse valemis:
Neil juhtudel tuleb mehaanika ülesannete lahendamisel appi võtta uued suurused ja uued seadused, mis küll tulenevad Newtoni seadustest, kuid ei nõua kehale mõjuvate jõudude ja seega ka keha kiirenduste määramist. Selliste suuruste hulka kuuluvad keha impulss ja energia. Neid õpimegi tundma järgnevates peatükkides. Impulss ja energia on tähtsad mitte ainult mehaanikas. Neid mõisteid tuleb kasutada kõikides füüsika osades. Selles seisnebki nende tähtsus.
Anname Newtoni teist seadust väljendavale valemile
uue kuju, pidades silmas et kiirendus võrdub keha kiiruse muutumise kiirusega. Erijuhul, kui keha liigub ühtlaselt muutuvalt, võime kirjutada:
Valemite (1) ja (2) põhjal saame:
ehk
Viimase seose võime kirjutada järgmisel kujul:
Selle võrduse paremal pool on keha massi ja kiiruse korrutise muut.
Keha massi ja kiiruse korrutist nimetatakse keha impulsiks ehk liikumishulgaks.
Keha impulss on vektoriaalne suurus. Impulsivektori suund ühtib kiirusvektori suunaga.
Impulsiühikuks Sl-süsteemis on kiirusega 1 m/s liikuva ühekilogrammise massiga keha impulss. Seda ühikut nimetatakse kilogramm-meeter sekundis
Nagu valemist (4) nähtub, võrdub keha impulss jõu ja selle mõjumise aja korrutisega. Suurust nimetatakse jõuimpulsiks.
Keha impulsi (liikumishulga) muut võrdub jõuimpulsiga.
Valemi (4) tuletamisel eeldasime, et keha kiirendus ja seega ka kehale mõjuv jõud on konstantsed. Kui jõud liikumisel muutub, siis võime liikumise aja jaotada nii väikesteks ajavahemikeks, et iga ajavahemiku vältel võib jõudu konstantseks lugeda. Iga sellise ajavahemiku jooksul võib impulsi määrata valemi (4) põhjal. Liites neile ajavahemikele vastavad impulsid, saamegi impulsi muudu kogu jõu mõjumise vältel.
Kui jõud mõjub väga väikese ajavahemiku jooksul, näiteks kehade põrkel, siis võib vahetult rakendada valemit (4), mõistes all kehale mõjuvat keskmist jõudu.
Impulsil on järgmine tähtis omadus. Kui erinevatele kehadele mõjub mingi ajavahemiku vältel ühesugune jõud, siis muutub kõikide kehade impulss ühe ja sama suuruse võrra. Üks ja sama jõud annab mingi aja jooksul ühesuguse impulsi nii raskele praamile kui ka kergele süstale.
Kuid vaatleme uuesti seost (3). Suhe
on impulsi muut ühes ajaühikus. Seega võib jõudu iseloomustada mitte ainult keha massi ja kiirenduse korrutisega. Näeme nüüd, et jõud on suurus, mis mõõtub keha impulsi muudu ja sellele vastava ajavahemiku suhtega.
Kehale mõjuv jõud võrdub selle keha impulsi muuduga ühes ajaühikus, s. o. impulsi muutumise kiirusega.
Sageli öeldakse, et jõud annab kehale impulsi või et keha omandas jõu mõjul impulsi.
Impulsil on väga huvitav ja tähtis omadus, mis iseloomustab ainult väga väheseid füüsikalisi suurusi. See on jä ä v u s. Milles see omadus siis seisneb?
Oletame, et kaks teineteist mõjutavat keha, mille massid on vastavalt , ja , liiguvad mingi taustsüsteemi suhtes. Olgu ja nende kehade kiirused mingil ajahetkel. Vastasmõju tulemusena kiirused muutuvad ja võrduvad aja pärast ja . Kehadele mõjuvad jõud ja avalduvad siis järgmiselt:
Vastavalt Newtoni kolmandale seadusele on jõud ja võrdsete absoluutväärtustega ja vastassuunalised:
Seega
ehk
Kirjutame selle võrduse järgmisel kujul:
Selle võrduse vasak pool kujutab endast kahe keha algimpulsside summat, parem pool aga nende kehade impulsside summat pärast aja t möödumist. Need summad on võrdsed. Ehkki vastasmõju tulemusena mõlema keha impulss muutub, jääb süsteemi koguimpulss — kehade impulsside summa — muutumatuks. Seega on kahe teineteist mõjutava keha koguimpulss jääv.
Kehade impulsside jäävus nende vastasmõju korral on üks tähtsamaid loodusseadusi. Võib tõestada ja katseliselt näidata, et kui üksteist ei mõjuta mitte kaks keha, vaid palju kehi, siis nende impulsside geomeetriline summa, s. o. kehade süsteemi koguimpulss on jääv. On tähtis, et need kehad mõjutaksid ainult üksteist, s. t. et neid ei mõjutaks jõududega süsteemivälised kehad (või välisjõud tasakaalustaksid üksteist). Kehade süsteemi, mis ei ole vastasmõjutuses süsteemiväliste kehadega, nimetatakse suletud süsteemiks. Kahe keha vastasmõju vaatlemisel eeldasime samuti, et need kehad mõjutavad ainult teineteist, et neil puudub vastasmõju teiste kehadega.
Impulsi jäävuse seadus kehtib ainult suletud süsteemi kohta.
Suletud süsteemi kuuluvate kehade impulsside geomeetriline summa on nende kehade igasugusel vastasmõjul jääv.
Seega kehade vastasmõju taandub sellele, et ühed kehad annavad osa oma impulsist üle teistele.
Impulss on vektoriaalne suurus. Kui impulsside vektoriaalne summa on jääv, siis on jääv ka nende projektsioonide summa koordinaattelgedel. Seetõttu võime impulsside geomeetrilise liitmise asendada nende projektsioonide algebralise liitmisega.
Impulsi jäävuse seadust võib selgitada järgmiste lihtsate katsete abil.
1. Asetame rööbasteele kaks vankrikest, mille massid on võrdsed. Ühe vankrikese ette kinnitame plastiliinkuulikese. Paneme vankrikesed kiirustega ja teineteise poole liikuma (joon. 175). Pärast kohtumist jäävad mõlemad vankrikesed seisma. Katse tulemust on kerge seletada. Enne kohtumist oli vasakpoolse vankrikese impulss ja parempoolse oma , sest vankrikesed liikusid vastupidistes suundades. Enne kohtumist oli koguimpulss võrdne nulliga:
Pärast kokkupõrkamist jäid vankrikesed seisma. Seega ka nüüd võrdub vankrikeste impulsside summa nulliga.
2. Asetame vankrikesed rööbasteele nii, et nende külge kinnitatud vedrud on pööratud teineteise poole, ja kordame katset (joon. 176). Pärast põrget vankrikesed eemalduvad teineteisest. Vastasmõju tulemusena muutub kummagi vankrikese kiiruse suund vastupidiseks. Kiiruste absoluutväärtused jäävad aga sellisteks, nagu nad olid enne põrget. Kui enne põrget oli vasakpoolse vankrikese impulss ja parempoolse vankrikese impulss , siis pärast põrget on vasakpoolse vankrikese impulss ja parempoolse oma Joon. 176. . Seega vankrikeste impulsside summa on nii enne kui ka pärast põrget null, nagu see impulsi jäävuse seaduse põhjal peabki olema.
Kiirusega liikuv raudfeevagun, mille mass on , haakub paigalseisva kilogrammise massiga vaguniga. Kui suure kiirusega liiguvad vagunid pärast haakumist? (Vagunid asuvad sirgel teelõigul.)
Lahendus
Olgu koordinaattelg suunatud piki raudteed. Tähistame esimese (liikuva) vaguni massi ja teise (paigalseisva) vaguni massi , esimese vaguni kiiruse enne haakumist ja mõlema vaguni kiiruse pärast haakumist . Impulsi jäävuse seaduse põhjal peab vagunite koguimpulss enne haakumist võrduma nende koguimpulsiga pärast haakumist. Vagunite koguimpulss (õigemini selle projektsioon koordinaatteljel) enne haakumist on ja pärast haakumist . Seega:
millest järeldub, et
Ülesandes me ei teadnud kahe vaguni vahel mõjuvaid jõude. Kuid impulsi jäävuse seaduse põhjal leidsime siiski kehade kiirused. Kui on teada nende kehade algasukohad, siis võime määrata ka nende asukohad mis tahes ajahetkel. Seetõttu ongi impulsi jäävuse seadusel suur tähtsus.
Impulsi jäävuse seaduse väga huvitavaks ja tähtsaks esinemis- ning rakendusalaks on reaktiivliikumine. Reaktiivliikumiseks nimetatakse liikumist, mille põhjustab kehast teatud kiirusega eemale lendav keha osa.
Reaktiivliikumise näiteks on raketi liikumine. Iga rakett on kahest kehast (kestast ja selle sees asuvast kütusest) koosnev süsteem. Raketi torukujuline kest on ühest otsast suletud, teine ots on aga avatud ja varustatud otsikuga, milles on erilise kujuga ava — düüs.
Raketi väljalennu ajal kütus põleb ning muundub kõrge rõhu ja temperatuuriga gaasiks. Kõrge rõhu tõttu paiskub see gaas suure kiirusega raketi düüsist välja. Raketi kest ise liigub vastupidises suunas (joon. 177).
Enne starti on raketi koguimpulss (kesta ja kütuse impulsside summa) null, sest kogu rakett on Maa suhtes paigal. Gaasi ja kesta vastastikuse mõju tõttu omandab gaas teatud impulsi. Et kesta ja kütust võib lugeda suletud süsteemiks, siis koguimpulss peab ka pärast starti nulliga võrduma. Seega vastastikuse mõju tulemusena omandab kest impulsi, mis on suuruselt võrdne ja vastassuunaline gaasi impulsiga. Seetõttu hakkabki liikuma mitte ainult gaas, vaid ka raketi kest. Selles võivad näiteks paikneda teaduslik aparatuur, sidevahendid jne. Rakett võib viia orbiidile ka kosmoselaeva koos kosmonautidega.
Impulsi jäävuse seaduse abil võib määrata raketi (kesta) kiiruse.
Oletame algul, et kütuse põlemisel tekkinud gaas ei välju raketist aegamööda, vaid paiskub sealt välja hetkeliselt.
Tähistame kütusest tekkinud gaasi massi tähega ja selle kiiruse düüsist väljumisel tähega . Kesta massi ja kiiruse tähistame vastavalt ja impulsi jäävuse seaduse põhjal peab kesta ja gaasi impulsside summa võrduma nulliga ka pärast raketi väljasaatmist. Seega:
Avaldame siit raketi kiiruse:
Sellest valemist näeme, et raketi kesta kiirus on seda suurem, mida suurem on väljapaiskuva gaasi kiirus ning mida suurem on kütuse ja kesta masside suhe. Küllalt suure kiiruse saavutab raketi kest siis, kui kütuse mass on kesta massist tunduvalt suurem. Selleks et raketi kesta kiirus oleks väljapaiskuvate gaaside kiirusest 4 korda suurem, on vaja, et kütuse mass oleks kesta massist sama palju kordi suurem, s. t. et kesta mass moodustaks kogu raketi massist ühe viiendiku. Kuid kest moodustab ju raketi «kasuliku osa».
Oletasime, et kogu gaas paiskub raketist välja hetkeliselt. Tegelikult ei voola gaas raketist välja korraga, ehkki see protsess toimub võrdlemisi kiiresti. Seega kütuse kulutamisel ja raketi kiiruse suurendamisel väheneb väljavoolavate gaaside kiirus Maa suhtes. Väheneb ka impulss, mille rakett omandab gaaside väljapaiskamise tulemusena. Seetõttu on raketi kiirus tegelikult väiksem valemi (1) põhjal arvutatust. Selle tulemusena suureneb tunduvalt antud kiiruse saavutamiseks vajalik kütusekogus. Arvutused näitavad, et gaaside kiirusest 4 korda suurema kiiruse saavutamiseks peab kütuse mass stardi eel ületama raketi kesta massi mitte 4, vaid mitukümmend korda. Võttes ühtlasi arvesse, et Maalt startivale raketile mõjub atmosfääris õhutakistus ja Maa külgetõmbejõud, jõuame järeldusele, et see suhe peab olema veelgi suurem.
Erinevalt kõikidest teistest transpordivahenditest võib rakett liikuda nii, et ta ei ole vastastikuses mõjutuses mingite teiste kehadega peale tema enda kütuse põlemissaaduste. Seetõttu kasutataksegi rakette Maa tehiskaaslaste ja kosmoselaevade väljasaatmiseks ja nende viimiseks ühelt orbiidilt teisele: kosmilises ruumis ei ole ju millelegi toetuda ega millestki tõukuda, nagu seda teevad maapealsed transpordivahendid.
Vajaduse korral võib raketti pidurdada. Seda kosmonaudid teevadki, kui nad on oma lennu lõpetanud ja hakkavad Maale tagasi pöörduma. On selge et kui düüsist paiskub gaas välja raketi liikumise suunas, siis raketi kiirus väheneb.
Üks tähtsamaid liikumisi iseloomustavaid suurusi on keha impulss — vektorsuurus, mis võrdub keha massi ja kiiruse korrutisega.
Kui erinevatele kehadele mõjub mingi kindla aja vältel üks ja sama jõud , siis need kehad saavad ühesuguse impulsi .
Impulsi kohta kehtib jäävusseadus: suletud süsteemi kuuluvate kehade koguimpulss on nende igasugusel vastastikusel mõjumisel ja igasugusel liikumisel jääv.
Eelmises peatükis veendusime, kui tähtis on impulsi (liikumishulga) jäävuse seadus. Sugugi väiksema tähtsusega ei ole teine jäävusseadus — energia jäävuse seadus. Kuid enne sellega tutvumist tuleb meil tutvuda füüsikalise suurusega, mida nimetatakse mehaaniliseks tööks (ehk lihtsalt tööks). See suurus on tihedalt seotud energiaga. Peale selle on mehaanilisel tööl veel iseseisev tähtsus, sest masinate ning mehhanismide töötamine ja inimese tegevus taandub sageli mehaaniliseks tööks.
Mida nimetame mehaaniliseks tööks?
Suurus, mida me nimetame mehaaniliseks tööks, ilmus füüsikasse alles 19. sajandil (umbes 150 aastat pärast Newtoni seaduste avastamist), mil inimkond hakkas üha laialdasemalt kasutama masinaid ja mehhanisme. Masinate kohta ju öeldaksegi, et nad töötavad ehk teevad tööd. Tööd teeb näiteks atra vedav traktor, treipingi mootor detaili treimisel, rasket koormust tõstev kraana jne.
Kuid see ei tähenda sugugi, et tööd võib teha ainult masinate abil. Ka enne traktorite, treipinkide ja kraanade ilmumist künti maad, töödeldi esemeid ja tõsteti koormusi. Seejuures tehti muidugi tööd.
Kõikides toodud näidetes on ühiseks tunnuseks kehade liikumine ja liikuvale kehale rakendatud jõu või jõudude olemasolu. Treipingil on jõud rakendatud liikuvale (pöörlevale) detailile; kündmisel mõjub jõud liikuvale adrale; koormuse tõstmisel kraanaga mõjub jõud liikuvale koormusele jne. Seetõttu öeldakse, et jõud teeb tööd.
Tutvusime tööga juba 6. klassi kursuses. Nägime, et kui kehale mõjub jääv jõud ja kui see keha teeb jõu mõjumise suunas nihke , siis võrdub tehtud töö jõu ja nihke absoluutväärtuste korrutisega:
Töö mõiste mehaanikas ei ühti alati kujutlusega tööst igapäevases elus. Tavaliselt ollakse arvamisel, et töö on midagi niisugust, mis väsitab. Igaüks ütleb, et suure koormuse käes hoidmine on raske ja väsitav töö. Tööks loetakse ka õppimist ja raskesti mõistetava raamatu lugemist (ehkki huvitava raamatu lugemist keegi tööks ei pea).
Kõik sellised tegevused ei ole füüsika seisukohalt tööd. Mehaanilist tööd tehakse ainult siis, kui liikuvale kehale mõjub jõud. Kui näiteks inimene hoiab käes liikumatut eset või tõukab rasket kappi ja ei suuda seda paigalt nihutada, siis koormusele või kapile mõjuv jõud tööd ei tee. See nähtub valemist (1). Kui keha jääb paigale, siis nihe ja järelikult ka töö võrduvad nulliga.
Vaatleme nüüd, millistes ühikutes mõõdetakse tööd. Valemist nähtub, et töö võrdub ühikuga siis, kui keha ühikuga võrduva jõu mõjul sooritab selle jõu suunas ühiku pikkuse nihke.
Tööühikuks võetakse töö, mida teeb jõuühik, kui selle rakenduspunkt nihkub jõu suunas edasi ühe pikkusühiku võrra.
Sl-süsteemis mõõdetakse jõudu njuutonites ja nihet meetrites. Seega on selles süsteemis tööühikuks töö, mida teeb jõud 1 N, kui selle rakenduspunkt nihkub edasi 1 m võrra. Seda tööühikuf nimetatakse džauliks (J):
CGS-süsteemis on tööühikuks erg. 1 erg on töö, mida teeb jõud 1 dyn, kui selle rakenduspunkt nihkub edasi 1 cm võrra:
1 erg = 1 dyn-cm.
Leiame nende kahe tööühiku vahelise seose.
Et 1 N = 105 dyn ja 1 m = 102 cm, siis
1 J = 1 N • 1 m = 105 dyn • 102 cm = 107 dyn • cm = 107 erg.
Seega džaul on ergist kümme miljonit korda suurem.
Paragrahvis 63 vaatlesime tööd, mida sooritab liikumise suunas mõjuv üksainus jõud. Sel juhul liigub keha kiirenevalt. Kuid sageli ei mõju kehale üks, vaid mitu jõudu. Kuidas arvutada nende jõudude tööd?
Vaatleme algul juhtu, kui keha liigub ühtlaselt sirgjooneliselt. Sel juhul võrdub kehale mõjuvate jõudude resultant nulliga. Näiteks koormuse ühtlasel tõstmisel kraana abil mõjub koormusele trossi elastsusjõud, mis on suunatud üles, s. o. koormuse liikumise suunas. Samuti mõjub sellele alla, s. o. liikumisele vastupidiselt suunatud raskusjõud. Seifi nihutamisel põrandal mõjub seifile lihasfejõud, millega inimene lükkab või veab seifi, ja liugehõõrdejõud mis on seifi liikumisele vastassuunaline.
Kas ka liikumisele vastassuunalised jõud teevad tööd? jõudude vektoriaalne summa on null, toimuvad kõik nähtused nii, nagu kehale üldse jõude ei mõjukski. Siis aga peab kehale rakendatud kõikide jõudude poolt tehtav kogutöö võrduma nulliga.
Siit järeldub, et keha nihkele vastassuunalised jõud teevad samuti tööd, kuid see töö on erimärgiline võrreldes nihke (liikumise) suunas mõjuva jõu tööga. Seega võib töö olla nii positiivne kui ka negatiivne.
Loeme nihke suunas mõjuva jõu töö positiivseks. Sel juhul on nihkele vastassuunalise jõu töö negatiivne.
Negatiivset tööd teeb näiteks raskusjõud koormuse tõstmisel.
Senini oli meil juttu ainult nihke suunas või sellele vastassuunas mõjuvate jõudude tööst. Esimesel juhul on töö positiivne, teisel juhul negatiivne. Kuid jõu siht ei tarvitse ühtida liikumise sihiga. Joonisel 178 on kujutatud horisontaalsel teel liikuv kelk, millele mõjub horisondiga nurga a moodustav jõud . Kuidas arvutada jõu tööd, kui kelk sooritab nihkes?
Jõudu võime vaadelda jõudude ja summana (joon. 178, a). Et keha nihe vertikaalsihis on null, võrdub jõu töö nulliga. Seega võrdub jõu töö jõu tööga:
Konstantse jõu poolt tehtud töö võrdub jõu ja nihke absoluutväärtuste ning jõu- ja nihkevektori vahelise nurga koosinuse korrutisega.
Korrutis võrdub jõu projektsiooniga nihke sihil. Seetõttu võime öelda, et töö leidmiseks tuleb nihke absoluutväärtus korrutada jõu projektsiooniga nihke sihil.
Valemist (2) nähtub, et töö on skalaarne suurus, ehkki jõud ja nihe on vektoriaalsed suurused. Tööl ei ole mingit suunda.
Kui jõu suund ühtib nihke suunaga, siis nurk ja . Sel juhul järeldub valemist (2), et
Kui on nürinurk (vt. joon. 178, b), siis väärtus on negatiivne. Sel juhul teeb jõud negatiivset tööd. Kui , siis ja töö
Jõud võib olla ka liikuva keha nihke suunaga risti. Sel juhul ja . Näiteks raskusjõud on risti horisontaalselt liikuva keha nihke suunaga. Seega keha liikumisel horisontaalsel pinnal võrdub raskusjõu töö nulliga. Mingit tööd ei tee ka keha ringliikumises hoidev jõud. See jõud mõjub teatavasti raadiuse sihis ringjoone keskpunkti poole ning on igas trajektoori punktis risti keha nihkega. Näiteks keha ühtlases ringliikumises hoidva niidi pinge ei tee tööd. Samuti ei tee tööd gravitatsioonijõud tehiskaaslaste tiirlemisel ümber Maa.
Kui kehale mõjuv jõud ei ole konstantne, vaid muutub üleminekul ühest punktist teise, siis leiame töö järgmiselt. Vaatleme nii väikeseid nihkeid , , ..., et iga sellise nihke ulatuses võib kehale mõjuva jõu konstantseks lugeda, Olgu nendele nihetele vastavad jõud , , ... Vastavalt valemile (2) tehakse selliste nihete ulatuses tööd , , ,... .
Kogutöö võrdub nende tööde summaga.
Võib talitada ka teisiti. Võime leida keskmise kehale mõjuva jõu ja korrutada selle suurusega .
Nii määratakse töö üldjuhul.
Kui liikuvale kehale on rakendatud mitu jõudu, siis iga jõud sooritab mingi töö. Nende jõudude kogutöö võrdub üksikute jõudude poolt sooritatud tööde algebralise summaga.
Üks ja sama kehale rakendatud jõud võib teha nii positiivset kui ka negatiivset tööd. Vaatleme näiteks vedru külge kinnitatud keha langemist (joon. 179). Selle tulemusena tekkiv vedru elastsusjõud teeb negatiivset tööd, sest see jõud on suunatud üles, keha liigub aga alla. Kuid samal ajal teeb kehale mõjuv raskusjõud positiivset tööd. Kui keha on jõudnud madalaimasse asendisse ja hakkab liikuma üles, siis jõud vahetavad oma osad: raskusjõud hakkab tegema negatiivset tööd, elastsusjõud aga, mille suund ühtib nüüd liikumise suunaga, positiivset tööd. Seega võivad raskusjõud ja elastsusjõud leha nii positiivset kui ka negatiivset tööd. Kuid seda ei saa öelda mingi liikumatu keha pinnal libisevale kehale mõjuva hõõrdejõu kohta. Liugehõõrdejõud on liikumisele vastassuunaline. Selle töö on alati negatiivne. Kui mingi jõu töö on negatiivne, siis öeldakse, et tehakse tööd selle jõu ületamiseks. Näiteks koormuse tõstmisel teeb kraana trossi elastsusjõud tööd raskusjõu ületamiseks. Jõud, millega vedur mõjub vagunitele teeb tööd rataste ja rööbaste vahelise hõõrdejõu ning õhutakistuse ületamiseks.
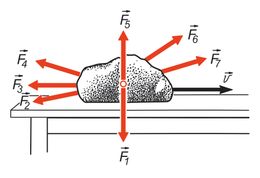
Mõjugu kehale jõud , mis võib olla ka mitme jõu resultant. Jõu kohta võime öelda järgmist: esiteks annab see kehale kiirenduse, mille tulemusena keha kiirus muutub; teiseks teeb jõud tööd, sest keha sooritab nihke. Võib oletada, et jõu poolt sooritatud töö ja keha kiiruse muudu vahel valitseb mingi seos. Püüame seda seost leida.
Valime koordinaattelje (x-telje) nihke suunas (joon. 181).
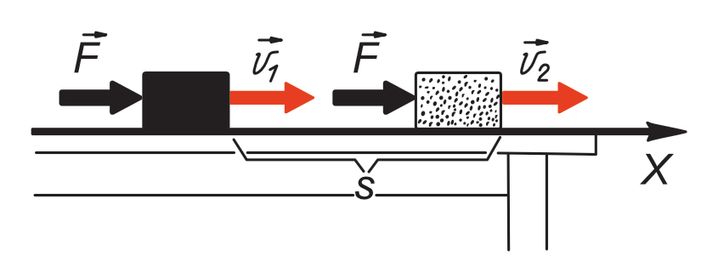
Sel juhul võrdub nihke moodul tema projektsiooniga koordinaatteljel. Tähistame jõu projektsiooni x-teljel ja keha kiirenduse projektsiooni . Jõu poolt sooritatud töö avaldub siis:
Newtoni teise seaduse põhjal:
Kuid teises peatükis leidsime, et ühtlaselt muutuva sirgjoonelise liikumise korral
kus ja on vastavalt kiiruste projektsioonid vaadeldava teelõigu algul ja lõpul.
Siit järeldub, et
Leidsime valemi, mis seob jõu poolt tehtud tööd keha kiiruse ruudu muuduga. Võrduse (1) parem pool kujutab endast suuruse , s. o. keha massi ja kiiruse ruudu poole korrutise, muutu. Suurust nimetatakse keha kineetiliseks energiaks ja tähistatakse . Sel juhul saab võrdus (1) kuju:
Kehale rakendatud jõudude resultandi töö võrdub keha kineetilise energia muuduga.
Seda väidet nimetatakse kineetilise energia teoreemiks.
Kui jõud mõjub keha liikumise suunas, siis teeb see positiivset tööd, s. o.
See tähendab, et
Seega keha kineetiline energia suureneb. See peabki nii olema, sest keha liikumise suunas mõjuv jõud suurendab kiiruse moodulit. Kui jõu suund on keha nihke suunale vastupidine, s. t. kui jõud teeb negatiivset tööd, siis keha kineetiline energia väheneb.
Valemist (1) järeldub, et kineetilist energiat mõõdetakse samades ühikutes nagu töödki, s. o. džaulides.
Tuletasime kineetilise energia teoreemi, kasutades Newtoni teist seadust. Seega see teoreem on õige sõltumatult sellest, millised jõud kehale mõjuvad — elastsus jõud, hõõrdejõud või gravitatsiooni jõud (erijuhul raskusjõud).
Samuti võib näidata, et kineetilise energia teoreem on õige ka neil juhtudel, kui jõud ei ole jääv, vaid muutuv, ja kui jõu suund ei ühti liikumise suunaga.
Kineetilise energia füüsikalist mõtet on kerge mõista.
Kujutleme, et paigalseisvale kehale (), mille mass on , tuleb anda kiirus . Oletame näiteks, et kiirus tuleb anda kahuritorus seisvale mürsule. Selleks tuleb sooritada mingi töö . Kuidas leida seda tööd?
Kineetilise energia teoreemist järeldub, et
Kiirusega liikuva keha kineetiline energia võrdub tööga, mida teeb jõud, pannes keha paigalseisust selle kiirusega liikuma. Absoluutväärtuselt sama suur töö tuleb teha ka selle keha peatamiseks.
Kineetilise energia teoreemist järeldub samuti, et kineetiline energia on keha iseloomustav suurus. Tema muut võrdub kehale mõjuva jõu tööga.
Kui palju tööd tehakse kiirusega liikuva rongi kiiruse suurendamiseks kuni ? Rongi mass on . Kui suur jõud peab olema rakendatud rongile, et kiirus suureneks selliselt 2km pikkusel teelõigul? Liikumine lugeda ühtlaselt muutuvaks.
Lahendus
Töö A võime leida valemist:
Pannes siia arvväärtused, saame:
Nagu eespool öeldud, kehtib kineetilise energia teoreem igasuguste jõudude kohta, sest see teoreem on otsene järeldus Newtoni teisest seadusest. Kuid jõudude tööd ei saa arvutada kineetilise energia teoreemi põhjal, vaid peatükis 5 toodud jõudude valemite abil.
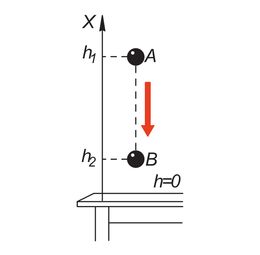
Alustame raskusjõust — jõust, millega Maa mõjutab keha. Maa pinna lähedal võib seda jõudu konstantseks lugeda. Raskusjõud võrdub , kus . on keha mass ja vaba langemise kiirendus.
Keha liikumisel vertikaalselt alla ühtib raskusjõu suund nihke suunaga. Kui keha langeb kõrguselt kõrgusele (joon. 182), siis on tema nihke absoluutväärtus . Et nihke ja jõu suunad ühtivad, on jõu töö positiivne ning võrdub:
Kõrgusi ja ei ole tingimata vaja lugeda maapinnast. Koordinaatide alguspunkti võib valida mis tahes nivool. Selleks võib olla toa põrand, laua või tooli pind, maasse kaevatud süvendi põhi jne. Töö valemis esineb ju ainult kõrguste vahe ja seega ei sõltu töö nivoost, millest kõrguste lugemist alustatakse. Oluline on ainult, et keha erinevate asendite puhul määraksime kõrgusi ühe ja sama nivoo suhtes. Selle nivoo kõrgus loetakse kokkuleppeliselt nulliks ning nivood ennast nimetatakse nullnivooks.
Joonisel 182 kujutatud juhul võiksime nullnivooks võtta ka nivoo . Sel juhul väljenduks töö valemiga:
kus on punkti kõrgus nivoost .
Kui keha liigub vertikaalselt üles, siis raskusjõu suun-d on keha nihke suunale vastupidine ja töö on negatiivne. Keha tõstmisel nullnivoost kuni kõrguseni teeb raskusjõud töö:
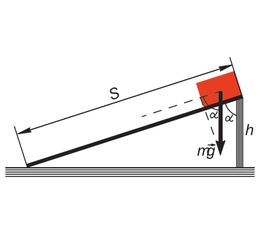
Nüüd selgitame, kui palju tööd teeb raskusjõud sel juhul, kui keha ei liigu vertikaalsihis. Vaatleme näiteks keha liikumist kaldpinnal (joon. 183). Oletame, et keha massiga sooritas kaldpinnal nihke , mille absoluutväärtus võrdub kaldpinna pikkusega. Kaldpinna kõrgus olgu . Raskusjõu töö arvutame valemist . Kuid jooniselt nähtub, et
Seega:
Saime töö jaoks sama avaldise nagu varemgi. Selgub, et raskusjõu töö ei sõltu sellest, kas keha liigub vertikaalselt alla või liigub ta mööda kaldpinda ja läbib seejuures pikema tee. Kõrguse ühesugusel vähenemisel on raskusjõu töö alati ühesugune (joon. 184).
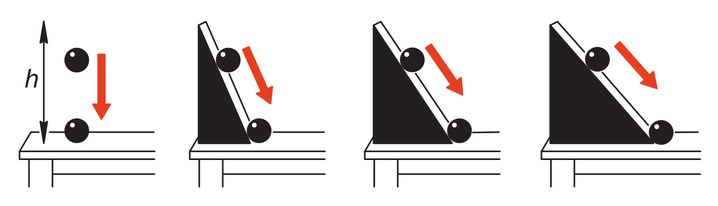
Kuid miks siis tehnikas ja igapäevases elus kasutatakse kaldpinda? Töö koormuse nihutamisel mööda kaldpinda on ju niisama suur, kui selle tõstmisel vertikaalsihis.
Kaldpinna kasulikkus on seletatav asjaoluga, et jõud, mis tuleb nihke suunas rakendada koormusele selle ühtlasel tõstmisel mööda kaldpinda, on raskusjõust väiksem. Koormus läbib seejuures küll pikema tee. Pikem tee on «tasu» selle eest, et mööda kaldpinda võib tõsta koormust väiksema jõuga.
Raskusjõu töö ei ole määratud «kõrgusekaoga» mitte ainult keha liikumisel kaldpinnal, vaid mööda ükskõik millise kujuga kõverat. Oletame näiteks, et keha ei liigu kaldpinnal, vaid mööda mingit keerukama kujuga teed (joon. 185).
Jaotame selle tee mõtteliselt paljudeks väikesteks osadeks , , jne. Igaühte neist võib vaadelda väikese kaldpinnana. Keha liikumist teel võib kujutleda paljude liikumistena mööda üksteisele järgnevaid kaldpindu. Raskusjõu töö igal sellisel kaldpinnal võrdub ja kaldpinna kõrguse korrutisega. Kui kujuteldavate kaldpindade kõrgused on , , jne., siis raskusjõu tööd nendel kaldpindadel võrduvad , , jne. Kogu töö võrdub kõikidel teelõikudel tehtud tööde summaga:
Kuid
Seega:
Raskusjõu töö ei sõltu keha liikumise trajektoorist; ta võrdub alati raskusjõu mooduli ja kõrguse muudu (alg- ning lõppasukoha kõrguste vahe) korrutisega. Kui keha liigub alla, on töö positiivne; keha liikumisel üles on töö negatiivne.
Kui keha on pärast kõrgeima punkti saavutamist algasukohta tagasi jõudnud, võrdub kogu tehtud töö nulliga. See on üks raskusjõu iseloomulikke omadusi. Kinnise tee ulatuses võrdub raskusjõu töö nulliga.
Keha raskusjõu tööd väljendavale võrdusele
võime anda ka teise kuju. Avanud sulud ja muutnud liikmete esinemise järjekorda, saame:
Selle võrduse paremal pool sulgudes esineb nüüd avaldis, mis võrdub suuruse mgh muuduga.[exp=576684]*[\exp]
Nimetasime suurust , mille muut võrdub jõu tööga, liikuva keha kineetiliseks energiaks (vt. § 65). Nüüd aga selgub, et on olemas veel üks suurus mille muut (õigemini küll selle muudu vastandväärtus) võrdub samuti tööga - antud juhul raskusjõu tööga. Seetõttu nimetatakse ka suurust mgh energiaks kuid mitte kineetiliseks, vaid potentsiaalseks energiaks. Seega on mgh nullnivoost kõrgusele tõstetud keha potentsiaalne energia juhul, kui sellele kehale mõjub raskusjõud. Kuid sageli ütleme lühidalt, et mgh on potentsiaalne energia.
Seega raskusjõu töö võrdub potentsiaalse energia muudu vastandväärtusega.
Miinusmärk potentsiaalse energia muudu ees näitab, et kui raskusjõud teeb positiivset tööd, siis keha potentsiaalne energia väheneb. Vastupidisel juhul aga, kui raskusjõud teeb negatiivset tööd (keha liigub üles), siis keha potentsiaalne energia suureneb. Kineetiline energia «käitub» aga otse vastupidiselt.
Tähistades potentsiaalse energia , võime kirjutada:
Maapinnalt ülestõstetud keha potentsiaalne energia on füüsikaline suurus, mille muudu vastandväärtus võrdub raskusjõu poolt tehtud tööga.
Samuti võime öelda, et maapinnalt ülestõstetud keha potentsiaalne energia võrdub tööga, mida teeb raskusjõud keha laskumisel nullnivoole.
Paragrahvis 65 on toodud analoogilised määratlused kineetilise energia jaoks.
Kineetiline energia sõltub keha liikumise kiirusest. Potentsiaalne energia sellest aga ei sõltu. Potentsiaalset energiat võib omada ka paigalseisev keha. Potentsiaalne energia sõltub keha asukohast nullinivoo suhtes, s. o. keha koordinaadist, sest kõrgus on ju keha koordinaat.
Nägime, et nullnivoo võib vabalt valida. Võib juhtuda, et keha on null- nivoost madalamal ja tema koordinaat on negatiivne. Sel juhul on negatiivne ka tema potentsiaalne energia. Potentsiaalse energia märk ja absoluutväärtused sõltuvad nullnivoo valikust. Keha liikumisel tehtud töö on aga määratud potentsiaalse energia muuduga ega sõltu nullnivoost.
Elastsusjõud tekib teatavasti kehade deformeerumisel. Tema absoluutväärtus on võrdeline deformatsiooni suurusega (pikenemisega) ning tema suund on vastupidine deformeeritava keha punktide nihke suunale.
Joonisel 186, a on kujutatud deformeerimata vedru.
Vedru parempoolne ots on kinnitatud liikumatult, vasakpoolse otsa külge aga on kinnitatud keha. Kui vedru kokku suruda, nihutades selle vasakpoolset otsa lõigu x1 võrra (joon. 186, b), hakkab vedru elastsusjõuga
keha mõjutama, on siin vedru jäikus.
Kui vedru vabaks lasta, hakkab selle ots liikuma vasakule. Vedru keerdude nihkumisel teeb elastsusjõud tööd. Arvutame selle töö.
Oletame, et vedru vasakpoolne ots nihkus asendist A asendisse В (joon. 186, c). Selles asendis ei ole vedru pikenemine enam x1 vaid x2. Vedru otsa nihke absoluutväärtus võrdub vedru otsa koordinaatide vahega . Jooniselt nähtub, et jõu suund ühtib nihke suunaga. Seega elastsusjõu töö arvutamiseks tuleb jõu absoluutväärtus korrutada nihke absoluutväärtusega, Kuid vedru otsa üleminekul ühest punktist teise elastsusjõud muutub. Kui alguspunktis on elastsusjõu absoluutväärtus , siis lõpp-punktis (punktis B) on see .
Elastsusjõu töö arvutamiseks tuleb elastsusjõu mooduli keskmine väärtus korrutada koordinaatide vahega (vt. § 64):
Elastsusjõud on võrdeline vedru deformatsiooniga. Seetõttu võime elastsusjõu keskmise väärtuse arvutamiseks kasutada meetodit, mida kasutasime ühtlaselt muutuva liikumise kiiruse keskmise väärtuse arvutamisel (vt. § 15).
Saime seal ühtlaselt muutuva liikumise kiiruse keskmise väärtuse jaoks valemi:
kus on kiiruse algväärtus ja , selle lõppväärtus. Analoogiliselt võime leida elastsusjõu keskmise väärtuse:
Töö saame, kui korrutame elastsusjõu mooduli keskmise väärtuse nihke mooduliga :
Et , siis saab töö valem järgmise kuju:
Selle valemi võime kirjutada järgmiselt:
Siin esineb võrduse paremal pool suuruse muudu vastandväärtus.
Paragrahvis 66 nägime, et suuruse mgh muudu vastandväärtus võrdub raskusjõu tööga. Me nimetasime seda suurust ülestõstetud keha potentsiaalseks energiaks. Suurust nimetatakse elastselt deformeeritud keha (näiteks vedru) potentsiaalseks energiaks.
Valem (1) väljendab seega tõsiasja, et elastsusjõu töö võrdub vedru potentsiaalse energia muudu vastandväärtusega.
Tähistades potentsiaalse energia tähega , võime ka nüüd kirjutada:
Nii nagu suurus mgh, sõltub ka elastselt deformeeritud keha potentsiaalne energia koordinaatidest. Tähendavad ju x1 ja x2 valemis (1) vedru pikenemist. Kuid samal ajal on nad ka vedru otsa koordinaadid. Seetõttu võime väita, et potentsiaalne energia sõltub kõikidel juhtudel koordinaatidest.
Valemist (1) nähtub, et elastsusjõu töö sõltub ainult alg- ja lõpp-koordi- naadist. Seetõttu võime elastsusjõu töö kohta öelda sedasama, mida me rääkisime raskusjõu töö kohta: see ei sõltu tee kujust. Seega keha liikumisel elastsusjõu mõjul kinnist trajektoori mööda võrdub selle jõu töö nulliga.
Nägime, et ülestõstetud keha potentsiaalne energia sõltub nullnivoost, mida võib vabalt valida. Samuti võib täiesti vabalt valida ka nivood, millest alates mõõdetakse deformeeritud vedru otsa koordinaate. Kuid siin on loomulik valida nullnivooks vedru otsa asukoht juhul, kui vedru deformatsioon võrdub nulliga. Sellise valiku me tegimegi.
Elastselt deformeeritud keha potentsiaalne energia on füüsikaline suurus, mille muudu vastandväärtus võrdub elastsusjõu poolt tehtud tööga.
Samuti võime öelda, et elastselt deformeeritud keha potentsiaalne energia võrdub tööga, mida elastsusjõud teeb selle keha viimisel deformeerimata olekusse. See olek on võetud nullolekuks.
Kui eelmistes paragrahvides oli juttu kineetilisest ja potentsiaalsest energiast, siis me mõtlesime selle all üksikkehade energiat. Kuid keha energiast rääkida ei ole siiski õige.
Kineetilist energiat võib tõepoolest omistada mingile valitud taustsüsteemi suhtes kiirusega liikuvale kehale. Kuid potentsiaalset energiat keha eraldi omada ei saa.
Potentsiaalne energia on määratud jõuga, millega mingi teine keha antud keha mõjutab. Kuid teineteist vastastikku mõjutavad kehad on üheväärsed. Potentsiaalne energia on olemas ainult üksteist vastastikku mõjutavatel kehadel. Potentsiaalne energia on kehade vastasmõjuenergia.
Kui näiteks maapinna kohal asuvale kehale mõjub jõud , siis see keha mõjutab Maad jõuga . Seega potentsiaalset energiat ei oma keha ega Maa eraldi võetuna, vaid kehast ja Maast koosnev süsteem. Kui seome taustsüsteemi Maaga ja võtame nullnivooks maapinna, siis ütleme lühiduse mõttes, et maapinna lähedal paikneval kehal on potentsiaalne energia. Nii me eespool tegimegi.
Elastselt deformeeritud keha, näiteks vedru korral, ei oma potentsiaalset energiat iga keha punkt, vaid üksteist vastastikku mõjutavatest punktidest koosnev süsteem tervikuna.
Et vastasmõjujõud sõltub keha koordinaatidest, siis sõltub nendest ka potentsiaalne energia. Selle poolest erineb potentsiaalne energia kineetilisest.
Seega kehade süsteemi potentsiaalne energia võrdub kogutööga, mida võib teha selle süsteemi üleminekul nullnivoole.
Kineetilise energia jaoks on nullnivooks olek, kus keha kiirus võrdub nulliga. Üldiselt võime öelda, et keha või kehade süsteemi energia võrdub kogutööga, mida on võimalik teha keha või kehade süsteemi üleminekul nullnivoole.
Selle peatüki algul oli juttu, et energia kohta kehtib jäävusseadus. Teeme nüüd kindlaks, milles see seadus seisneb.
Vaatleme, kuidas muutub selliste kehade energia, mis mõjutavad ainult üksteist. Need kehad moodustavad teatavasti suletud süsteemi (vt. 8. peatükk).
Üksteist mõjutavad kehad võivad üheaegselt omada nii kineetilist kui ka potentsiaalset energiat. Näiteks on Maa tehiskaaslasel kineetiline energia, sest ta liigub. Kuid peale selle on süsteemil tehiskaaslane—Maa ka potentsiaalne energia, sest need kehad mõjutavad teineteist gravitatsioonijõuga. Kahel kokkupõrkuval kuulil on üheaegselt nii kineetiline kui ka potentsiaalne energia, sest kuulid liiguvad ja on elastselt deformeeritud.
Kui suletud süsteemi kuuluvad kehad mõjutavad üksteist, siis nad liiguvad kuidagi üksteise suhtes. Seejuures võivad üheaegselt muutuda nende kiirused ja koordinaadid. Seega võib muutuda nii nende kehade kineetiline kui ka potentsiaalne energia.
Tähistame kehade vastasmõju potentsiaalse energia mingil ajahetkel ja nende kineetilise koguenergia samal ajahetkel Nendesamade kehade potentsiaalne ja kineetiline energia mingil teisel ajahetkel olgu vastavalt ja .
Paragrahvides 67 ja 68 nägime, et kui kehad mõjutavad üksteist elastsus- või raskusjõuga, siis tehtud töö võrdub kehade potentsiaalse energia muudu vastandväärtusega:
Kuid vastavalt kineetilise energia teoreemile võrdub seesama töö kineetilise energia muuduga:
Võrreldes valemeid (1) ja (2) näeme, et kineetilise ja potentsiaalse energia muudud on absoluutväärtuselt võrdsed, kuid vastupidiste märkidega:
Kui kehade potentsiaalne energia väheneb, siis sama palju nende kineetiline energia suureneb ja vastupidi. Toimub ühe energialiigi muundumine teiseks.
Valemi (3) võime kirjutada järgmisel kujul:
Siit järeldub, et suletud süsteemi kuuluvate ning üksteist gravitatsiooni- ja elastsusjõududega mõjutavate kehade kineetilise ning potentsiaalse energia summa on jääv.
Kehade süsteemi kineetilise ja potentsiaalse energia summat nimetatakse mehaaniliseks koguenergiaks.
Suletud kehade süsteemis, kus mõjuvad ainult gravitatsiooni- ja elastsusjõud, on süsteemi koguenergia jääv.
Potentsiaalse energia muundumine kineetiliseks ja kineetilise energia muundumine potentsiaalseks kuulub tähtsaimate loodusnähtuste hulka. Muunduvus on energia tähtsaim omadus. Edaspidi tutvume paljude teiste nähtustega, kus üks energialiik muundub teiseks.
Energia jäävuse seadus võimaldab paremini aru saada töö mõiste füüsikalisest sisust. Faktist, et ühe ja sama töö tulemusena väheneb kineetiline energia ja suureneb niisama palju potentsiaalne energia, nähtub, et töö võrdub ühest liigist teise muundunud energiaga.
Kaheksandas peatükis tutvusime suletud kehade süsteemi impulsi jäävuse seadusega. Nüüd saime teise jäävusseaduse — energia jäävuse seaduse. Need kaks seadust on väga üldised ning osutuvad absoluutselt täpseteks ka neil juhtudel, kui Newtoni seadused enam ei kehti.
Koguenergia jäävuse seadust võib kasutada paljude mehaanikaülesannete lahendamisel.
Kui kõrgele tõuseb algkiirusega vertikaalselt üles visatud keha?
Lahendus
Võtame koordinaatide alguspunktiks punkti, kust keha üles visati. Selles punktis võrdub potentsiaalne energia nulliga, kineetiline energia on aga mv202. Seega keha koguenergia võrdub . Kõige kõrgemas punktis (kõrgusel ) on keha potentsiaalne energia mgh, kineetiline energia võrdub aga nulliga. Seega selles punktis on koguenergia mgh. Koguenergia jäävuse seaduse põhjal:
Siit järeldub, et
Selle tulemuse saamiseks kasutasime eespool (§ 16) tunduvalt keerukamat teed.
Kera massiga langeb kõrguselt 3m vedru külge kinnitatud lauakesele (joon. 188) ja surub vedru kokku. Leida vedru suurim deformatsioon, kui vedru jäikus on . Vedru ja laua massid võib arvestamata jätta.
Lahendus
Kõrgust ja pikenemist loetakse alates lauast (joon. 188). Kui kera langeb lauale, siis on tema kineetiline energia . Hetkel, mil vedru on maksimaalselt kokku surutud, võrdub kera kineetiline energia nulliga, kera potentsiaalne energia võrdub aga . Vedru potentsiaalne energia on sel hetkel maksimaalne ning võrdub . Energia jäävuse seaduse põhjal:
Kuid kera kineetiline energia võrdub potentsiaalse energiaga kõrgusel :
Seega:
Lahendades selle ruutvõrrandi ja pannes lahendisse arvväärtused, saame .
Kraana tõstab koormuse massiga kõrguselt kõrgusele . Seejuures suureneb koormuse kiirus kuni . Kui palju tööd teeb tõstetrossi pinge (elastsusjõud) .
Lahendus
Koormusest ja Maast koosnevat süsteemi ei saa antud juhul suletuks lugeda: peale raskusjõu (Maa poolt avaldatava jõu) mõjub koormusele veel välisjõud , millega teda mõjutab süsteemi mittekuuluv keha — pingutatud tross. Koormusele mõjuv kogujõud on . Et jõud ja on vastassuunalised, siis nende jõudude resultandi töö avaldub:
Kineetilise energia teoreemi põhjal võrdub see töö koormuse kineetilise energia muuduga:
Siit saame:
Võrduse vasakul pool olev avaldis kujutab endast välisjõudude tööd, paremal pool olev avaldis aga süsteemi koguenergia muutu.
Kui süsteem ei ole suletud, siis võrdub tema mehaanilise koguenergia muut välisjõudude poolt tehtud tööga.
Kui koormust tõstetakse ühtlaselt (v=v0), nagu seda sageli tehakse, siis välisjõudude töö võrdub süsteemi potentsiaalse energia muuduga.
Juhis. Ülesande lahendamisel kasutada energia jäävuse seadust ja impulsi jäävuse seadust. Kineetiliste energiate summa ning impulsside projektsiooni summa liikumise sihil peab enne ja pärast põrget olema ühesugune.
Vaatleme veel kolmanda mehaanilise jõu — liugehõõrdejõu tööd. Maal mõjub suurem või väiksem hõõrdejõud kõikidele liikuvatele kehadele. Mille poolest erineb hõõrdejõu töö teiste mehaaniliste jõudude tööst?
Hõõrdejõud tekib ainult kokkupuutuvate kehade liikumisel teineteise suhtes. Kui üks neist lugeda liikumatuks, siis teisele kehale mõjuv jõud on alati vastassuunaline tema kiirusele. Koordinaatidest ja kehade vastastikusest asendist hõõrdejõud ei sõltu.
Hõõrdejõu tööd ei saa seetõttu vaadelda mingi potentsiaalse energia muuduna. Kuid seda tööd võib kineetilise energia teoreemi põhjal arvutada:
Et hõõrdejõud on kiirusvektorile vastassuunaline, siis siis ja töö on negatiivne.
Kui kehale mõjub raskusjõud või elastsusjöud, siis võib see liikuda nii jõu suunas kui ka vastassuunas. Esimesel juhul on tehtud töö positiivne, teisel juhul negatiivne. Kui keha on algasendisse tagasi jõudnud, võrdub kogu tehtud töö nulliga.
Hõõrdejõu kohta see ei kehti. Selle jõu töö on nii esialgsel teel kui ka tagasiteel negatiivne. Kui keha jõuab mööda kinnist kõverat liikudes tagasi algasendisse, siis hõõrdejõudude kogutöö ei võrdu nulliga.
Vertikaalselt ülesvisatud keha liigub raskusjõule vastassuunas. Raskusjõud teeb seejuures negatiivset tööd. Seetõttu keha kineetiline energia väheneb. Trajektoori kõrgeimas punktis keha hetkeks peatub, seejärel hakkab ta uuesti alla liikuma.
Kui tõugata horisontaalsel pinnal paiknevat keha, siis hakkab ta liikuma hõõrdejõule vastupidises suunas. Samuti nagu ülesvisatud keha puhul raskus- jõudki, teeb hõõrdejõud negatiivset tööd. Selle tulemusena keha kineetiline energia väheneb. Läbinud teatud vahemaa, jääb keha seisma, kuid mitte hetkeks, vaid alatiseks. Vastassuunas keha liikuma ei hakka.
Kui meil on tegemist masinate, mootorite ja mehhanismidega, mis teevad tööd, siis on väga tähtis teada, kui kiiresti see töö tehakse. Kui näiteks üks kraana tõstab ühetonnise koormuse teatud kõrgusele minutiga ja teine teeb seda minutiga, siis tuleb muidugi eelistada teist kraanat, sest ta teeb sama töö korda kiiremini.
Seetõttu iseloomustab iga masinat, mis teeb tööd, eriline füüsikaline suurus — võimsus.
Võimsus võrdub töö ja selle tegemiseks kulunud aja suhtega.
Kui tähistada võimsus tähega , siis
Sellest valemist näeme, millistes ühikutes mõõdetakse võimsust.
Sl-süsteemis, kus tööd mõõdetakse džaulides (J) ja aega sekundites (s), on võimsusühikuks (d ž a u I sekundis). Seda ühikut nimetatakse vatiks (W):
Vatt on võrdlemisi väike võimsusühik. Tehnikas kasutatakse sageli vatist korda suuremat ühikut — kilovatti (kW). Mõnikord kasutatakse ka võimsusühikut, mis võrdub miljoni vatiga. See on megavatt (MW).
CGS-süsteemis mõõdetakse tööd ergides ja aega sekundites. Seetõttu on selles süsteemis võimsusühikuks 1 erg/s.
Toome mõned näited tänapäeva tehnikas esinevatest võimsustest.
Maailma suurimas hüdroelektrijaamas — Krasnojarski hüdroelektrijaamas — langeb igas sekundis kõrguselt paisult alla ehk vett. Jaama võimsus võrdub ilmselt tööga, mida veele mõjuv raskusjõud teeb 1 sekundi jooksul:
Et
siis
Kui võimsus on teada, siis aja t jooksul tehtud töö võime arvutada valemist:
A=Nt.
Siit järeldub, et tööühikuks võib võtta töö, mida tehakse 1 s jooksul võimsusel 1 W. Sellist tööühikut nimetatakse vatt-sekundiks (Ws):
Kuid džaul ehk vattsekund on liiga väike mõõtühik. Sagedamini kasutatakse suuremaid ühikuid — kilovatt-tundi (kW h) ja megavatttundi (MW h):
Lennukid, laevad, raketid ja teised transpordivahendid liiguvad sageli jääva kiirusega. Nendele mootori töötamise tulemusena mõjuvad jõud on võrdsed ja vastassuunalised takistusjõududega. Millest siis sõltub nende kehade liikumise kiirus?
Järgnevalt näeme, et transpordivahendi kiirus on määratud võimsusega.
Valemitest
järeldub, et
Kuid
kus on keha liikumise kiirus. Seega:
Sellest valemist näeme, et jääva takistusjõu korral on keha kiirus võrdeline mootori võimsusega.
Seetõttu tuleb kiired rongid ja autod varustada võimsate mootoritega. Kuid enamasti ei ole jõud jääv, vaid suureneb kiiruse kasvamisel.
Viiendas peatükis (§ 42) nägime, et suurtel kiirustel, millega liiguvad laevad ja lennukid, on õhu ja vee takistusjõud võrdeline kiiruse ruuduga. Seda võib väljendada valemiga
Asetades väärtuse võimsuse valemisse (1), saame:
Ilmneb, et lennuki- ja laevamootori võimsus ei ole mitte võrdeline kiiruse esimese astmega, vaid selle kuubiga. Kui lennuki kiirust on näiteks vaja suurendada kahekordseks, tuleb tema mootorite võimsust suurendada kaheksa korda. Just sellepärast ongi iga uus saavutus lennukite, laevade ja teiste transpordivahendite kiiruse suurendamisel seotud suurte raskustega.
Valemist näeme, et kui mootori võimsus on jääv, siis mootori poolt tekitatav veojõud on väikestel kiirustel suurem kui suurtel kiirustel. Sellepärast lülitabki autojuht mäest üles sõites, kui on vaja suuremat veojõudu, sisse madalama käigu.
Kui suure massiga koormust võib tõsta 12kW võimsusega kraana kiirusega ?
Lahendus
Avaldame võimsuse valemist
jõu, millega kraana mõjutab tõstetavat koormust:
Koormuse ühtlasel tõstmisel võrdub see jõud . Seega:
Pannes sellesse valemisse suuruste väärtused, saame:
Juba kaks aastasada kasutab inimkond laialdaselt masinaid, mis käitatakse jõumasinate abil. Jõumasinad saavad oma energia mingilt energiaallikalt.
Mehaanika seisukohalt taandub masinate kasutamine sellele, et nende abil teevad mingid jõud tööd. Kuid teha tööd — see tähendab kulutada energiat, mis võrdub vähemalt selle tööga. Põhilisteks energialiikideks, mille arvel loendamatud masinad tänapäeval tööd teevad, on kütuse (kivisöe, nafta, gaasi) põlemisel saadav energia, langeva vee energia ja tuumareaktoris vabanev tuumaenergia. Mitte ühtegi nendest energialiikidest ei anta vahetult üle masinatele.
Teel töömasinateni muundub energia korduvalt ühest liigist teise. Näiteks kütuse ja hapniku osakeste vastastikuse mõju energia (potentsiaalne energia) muundub algul põlemisel tekkinud gaaside osakeste kineetiliseks energiaks (gaasi siseenergiaks). See energia antakse soojusena üle veeaurule ja sellelt auruturbiinile, mis käitab elektrigeneraatori. Generaatoris muundub pöörlemise mehaaniline energia elektrivoolu energiaks. Nii töötab soojuselektrijaam. Elektrijaama generaatorilt antakse energia juhtmeid mööda edasi elektrimootoritele, mille abil töötavad paljud tööpingid ja teised seadmed. Elektrimootoris muundub energia uuesti mehaaniliseks energiaks, mis mitmesuguste ülekandemehhanismide, näiteks kangide, kaldpindade, kruvide ja plokkide abil antakse üle tööpinkidele ja teistele masinatele.
Sellise muundumiste ahela läbib energia teel soojuselektrijaama küttekoldest kuni masinani. Siia tuleb veel lisada keerukas energia muundumiste ahel, mille tulemusena tekkis Maal kütus ja mille algpõhjuseks on Päike — meie planeedi eluallikas.
Nimetatud muundumised (me ei loetlenud kaugeltki kõiki) alluvad energia jäävuse seadusele, millest järeldub, et ühelgi muundumisel ei või saada ühte liiki energiat rohkem kui teist liiki energiat kulutati. Ükski jõumasin ei või anda rohkem mehaanilist energiat, võrreldes tema poolt kulutatud elektri- või siseenergiaga.
Ühegi jõumasina poolt tehtud töö ei saa olla kulutatud energiast suurem.
Otse ümberpöördult: reaalsetes masinates läheb hõõrdejõudude tõttu paratamatult osa energiat kaduma. Läheb kaduma selles mõttes, et hõõrdejõudude töö tõttu muundub osa energiat siseenergiaks ning läheb mootori soojendamiseks. Ka töömasinate abil saadav kasulik töö on kulutatud energiast alati väiksem.
Kõigest sellest saadi teada alles siis, kui 19. sajandi keskel avastati energia jäävuse seadus. Kuni selle ajani püüti paljude sajandite vältel visalt luua masinat, mille poolt tehtud töö oleks kulutatud energiast suurem. Sellist masinat hakati nimetama igaveseks jõumasinaks ehk perpetuum rnobileks. Igavest jõumasinat ei ole kunagi loodud ja seda ei olegi võimalik luua.
Joonisel 189 on kujutatud üks loendamatutest igavese jõumasina projektidest. See koosneb kahest rattast, millest üks asub veega täidetud torni ülemises ja teine alumises osas. Üle rataste on viidud tross, mille külge on teatud vahemaade tagant kinnitatud kerged õõnsad kastid. Jooniselt näeme, et igal ajahetkel on teatud osa kaste üleni vees, ülejäänud osa aga on õhus. Projekti autor väitis, et kastid, mis on joonisel kujutatud paremal, tõusevad Archimedese jõu mõjul üles ja panevad rattad pöörlema. Vees olevad kastid asenduvad uutega ja liikumine on igavene. Pöörlevad rattad võivad käitada elektrigeneraatori ja teha piiramatul hulgal tasuta tööd, sest masin töötab igavesti. -
Tegelikult esinevad projektis muidugi vead ning selline jõumasin ei saa töötada. Kui ühed kastid tõusevad pinnale, siis teised kastid sukelduvad ju vette. Vette sukelduvad kastid peavad liikuma Archimedese jõule vastupidises suunas. Peale selle lähevad nad vette torni alumises osas, kus neile mõjub kogu veesamba rõhk. Vee rõhumisjõud on Archimedese jõust alati suurem.
Taolisi vigu on tehtud kõigis igavese jõumasina projektides. Sellise jõumasina loomine on juba ette määratud ebaõnnestumisele, sest et energia jäävuse seaduse põhjal ei saa tehtud töö olla suurem kulutatud energiast.
Olgu märgitud, et isegi tänapäeval on veel «leidureid», kes ei jäta oma viljatuid katseid luua igavest jõumasinat.
Tehnika ülesandeks ei ole mitte energia jäävuse seadusega vastuolus oleva igavese jõumasina loomine, vaid kadude vähendamine jõu- ja töömasinais.
Kui mingis masinas tehakse kulutatud energia arvel tööd, siis tuleb eristada kasulikku tööd kogu tehtud tööst.
Kasulik on see töö, mille tegemiseks masin on konstrueeritud ja milleks seda kasutatakse. Näiteks kraanaga töötamisel on kasulikuks tööks koormuse tõstmise töö, treimisel treitava detaili ja treitera vahelise hõõrdejõu ületamise töö jm.
Kuid igas mootoris ja masinas on kasulik töö kogutööst väiksem, sest hõõrdejõudude negatiivse töö tulemusena masina või mootori osad soojenevad. Mehaanilise töö tegemiseks ehitatud masina soojenemist ei saa aga lugeda selle masina töötamise kasulikuks tulemuseks. Soojenemine viib selleni, et osa masinale antud energiast ei muundu mitte mehaaniliseks energiaks, vaid siseenergiaks, mida tavaliselt ei saa kasutada tööks.
Igat masinat, mootorit või mehhanismi iseloomustab eriline suurus, mis näitab, kui efektiivselt kasutatakse ära selle poolt saadud energia. Seda suurust nimetatakse kasuteguriks.
Masina või mootori kasuteguriks nimetatakse kasuliku töö ja kogu tehtud töö suhet.
Võime rääkida ka generaatori kasutegurist. Generaator — ühte energia- liiki teiseks muundav masin — on näiteks dünamo, milles mehaaniline energia muundub elektrivoolu tööks. Hõõrdejõu töö tulemusena ja mitmesuguste teiste põhjuste tõttu on saadud elektrienergia alati veidi väiksem turbiini poolt generaatorile antud mehaanilisest energiast.
Generaatori kasuteguriks nimetatakse saadud kasuliku töö ja kulutatud energia suhet.
Kasutegur ei saa kunagi olla suurem kui üks. Reaalsetes masinates, mootorites ja generaatorites on ta alati ühest väiksem, sest osa masinale antavast energiast läheb hõõrdejõu negatiivse töö tõttu «kaduma». Kuid on ka teisi, mittemehaanilisi energiakadude põhjusi.
Olgu märgitud, et sõna «kadu» ei tähenda siin energia hävimist. See tähendab, et osa energiat ei muundu meile vajalikuks energialiigiks, vaid läheb tarbimise seisukohalt kasutult kaduma.
Kasutegurit väljendatakse protsentides. Kui kasutegurit tähistada (kreeka täht «eeta»), kasulikku tööd või energiat ja kogutööd või koguenergiat , siis võime kirjutada:
Tõstekraanal on -kilovatise võimsusega mootor, mille kasutegur võrdub . Kui palju aega kulub selleks, et tõsta kraanaga 2-tonnise massiga koormus kõrgusele?
Lahendus
Tõstekraana teeb kasuliku töö:
Kogu tehtud töö väljendub valemiga:
A=Nt,
kus on mootori võimsus ja kraana töötamise aeg. Et mootori poolt tehtavast tööst läheb kasulikuks tööks ainult , siis
Siit saame:
Auto massiga liigub mägiteel allamäge ning läbib teeosa, mille kõrguste vahe on 80m. Autot pidurdatakse nii, et tema kiirus on jääv. Kui palju energiat eraldub pidurites?
Lahendus
Kui autot ei pidurdataks, siis potentsiaalse energia kahanemine võrduks kineetilise energia kasvuga. Et aga auto liigub pidurdamise tõttu jääva kiirusega, siis laskumisel kineetiline energia ei suurene. Seega kogu potentsiaalne energia muundub siseenergiaks:
Pannes siia arvväärtused, saame:
Selles paragrahvis rakendame energia jäävuse seadust torus liikuva vedeliku või gaasi kohta. Tehnikas ja igapäevases elus kohtume sageli vedeliku liikumisega torudes. Mööda torusid juhitakse vesi linna, majadesse ja teistesse vee tarbimiskohtadesse. Masinates voolab torusid mööda määrdeõli, mootorikütus jne. Vedeliku liikumisega torudes kohtume sageli ka looduses, näiteks inimese ja loomade vereringe. Ka vee voolamine jõgedes on teatud määral erijuht vedeliku voolamisest torudes. Jõesängi võib vaadelda erilise toruna, milles voolab vesi.
Vastavalt Pascali seadusele annab anumas paigalseisev vedelik temale mõjuva välisrõhu muutumatuna edasi kõikides suundades ja kõikidesse ruumipunktidesse. Kui aga vedelik voolab ebaühtlase ristlõikega torus hõõrdumisefa, siis ei ole rõhk kogu toru ulatuses ühesugune. Teeme nüüd kindlaks, miks sõltub rõhk liikuvas vedelikus toru ristlõike pindalast. Kuid algul tutvume voolava vedeliku ühe tähtsa omadusega.
Oletame, et vedelik voolab torus, mille ristlõike pindala on erinevates kohtades erinev (joon. 190).
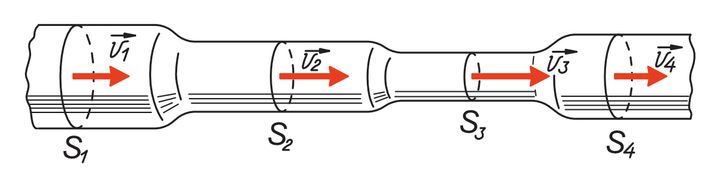
Kui me valiksime selles torus mõned ristlõiked, mille pindalad on vastavalt , , ja , ning mõõdaksime vedelikukogused, mis läbivad neid ristlõikeid mingi ajavahemiku jooksul, siis jõuaksime tulemusele, et need vedelikukogused on võrdsed. See tähendab, et aja jooksul ristlõiget läbinud vedelikuhulk läbib sama aja jooksul ka ristlõike , ehkki selle pindala on tunduvalt väiksem. Kui see ei oleks nii ja näiteks ristlõiget läbiks aja jooksul vähem vedelikku kui ristlõiget pindalaga , siis peaks vedelikuhulk kuskil suurenema. Kuid vedelik täidab kogu toru ja tema kogunemine torus ei ole võimalik.
Kuidas jõuab siis laia ristlõike läbinud vedelikukogus voolata sama aja jooksul läbi kitsa ristlõike? Toru kitsa osa läbimisel peab vedeliku kiirus olema ilmselt suurem ja nii mitu korda, kui mitu korda on selle ristlõike pindala eelmisest väiksem.
Tõepoolest, vaatleme liikuva vedelikusamba mingit ristlõiget, mis ühtib alghetkel toru mingi ristlõikega (joon. 191).
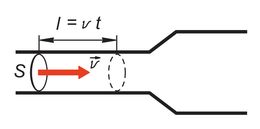
Aja jooksul nihkub vedelikusamba ristlõige kaugusele , mis võrdub . Toru ristlõiget läbinud vedeliku ruumala võrdub selle ristlõike pindala ja kauguse / korrutisega:
Ühes ajaühikus läbib toru ristlõiget vedelikukogus, mille ruumala on :
Ühes ajaühikus toru ristlõiget läbinud vedeliku ruumala võrdub toru ristlõike pindala ja voolu kiiruse korrutisega.
See ruumala, nagu me äsja veendusime, peab olema toru kõikide ristlõigete jaoks ühesugune. Siit järeldub, et mida väiksem on toru ristlõike pindala, seda suurem on voolu kiirus.
Kui toru ühte ristlõiget läbib teatud ajaga mingi kogus vedelikku, siis niisama palju vedelikku läbib selle aja jooksul ka toru iga teist ristlõiget.
Seejuures me eeldame, et antud vedelikumassil on kogu aeg üks ja sama ruumala, s. o. vedelik ei ole kokkusurutav. Me teame, et jõesängi kitsastes kohtades voolab vesi kiiremini kui laiades. Kui tähistada voolu kiirused ristlõigetes , ja vastavalt , , ja , siis võime kirjutada:
Siit näeme, et vedeliku üleminekul toru laiemast osast kitsamasse ossa voolu kiirus suureneb, s. o. vedelik liigub kiirendusega. Ilmselt mõjub vedelikule jõud. Mis jõud see on?
Selleks jõuks võib olla ainult vedeliku rõhumisjõudude vahe. Rõhk toru laiemas osas peab olema suurem rõhust toru kitsamas osas.
See tuleneb ka energia jäävuse seadusest. Kui toru kitsamas kohas on vedeliku liikumiskiirus suurem, siis on seal suurem ka tema kineetiline energia. Et vedelik voolab vastavalt meie eeldusele hõõrdumiseta, siis tema koguenergia peab olema jääv. Kineetiline energia saab aga kasvada ainult potentsiaalse energia kahanemise arvel. Kuid millise potentsiaalse energiaga on meil siin tegemist? Kui toru on horisontaalne, siis vedeliku ja Maa vastastikuse mõju potentsiaalne energia on ju toru kõikides punktides ühesugune ja ei saa muutuda. Seega tuleb arvesse ainult elastse vastastikuse mõju potentsiaalne energia. Rõhumisjõud, mille mõjul vedelik voolab, ongi vedeliku kokkusurumisel tekkinud elastsusjõud. Kui me räägime, et vedelik ei ole kokkusurutav, siis peame silmas, et teda ei saa kokku suruda nii palju, et tema ruumala märgatavalt muutuks. Kuid väga väike ruumala vähenemine, mis kutsub esile elastsusjõudude tekkimise, esineb kindlasti. Selle tulemusena tekibki vedeliku rõhk. Järelikult toru kitsamas osas on vedelik vähem kokku surutud — see kompenseeribki kineetilise energia kasvamise. Toru kitsamates kohtades peab vedeliku rõhk olema väiksem kui laiemates kohtades. Selle seaduspärasuse avastas Peterburi akadeemik Daniel Bernoulli. Bernoulli seaduse võime sõnastada järgmiselt:
voolava vedeliku rõhk on suurem voolu nendes ristlõigetes, kus vedeliku kiirus on väiksem, ja väiksem nendes ristlõigetes, kus voolu kiirus on suurem.
Kui vedelik «poeb» läbi toru kitsa koha, siis, nii imelik kui see ka on, ei suruta teda seal rohkem, vaid hoopis vähem kokku. Katsed kinnitavad seda täielikult. Meenutame veel kord, et paigalseisvas vedelikus on rõhk kõikjal ühesugune.
Rõhu jaotust vedeliku voolamisel ebaühtlase ristlõikega torus võib jälgida joonisel 192 kujutatud katseriista abil. Ebaühtlase ristlõikega torust ulatuvad välja vertikaalsed lahtiste otstega torud, mis etendavad manomeetri osa. Toru kitsamates kohtades on vedelikusammaste kõrgused manomeetrites väiksemad kui toru laiemates osades. See tähendab, et nendes kohtades on rõhk väiksem. Mida väiksem on toru ristlõige, seda suurem on voolu kiirus ja seda väiksem on rõhk. Võib valida ka sellise ristlõike, milles rõhk võrdub atmosfäärirõhuga (vedelikusamba kõrgus manomeetris on sel juhul null). Kui valida veelgi väiksem ristlõige, on vedeliku rõhk selles atmosfäärirõhust väiksem.
Niisugust vedelikuvoolu võib kasutada õhu hõrendamiseks. Sel põhimõttel töötab nn. veejoapump, mille skeem on kujutatud joonisel 193. Veejuga läbib toru A, mis lõpeb kitsa avaga. Vee rõhk selles kohas on atmosfäärirõhust väiksem. Seetõttu imetakse gaas tühjendatavast ruumist mööda toru В ja toru А otsa juurde, kust see koos veega eemaldub.
Kõik eelnev kehtib ka torudes liikuva gaasi kohta. Kui gaasi kiirus ei ole väga suur ja gaasi ei suruta niivõrd kokku, et tema ruumala muutub (hõõrdumist ei arvestata), kehtib Bernoulli seadus ka voolava gaasi kohta. Toru kitsastes osades, kus gaas liigub kiiremini, on tema rõhk väiksem kui laiemates osades. Nendes kohtades võib gaasi rõhk olla ka atmosfäärirõhust madalam.
Võib korraldada järgmise lihtsa katse. Kui puhuda paberilehele piki selle pinda, nagu on näidatud joonisel 194, siis tõuseb paber üles. Selle põhjuseks on rõhu vähenemine voolavas õhujoas paberi peal.
Selline nähtus esineb ka lennuki tiiva kohal. Lennuki lendamisel liigub õhuvool mööda tiiva ülemist kumerat pinda, mille tulemusena rõhk väheneb. Rõhk tiiva kohal on väiksem kui rõhk tiiva all. Selle tulemusena mõjub tiivale aerodünaamiline üleslükkejõud (joon. 195).
|
|
|---|---|
| Joon. 194. | Joon. 195. |
Impulsi ja energia jäävuse seadused, millega me tutvusime kahes viimases peatükis, on sügava füüsikalise sisuga. Nad näitavad, et mateeria liikumine ei saa hävida ega uuesti tekkida.
Kui näiteks liikuv keha peatub, siis esimesel pilgul tundub, et liikumine hävis. Kui paigalseisev keha hakkab liikuma, siis näib, nagu tekiks uus liikumine, mida varem ei olnud. Impulsi ja energia jäävuse seadused näitavad aga, et see ei ole sugugi nii. Ükski liikuv keha ei peatu põhjuseta. Keha jääb paigale mingi teise keha mõju tulemusena, mingi jõu mõjumise tagajärjel. Kui selleks jõuks on hõõrdejõud, siis muundub mehaaniline liikumine teiseks liikumiseks — keha koostisosakeste liikumiseks. Kui aga keha peatumise põhjuseks on raskusjõud või elastsusjõud, siis asendub üks mehaaniline liikumine teise mehaanilise liikumisega: peatunud keha asemel hakkab liikuma teine keha, millele .esimene andis üle oma impulsi ja energia, või hakkab sama keha liikuma vastupidises suunas.
Seega liikumine võib muuta oma vormi, ta võib üle kanduda ühelt kehalt teisele. Kuid kõigis neis muutustes kehtivad impulsi ja energia jäävuse seadus. Looduses ei ole olemas nähtust ega protsessi, milles sellised liikumise karakteristikud nagu energia ja impulss tekiksid või häviksid kompensatsioonita. See tähendab, et mateeria liikumine on jääv.
On olemas ka teisi liikumise karakteristikuid, näiteks kiirus. Kuid liikumise jäävus ei tähenda seda, et ühe keha kiiruse vähenemisel peab mingi teise keha kiirus sama palju suurenema. Loodus on «üles ehitatud» nii, et säilivad ainult impulss ja energia.
Nägime, et impulsi ja energia jäävuse seadused võimaldavad lahendada mehaanika ülesandeid, kui mingil põhjusel ei ole teada kehale mõjuvad jõud.
Jäävusseaduste tähtsus ei piirdu aga sellega. Impulsi ja energia jäävuse seadused on tänapäeva vaadete kohaselt absoluutselt täpsed. Seda ei saa öelda näiteks Newtoni teise ja kolmanda seaduse kohta. Kui osakesed liiguvad valguse kiiruse lähedaste kiirustega, siis avalduvad Newtoni seadused teistsuguselt. Selles mõttes kehtivad need seadused ligikaudselt. Impulsi ja energia jäävuse seadused kehtivad aga alati. Kui keegi teatab, et ta on avastanud mingi nähtuse või protsessi, milles jäävusseadused ei kehti, võib julgesti väita, et tegemist on veaga.
Jäävusseadused on teetähiseks iga loodusnähtuse uurimisel. Nad on esmaseks kriteeriumiks iga väite õigsuse kontrollimisel. Me kasutame jäävusseadusi sageli füüsikakursuse kõikides osades.
Jõu töö on skalaarne suurus, mis võrdub jõu mooduli, keha nihke mooduli ja nende vektorite vahelise nurga koosinuse korrutisega. Jõu töö on positiivne, kui jõu ja nihke vaheline nurk on terav, ning negatiivne, kui see nurk on nüri.
Jõu tööst võime rääkida ainult sel juhul, kui jõud on rakendatud liikuvale kehale. Kui liikuvale kehale on rakendatud mitu jõudu, mille vektoriaalne summa võrdub nulliga, s. t. kui keha liigub ühtlaselt, siis võrdub nulliga ka nende jõudude tööde algebraline summa, ehkki üksikjõudude tööd ei võrdu nulliga (välja arvatud nihkega ristuvad jõud).
Kui kehale mõjuvad jõud, mille resultant ei võrdu nulliga, siis nende jõudude mõju tulemusena muutub keha liikumist iseloomustav suurus , mida nimetatakse kineetiliseks energiaks. Kineetilise energia muut võrdub resultantjõu tööga. Selles seisnebki kineetilise energia teoreem.
Kui kehale mõjub raskusjõud (üldiselt gravitatsioonijõud) või elastsus- jõud, siis kineetilise energia muutumisega kaasneb teise suuruse — potentsiaalse energia — muutumine. Seejuures võrdub kineetilise energia muut potentsiaalse energia muudu vastandväärtusega. Kui kehale mõjub raskusjõud, siis võrdub keha potentsiaalne energia vabalt valitud nullnivoo suhtes mgh, kus on keha kõrgus sellest nivoost. Elastselt deformeeritud keha potentsiaalne energia võrdub .
Kui kehad mõjutavad teineteist raskus- ja elastsusjõuga, siis kineetilise ja potentsiaalse energia muut on teineteisega absoluutväärtuselt võrdsed, kuid vastupidiste märkidega. Seega vastasmõjus olevate kehade suletud süsteemis kehtib mehaanilise energia jäävuse seadus.
Kui peale raskus- ja elastsusjõu mõjub kehale veel hõõrdejõud, siis mehaaniline koguenergia ei ole jääv. Osa sellest muundub hõõrduvate kehade siseenergiaks.
Mehaanika on laialdane teadus. Ta on osa veelgi ulatuslikumast teadusest — füüsikast, õppisime ainult mehhanika elemente. Paljusid mehaanika küsimusi, näiteks tahkete kehade pöörlemist ja võnkliikumist, ei puudutanud me üldse. Mõned mehaanika probleemid on senini veel lahendamata. Kuid sellele vaatamata võimaldab meie poolt õpitud kursus visandada selle teaduse, õigemini küll selle teaduse Newtoni mehaanikaks ehk klassikaliseks mehaanikaks nimetatava osa piirjooned. Nägime, et mehaanika seadused kujutavad endast mitmesuguste füüsikaliste suuruste (impulsi, kiirenduse, massi, jõu jt.) vahelisi matemaatilisi sõltuvusi. Nende suuruste väärtused saadakse mitmesuguste riistadega tehtavate mõõtmiste teel. Ükskõik kui hästi need mõõteriistad ka ei oleks konstrueeritud, esinevad mõõtmisel ikkagi suuremad või väiksemad mõõtmisvead. Tekib küsimus: kui täpsed on Newtoni seadused?
Kuni möödunud sajandi lõpuni ei kahelnud keegi Newtoni seaduste absoluutses täpsuses. Newtoni seadused avastati ajal, mil inimesed hakkasid laialdaselt kasutama masinaid ja mehhanisme. Ka tänapäeval arvutatakse Newtoni seaduste põhjal keerukate masinate ja mehhanismide konstruktsioonid, alates mõnegrammise massiga täpsusriistadest kuni massiivsete turbiinide ja rakettideni. Ei ole esinenud ühtegi juhust, mil Newtoni seadused oleksid osutunud ekslikeks. Selles seisnebki nende seaduste tohutult suur praktiline väärtus.
Kuid XX sajandi algul ilmnes, et Newtoni seadused ei ole siiski absoluutselt täpsed. Neid ei saa rakendada juhtudel, kui kehad liiguvad väga suurte, valguse kiirusele lähedaste kiirustega. Albert Einstein formuleeris üldisemad liikumisseadused, mis on õiged ka neil juhtudel, kui kehade kiirus on lähedane valguse kiirusele. Need seadused on aluseks relativistlikule mehaanikale ehk relatiivsusteooriale. Newtoni seadused osutuvad relatiivsusteooria järeldusteks juhtudel, kui kehade kiirused on valguse kiirusega võrreldes väikesed.
Newtoni seadused lakkavad kehtimast ka aatomisisestes protsessides. Aatomisisesed liikumised alluvad erilistele, kvantmehaanika seadustele, mis erijuhul taanduvad samuti klassikalise mehaanika seadusteks. On tähelepanuväärne, et impulsi ja energia jäävuse seadused, mis me tuletasime Newtoni seaduste põhjal, kehtivad ka kvantmehaanikas ja relatiivsusteoorias.
Näeme, et mehaanika on kogu loodusteaduse alus. Me tutvusime väikese osaga klassikalisest mehaanikast. Kuid seda osa tuleb meil kasutada kogu füüsika kursuse õppimisel.